

Analyse du 3DMakerPro Raven : le scanner LiDAR à 1599 € — Caractéristiques, prix et comparaison
Le marché des scanners LiDAR portables vient de devenir beaucoup plus intéressant. 3DMakerPro a officiellement lancé le Raven et, avec un prix « early bird » commençant à 1229 € HT, il surpasse largement tout scanner LiDAR/SLAM autonome sur le marché. Mais un prix bas ne compte que si le matériel est à la hauteur.
Voici une analyse approfondie des caractéristiques techniques et du positionnement du Raven dans la gamme 3DMakerPro. Nous comparons son positionnement avec la concurrence de FJD Trion, SHARE et d'autres. Nous analysons également ce que la communauté signale déjà comme des problèmes potentiels.
Qu'est-ce que le 3DMakerPro Raven ?
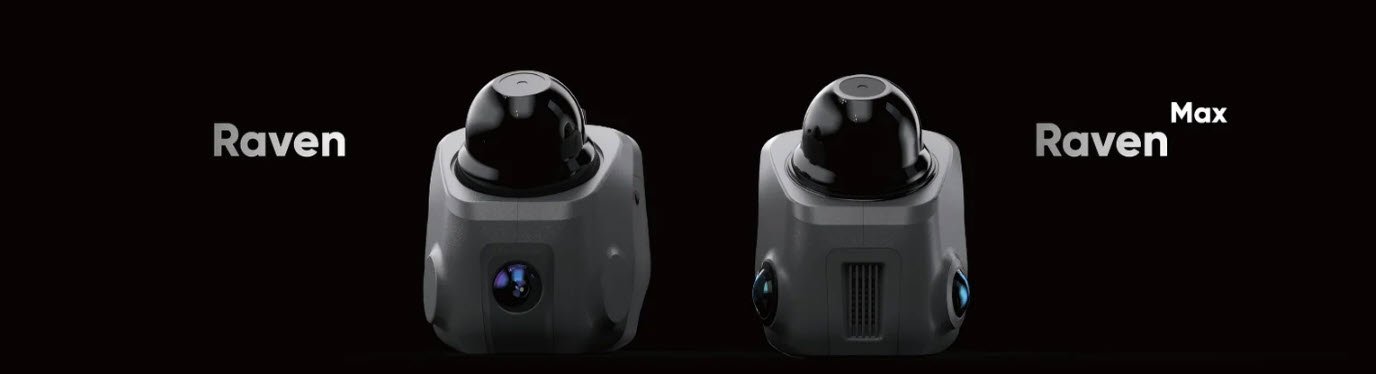
Le Raven est le scanner spatial LiDAR d'entrée de gamme de 3DMakerPro. C'est une alternative plus petite, plus légère et nettement moins chère à l'Eagle actuel (lancé début 2025) et à l'Hawk de niveau professionnel.
Compte tenu de la progression de 3DMakerPro des scanners d'objets à lumière structurée (Mole, Seal, Moose) vers le territoire du LiDAR spatial avec l'Eagle, le Raven représente l'étape logique suivante. L'objectif est de rendre la numérisation LiDAR portable autonome accessible. Les amateurs, les créateurs de contenu et les petites entreprises peuvent ainsi justifier plus facilement son achat.
L'appareil a été aperçu pour la première fois au salon Formnext 2024. Les premières impressions pratiques laissaient penser à une version compacte de l'Hawk, avec un emplacement d'extension RTK, un écran tactile et un prix indicatif de 999 dollars. Ces premiers détails sont désormais confirmés par la fiche technique officielle. Les tranches de prix correspondent à ce qui est indiqué sur la page de la boutique 3DMakerPro.
Pour ceux qui ne connaissent pas le flux de travail de numérisation de 3DMakerPro, les vidéos sur le scanner Eagle offrent un bon aperçu du pipeline du logiciel RayStudio. Elles montrent le processus de numérisation et la qualité de sortie globale à laquelle on peut s'attendre. Le Raven partage le même écosystème logiciel et les mêmes formats de sortie. Ces tutoriels fournissent donc un contexte directement pertinent pour l'expérience d'utilisation du Raven.
Caractéristiques du 3DMakerPro Raven
D'après la fiche technique publiée par 3DMakerPro :
Précision : 2 cm à 10 m, 3 cm à 20 m, 5 cm à 40 m
Portée de détection LiDAR : 40 m à 10 % de réflectivité / 50 m à 80 % de réflectivité
Couverture maximale de numérisation : 80–100 m (Note : 3DMakerPro qualifie cela de « plage de balayage » — voir l'explication ci-dessous)
Champ de vision : 360° horizontal × 40° vertical
Fréquence du nuage de points : 150 000 pts/sec
Laser : 905 nm, Classe 1 sans danger pour les yeux (IEC60825-1:2014)
Caméra : 12 MP, 1 caméra ou (système à 2 caméras pour la version MAX)
Mode HDR : Non
Écran : 3,9" AMOLED
Batterie : 12 000 mAh — environ 2 heures d'autonomie, supporte l'alimentation externe pendant la charge
Poids : 1,1 kg
Dimensions : 148 × 288 × 98 mm
Traitement intégré : 8 cœurs, 2,4 GHz, 32 Go de mémoire (extensible via carte TF)
Interface de données : USB-C ×1
Alimentation : USB-C ×1
Réseau : Wi-Fi 5
Formats de sortie : nuage de points couleur 3D PLY, Gaussian splatting 3D PLY, modèle polygonal coloré 3D OBJ
Extension : kit d'extension RTK, kit d'extension Insta360 X4/X5, divers accessoires
Une note sur la « plage de balayage » et la « portée de numérisation » dans le 3DMakerPro Raven : lisez ceci avant de comparer
C'est un détail qui peut prêter à confusion lors de la comparaison des scanners LiDAR et qui mérite d'être clarifié. 3DMakerPro utilise deux spécifications distinctes qui semblent similaires mais signifient des choses différentes : la « portée de numérisation » est la distance de détection du LiDAR. Elle indique la distance à laquelle le laser peut détecter une surface depuis l'appareil. La « plage de balayage » correspond approximativement au diamètre de couverture totale, soit environ deux fois le rayon. Lorsque 3DMakerPro affirme que l'Eagle a une « plage de balayage de 140 m », cela correspond à une portée de détection de 70 m.
FJD Trion, SHARE et Livox spécifient tous la « portée de numérisation » comme distance de détection, équivalente à ce que 3DMakerPro appelle « portée de numérisation ». Une comparaison directe entre la « portée de 140 m » de 3DMakerPro et la « portée de 70 m » de FJD est donc trompeuse. Elles décrivent en réalité la même capacité du capteur. Chaque comparaison dans cet article utilise la métrique cohérente de la portée de détection LiDAR, c'est-à-dire la distance atteinte par le capteur à 80 % de réflectivité de surface, sauf indication contraire.
Tarifs du 3DMakerPro Raven
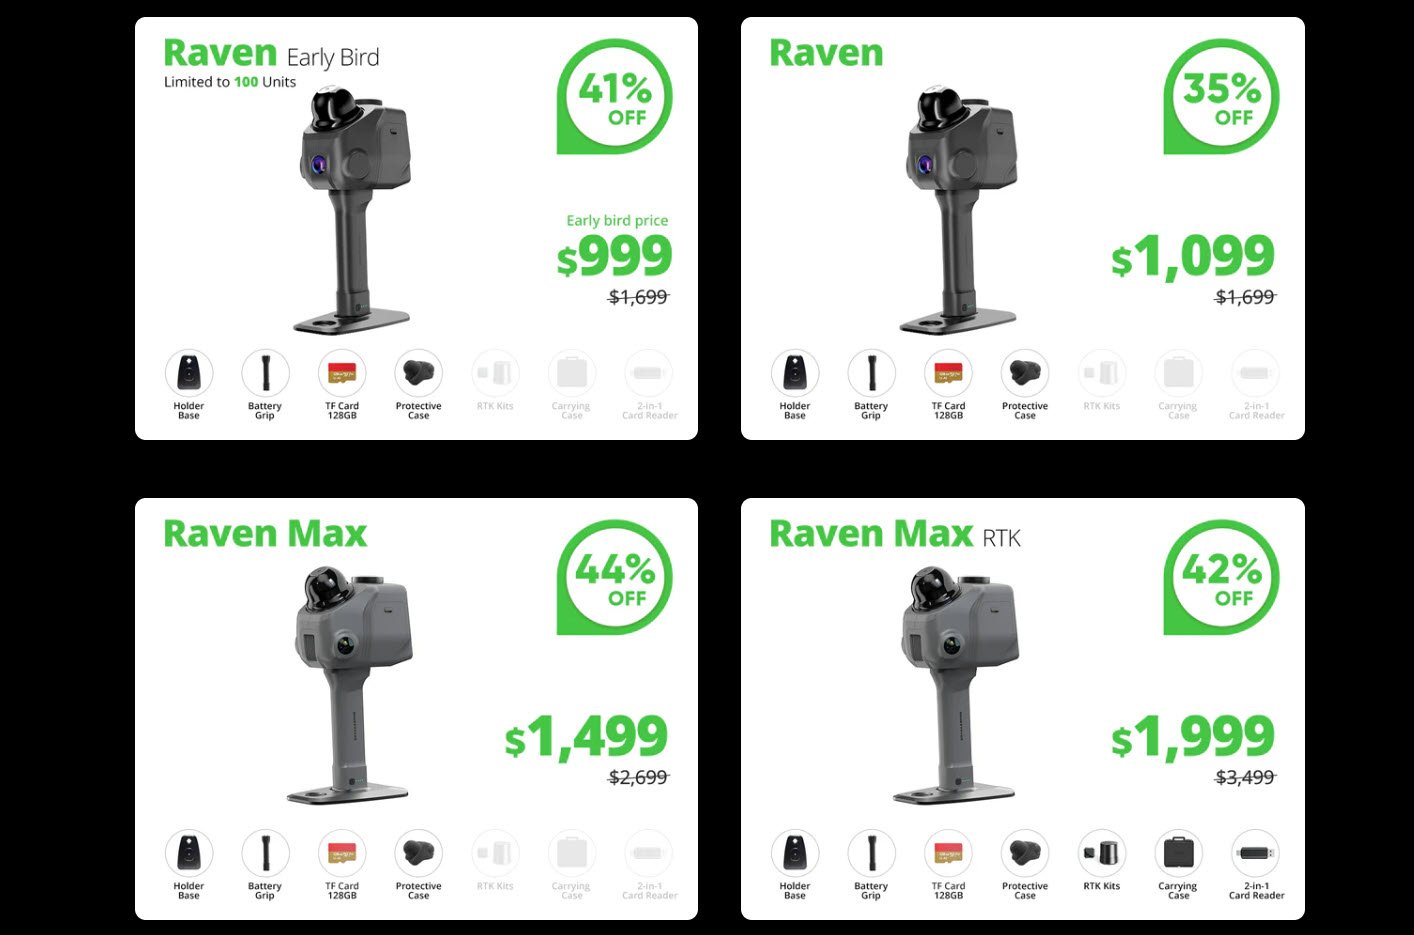
C'est là que le Raven entre en jeu. Au lancement, quatre configurations sont disponibles à des prix remisés :
Raven vs Eagle vs Hawk vs FJD Trion vs SHARE : Comparaison complète
Voici la comparaison entre les scanners LiDAR/SLAM portables actuels. Toutes les valeurs de portée LiDAR utilisent une distance de détection à 80 % de réflectivité pour une comparaison cohérente. Pour les détails, voir la note sur la plage de balayage par rapport à la portée ci-dessus.
| Caractéristiques | Raven | Eagle | Hawk | FJD P2 | FJD V4e | SHARE S20 SE | SHARE C1 |
| Précision | 2 cm à 10 m | 2 cm à 10 m | 1,5 cm à 10 m | 1,2 cm | 3 cm | ≤1cm rel. | <1cm |
| Portée LiDAR* | 50 mètres | 70 mètres | 70 mètres | 70 mètres | 50 mètres | 70 mètres | 70 mètres |
| Points/sec | 150k | 200k | 480k | 200k | 154k | 200k | 200k |
| Champ de vision vertical | 40° | 59° | 63,5° | 59° | ~70° | 59° | ~59° |
| Caméra | 12 MP (1-2) | 48 MP (1-4) | 13 MP 1" | 2x12MP | Téléphone | 2x2,3 MP | Double largeur |
| HDR | NON | 8K HDR | OUI | NON | NON | NON | NON |
| Poids | 1,1 kg | 1,5 kg | ~0,9 kg | 0,7 kg | 0,89 kg | 0,955 kg | ~0,575 kg |
| Batterie | ~2 heures | ~1 heure | ~1 heure (échangeable) | ~4 heures | 5+ heures | ~3 heures | ~3 heures |
| RTK | Optionnel | Optionnel | Intégré | Optionnel | Intégré | Optionnel | NON |
| Autonome | OUI | OUI | OUI | OUI | Non (téléphone) | Non (téléphone) | Non (téléphone) |
| Gauss. Splatting | OUI | OUI | OUI | OUI | OUI | OUI | À venir |
| Prix | 999-1999 $ | ~3399 $+ | ~8999 $+ | ~4000 $+ | ~4299 $ | ~4499 $+ | 3999 $ (KS) |
*Portée LiDAR = distance de détection à 80 % de réflectivité de surface. 3DMakerPro commercialise l'Eagle avec une « plage de balayage de 140 m » et le Raven avec une « plage de balayage de 100 m ». Ces chiffres représentent le diamètre de couverture totale, soit environ deux fois la distance de détection. Ils ne sont donc pas comparables aux spécifications de « plage de balayage » de FJD ou SHARE. Ce tableau utilise la métrique de distance de détection cohérente.
Comprendre le capteur LiDAR : pourquoi c'est important
La communauté prête une attention particulière au capteur LiDAR utilisé par le Raven, et pour cause. On peut affirmer qu'il s'agit du composant le plus important de tout scanner SLAM.
Le Livox Mid-360 est devenu le capteur standard de fait dans cette classe de scanners SLAM portables. Produit par Livox, une filiale de DJI, c'est une unité compacte avec un champ de vision de 360° × 59°. Il offre 200 000 points par seconde et une portée de détection éprouvée de 70 m avec une réflectivité de 80 %.
D'une importance capitale, il bénéficie d'un large support de l'algorithme SLAM dans la communauté robotique open source. Il inclut le système d'odométrie LIO-Livox de Livox. Il possède également une solide expérience dans les applications professionnelles de levé et de cartographie. De nombreuses études universitaires ont validé sa précision géométrique. Selon les spécifications de 3DMakerPro, l'Eagle utilise cette classe de capteurs. Les FJD Trion P1 et P2 utilisent des capteurs aux spécifications correspondantes : 200 000 points/s, champ de vision de 360° × 59° et portée de 70 m. SHARE a confirmé que le S20/S20 SE utilise directement le Mid-360, comme documenté sur la page de vitrine de Livox.
Les caractéristiques publiées du Raven – 150 000 points/s, champ de vision vertical de 360° × 40°, portée de détection de 50 m – indiquent clairement qu'il n'utilise pas de Livox Mid-360. Le champ de vision vertical plus étroit, 40° contre 59°, est la différence la plus significative en pratique. Cela signifie que le Raven capture moins de détails environnementaux par passage, notamment sur l'axe vertical. La numérisation de structures hautes nécessitera plus de passages superposés et un temps supplémentaire. La capture des plafonds lors de numérisations intérieures ou le travail dans des espaces restreints demanderont également davantage de passages. La plus faible densité de points, 150k contre 200k, se traduit par un niveau de détail légèrement inférieur par seconde. Cette limitation est néanmoins moins significative que la réduction du champ de vision.
Ce n'est pas nécessairement un facteur éliminatoire, étant donné que c'est grâce à un capteur moins coûteux que 3DMakerPro atteint le prix de 999 $. Toutefois, il s'agit d'un compromis important que vous devez comprendre avant l'achat.
Le capteur LiDAR influe directement sur la densité du nuage de points et sur la résistance à la dérive SLAM. Il affecte également la fiabilité de la numérisation dans des environnements difficiles. Les membres de la communauté dans les groupes Facebook Raven et Eagle de 3DMakerPro ont signalé cela comme leur préoccupation principale. Il s'agit d'une préoccupation légitime.
3DMakerPro n'a pas révélé publiquement le fabricant ou le modèle du capteur du Raven (du moins à ma connaissance).
Une lacune supplémentaire est représentée par l'absence de spécifications de l'IMU. L'IMU, unité de mesure inertielle, est fondamentale pour la stabilité du SLAM et le contrôle de la dérive. Cela est particulièrement vrai dans des environnements dépourvus de caractéristiques, tels que les longs couloirs, les champs ouverts ou les tunnels.
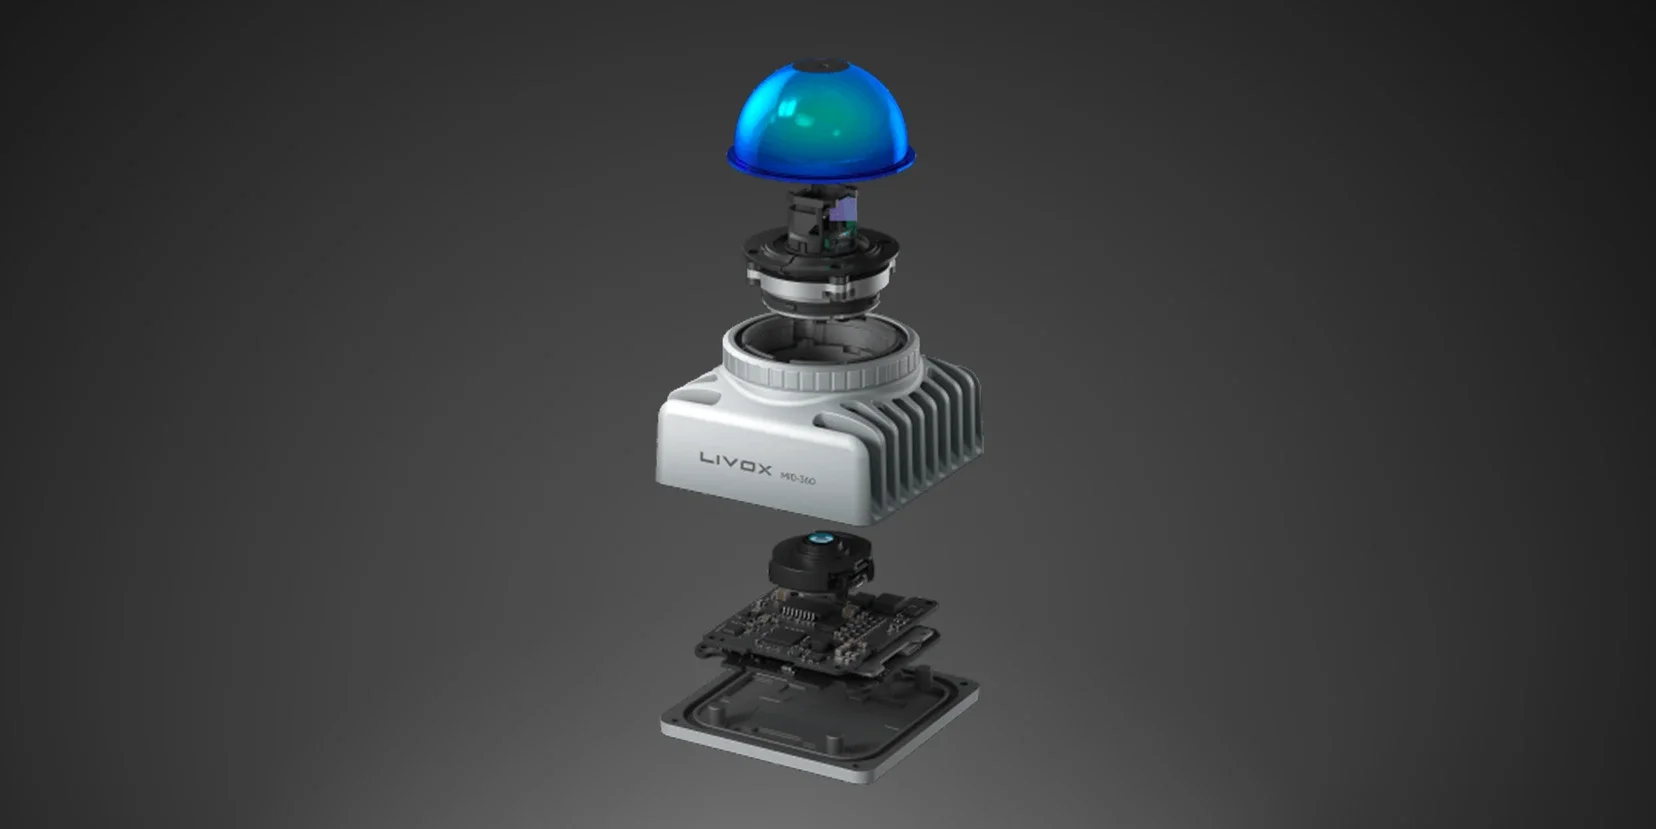
Module capteur Livox Mid-360.
Qu'est-ce qui distingue le 3DMakerPro Raven
Le prix est véritablement disruptif. À un prix compris entre 999 et 1 099 dollars pour le Raven de base, vous obtenez un scanner LiDAR autonome avec écran tactile AMOLED, traitement intégré et sortie Gaussian Splatting. Aucun téléphone n'est nécessaire pendant la numérisation. Ni ordinateur portable, ni tethering ne sont requis. Le kit LiDAR FJD Trion V4e est le concurrent le plus proche économiquement sur le marché des scanners SLAM portables. Il nécessite cependant un iPhone 15+ et coûte plus de 4 000 dollars, actuellement 4 299 dollars en promotion contre 4 799. Le SHARE C1 s'adresse à un public prosumer similaire via Kickstarter. Cependant, son prix de vente définitif et les délais de livraison n'ont pas encore été fixés.
Deux heures d'autonomie de batterie représentent un avantage significatif par rapport à l'heure environ de l'Eagle, selon les spécifications de 3DMakerPro qui indiquent 60 minutes pour l'Eagle. Il est possible de numériser réellement un bâtiment entier, à l'intérieur comme à l'extérieur, sans avoir besoin d'une batterie externe (power bank). Le Raven prend également en charge l'alimentation externe pendant la numérisation, une fonctionnalité pratique si vous le laissez accidentellement se décharger.
L'extension Insta360 X4/X5 et RTK permet au Raven de s'adapter à davantage de scénarios d'utilisation. Ceux qui souhaitent gérer leurs flux de travail en utilisant Insta360 pour le Gaussian Splatting et le RTK/PPK disposent de chemins de mise à niveau personnalisés. J'apprécie la façon dont cette approche maintient des coûts d'entrée bas. En même temps, elle laisse de la place pour des flux de travail plus professionnels.
Il est totalement autonome. Contrairement au FJD V4e, qui nécessite un iPhone 15+, et au FJD P2, qui nécessite un smartphone ou une tablette pour le suivi en temps réel via l'application FJD Trion Scan, le Raven fonctionne de manière totalement indépendante. La gamme SHARE S20/C1 nécessite quant à elle l'application SHARE Capture. Le Raven est autonome grâce à son écran AMOLED de 3,9" intégré et à sa mémoire interne. Pour une utilisation sur le terrain dans des endroits reculés, c'est fondamental. C'est tout aussi important pour les utilisateurs qui souhaitent un flux de travail plus simple et immédiat.
Où se situent les préoccupations
Le capteur LiDAR représente un net pas en arrière par rapport à la concurrence. Comme décrit précédemment, les 150 000 points/s du Raven, le champ de vision vertical de 40° et la portée de détection de 50 m le placent en dessous de tous les autres scanners LiDAR de cette comparaison. La couverture verticale plus étroite implique un plus grand nombre de passages de numérisation dans des environnements complexes. Cela peut également entraîner un verrouillage SLAM potentiellement plus faible dans des espaces avec des variations verticales.
Les membres de la communauté dans les groupes d'utilisateurs Facebook du 3DMakerPro Raven et Eagle ont ouvertement exprimé cette préoccupation. Le capteur semble être une unité de qualité inférieure, destinée aux applications d'entrée de gamme. Pour les flux de travail où les performances du laser sont plus importantes que celles de la caméra, cela représente un compromis clair.
Aucune spécification IMU publiée. L'IMU est essentielle pour la stabilité SLAM et le contrôle de la dérive, et des utilisateurs experts ont signalé son absence. Mais cela signifie-t-il qu'ils n'en utilisent pas (ou qu'elle n'est tout simplement pas très efficace), qui sait.
Les antécédents du logiciel 3DMakerPro ne sont pas des meilleurs. Ayant passé beaucoup de temps avec l'Eagle Max et RayStudio, c'est un aspect où les attentes doivent être réalistes. L'Eagle a été lancé début 2025 avec une feuille de route logicielle ambitieuse. Le traitement Gaussian Splatting était prévu pour le 10 avril 2025. La création de maillages de nuages de points était prévue pour le 15 avril. L'assemblage d'images panoramiques était planifié pour le 30 avril, selon la page de tutoriels RayStudio de 3DMakerPro. En pratique, les fonctionnalités sont arrivées beaucoup plus tard que prévu. Les avis indépendants, incluant un test détaillé de 3Printr.com, ont constamment décrit RayStudio comme fonctionnel mais pas encore mature.
Les problèmes de stabilité, en particulier sur macOS, ont été largement documentés. Le flux de travail de post-traitement nécessite encore de la patience. Le logiciel s'est amélioré au cours de l'année écoulée, mais le processus a été lent. Étant donné que le Raven partage le même écosystème logiciel, nous devrions nous attendre à une trajectoire similaire. Nous ne pouvons pas encore parler d'une expérience "bêta-testeur" totalement raffinée.
Espérons simplement que l'Eagle et l'Hawk auront fait les progrès nécessaires pour faire du Raven un meilleur lancement !

Philipp Kreiser (PrinterForFun) exprime son scepticisme à l'égard du capteur Lidar et de la numérisation initiale.
RTK = temps réel ou seulement post-traitement ? La question reste assez confuse en ce qui concerne la gamme de produits 3DMakerPro. Les FAQ officielles de l'Eagle décrivent le RTK comme un positionnement cinématique en temps réel. Le tutoriel sur le flux de travail de RayStudio sur le blog de 3DMakerPro montre cependant que les données RTK sont appliquées comme une étape de post-traitement. Il indique en effet de "sélectionner l'option RTK dans les étapes de traitement".
Les rapports des membres de la communauté sont contradictoires. Certains doutent que la véritable correction RTK en temps réel fonctionne de manière fiable. Le soupçon demeure qu'il s'agit effectivement de PPK, c'est-à-dire de cinématique post-traitée.
Si la précision géoréférencée est importante pour votre flux de travail, cela vaut la peine de le vérifier avec des avis d'utilisateurs réels. J'espère pouvoir vous fournir une unité à tester avant que vous ne vous engagiez avec le kit RTK du Raven.
À titre de comparaison, tant la gamme FJD Trion que le SHARE S20 RTK offrent des flux de travail RTK en temps réel bien documentés. Ils disposent également de spécifications de précision éprouvées, mais à des niveaux de prix assez différents.
Les premiers échantillons de numérisation n'ont pas été impressionnants. La vidéo de présentation de Philipp Kreiser, PrintedForFun / 3D Scanning Users Group, a souligné que les premières numérisations publiées du Raven ne semblaient pas particulièrement convaincantes. Le matériel pré-version s'améliorera avec les mises à jour du micrologiciel et du logiciel. Cependant, pour le moment, les données de numérisation indépendantes disponibles pour évaluer les performances réelles sont limitées.
Les caméras 12 MP sans HDR signifient que les nuages de points colorés et les scènes avec Gaussian Splatting n'égaleront pas la qualité visuelle de l'Eagle. Ce dernier utilise des caméras 48 MP avec sortie HDR 8K. Ils n'atteindront pas non plus la qualité des doubles caméras 1 pouce de 16 MP avec obturateurs mécaniques du SHARE S20. Là où la fidélité visuelle est importante, comme pour les visites virtuelles ou le Gaussian Splatting de qualité présentation, cela représente une dégradation évidente. Il en va de même pour les visites guidées immobilières.
À qui s'adresse réellement le Raven ?
Le Raven se positionne résolument comme un appareil d'accès au monde de la numérisation LiDAR portable. Ses cibles sont :
Pour ceux qui passent de l'iPhone ou de l'iPad au LiDAR. Si vous avez utilisé Polycam, SiteScape ou Scaniverse avec le LiDAR intégré à votre téléphone et que vous avez atteint la limite de ce que ces outils peuvent faire, le Raven représente un énorme pas en avant. Il améliore la portée, le volume de numérisation, la densité de points et le flux de travail. Il offre également un prix qui ne nécessite pas de justifications professionnelles strictes.
Les passionnés, les makers et les créateurs de contenu qui souhaitent capturer des pièces, des bâtiments ou des environnements extérieurs pour des projets personnels, la création d'actifs de jeu, des expériences de Gaussian Splatting ou la documentation sont le public idéal. Le flux de travail autonome et le prix d'entrée inférieur à 1 000 dollars font de ce scanner un achat presque impulsif. Aucun autre scanner LiDAR portable n'a jamais été aussi accessible.
Les petites entreprises souhaitant explorer les visites virtuelles et la documentation spatiale peuvent le faire sans avoir à acheter d'équipement de levé professionnel. Les agents immobiliers, les sites événementiels et les entreprises de rénovation pourraient trouver que le Raven offre un niveau d'acquisition spatiale "suffisant" pour des applications non critiques.
Pour les géomètres professionnels, les architectes ou quiconque travaillant dans le BIM/CAD : le Raven n'est probablement pas l'outil approprié. Le FJD Trion P2 offre une précision post-traitée de 1,2 cm, une fusion multi-SLAM et la technologie HyperDense+. Il inclut également une double caméra 12 MP et un écosystème logiciel FJD Trion éprouvé. Le SHARE S20 offre une précision relative ≤1 cm et un capteur Livox Mid-360 confirmé. Il dispose aussi de doubles caméras 1 pouce de 16 MP avec obturateurs mécaniques. Le 3DMakerPro Hawk annonce une précision de 1,5 cm à 10 m et 480 000 points/s avec LiDAR multi-écho. Il offre également un indice de protection IP65. Tous ces systèmes sont nettement plus performants que le Raven, bien qu'à des prix correspondants plus élevés.
La conclusion
Le 3DMakerPro Raven fait quelque chose qu'aucun autre scanner LiDAR portable autonome n'a jamais fait. Il rend la technologie accessible à moins de 1 000 dollars. Les compromis sont réels et déjà documentés. Le capteur LiDAR a des spécifications inférieures et un champ de vision plus étroit. La portée de détection est réduite et les caméras sont plus simples, sans HDR. L'écosystème logiciel est encore en phase de maturation. Cependant, la proposition de valeur à ce prix est difficile à ignorer.
La question n'est pas de savoir si le Raven est meilleur qu'un scanner à plus de 4 000 dollars. Ce n'est pas le cas. La vraie question est de savoir s'il est suffisamment valable pour ouvrir les portes à une nouvelle génération d'utilisateurs. Nous parlons de personnes qui n'auraient jamais envisagé la numérisation LiDAR auparavant. Sur la base des spécifications, du prix et du chemin d'extension, la réponse est probablement oui. Il faut cependant avertir qu'il est nécessaire d'avoir des attentes réalistes. Il faut prendre en compte le perfectionnement du logiciel et la qualité de numérisation par rapport à la concurrence établie.

 https://www.instagram.com/3digital.tech/

