

Analyse des 3DMakerPro Raven: Der 1599€-LiDAR-Scanner — Spezifikationen, Preise und Vergleich
Der Markt für tragbare LiDAR-Scanner ist gerade deutlich interessanter geworden. 3DMakerPro hat offiziell den Raven gelauncht, und mit einem Early-Bird-Preis ab 1229 € zzgl. MwSt. stellt er jeden anderen Standalone-LiDAR/SLAM-Scanner auf dem Markt weit in den Schatten. Doch ein niedriger Preis ist nur dann sinnvoll, wenn auch die Hardware überzeugt.
Hier ist eine detaillierte Analyse der Spezifikationen und der Positionierung des Raven innerhalb des 3DMakerPro-Portfolios. Wir vergleichen seine Platzierung mit der Konkurrenz von FJD Trion, SHARE und anderen. Zudem analysieren wir, was die Community bereits als potenzielle Probleme meldet.
Was ist der 3DMakerPro Raven?
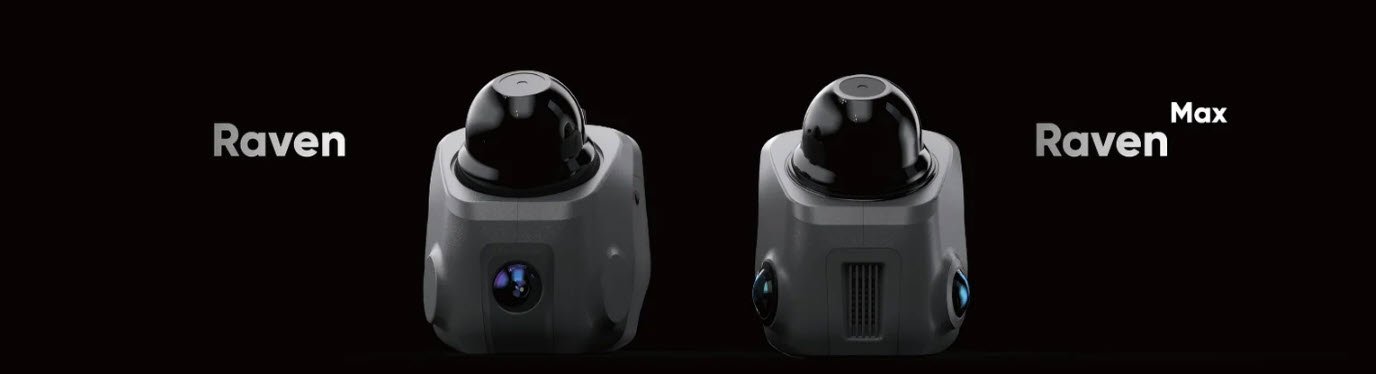
Raven ist der LiDAR-Raumscanner der Einstiegsklasse von 3DMakerPro. Er ist eine kleinere, leichtere und deutlich günstigere Alternative zum aktuellen Eagle (gelauncht Anfang 2025) und dem professionellen Hawk.
Betrachtet man die Entwicklung von 3DMakerPro – von Scannern für strukturierte Lichtobjekte (Mole, Seal, Moose) hin zum Bereich des räumlichen LiDAR mit dem Eagle –, ist der Raven der logische nächste Schritt. Das Ziel ist es, autonomes, tragbares LiDAR-Scannen zu einem erschwinglichen Preis anzubieten. So können Hobbyisten, Content-Ersteller und kleine Unternehmen den Kauf realistisch rechtfertigen.
Das Gerät wurde erstmals auf der Formnext 2024 gesichtet. Erste Praxiseindrücke ließen es wie eine kompakte Version des Hawk erscheinen, mit einem RTK-Erweiterungsschacht, einem Touchscreen und einem Richtpreis von 999 US-Dollar. Diese ersten Details wurden nun durch das offizielle Datenblatt bestätigt. Die Preisspannen entsprechen den Angaben auf der 3DMakerPro-Shopseite.
Für diejenigen, die mit dem Scan-Workflow von 3DMakerPro nicht vertraut sind, bieten die Videos zum Eagle-Scanner einen guten Überblick über die Pipeline der RayStudio-Software. Sie zeigen den Scanprozess und die allgemeine Ausgabequalität, die man erwarten kann. Der Raven teilt sich dasselbe Software-Ökosystem und dieselben Ausgabeformate. Diese Anleitungen bieten daher einen direkt relevanten Kontext für die Nutzungserfahrung des Raven.
Spezifikationen des 3DMakerPro Raven
Aus dem von 3DMakerPro veröffentlichten Datenblatt:
Genauigkeit: 2 cm bei 10 m, 3 cm bei 20 m, 5 cm bei 40 m
LiDAR-Erfassungsbereich: 40 m bei 10 % Reflexionsgrad / 50 m bei 80 % Reflexionsgrad
Maximale Scan-Abdeckung: 80–100 m (Hinweis: 3DMakerPro führt dies als „Scan-Reichweite“ auf – siehe Erklärung unten)
Sichtfeld: 360° horizontal × 40° vertikal
Punktwolkendichte: 150.000 Pkt/Sek.
Laser: 905 nm, augensicher Klasse 1 (IEC60825-1:2014)
Kamera: 12 MP, 1 Kamera (bzw. 2-Kamera-System bei der MAX-Version)
HDR-Modus: Nein
Bildschirm: 3,9" AMOLED
Akku: 12.000 mAh – ca. 2 Stunden Betriebszeit, unterstützt externe Stromversorgung während des Ladens
Gewicht: 1,1 kg
Abmessungen: 148 × 288 × 98 mm
Integrierte Verarbeitung: 8-Kern, 2,4 GHz, 32 GB Speicher (erweiterbar per TF-Karte)
Datenschnittstelle: 1x USB-C
Stromversorgung: 1x USB-C
Netzwerk: Wi-Fi 5
Ausgabeformate: 3D-Farbpunktwolke PLY, 3D-Gaussian-Splatting PLY, farbiges 3D-Polygonmodell OBJ
Erweiterung: RTK-Erweiterungskit, Insta360 X4/X5-Erweiterungskit, diverses Zubehör
Eine Anmerkung zu „Scan-Reichweite“ und „Erfassungsradius“ beim 3DMakerPro Raven: Vor dem Vergleich lesen
Dies ist ein Detail, das beim Vergleich von LiDAR-Scannern zu Verwirrung führen kann und eine Klarstellung erfordert. 3DMakerPro verwendet zwei unterschiedliche Spezifikationen, die ähnlich klingen, aber unterschiedliche Dinge bedeuten: Die „Erfassungsreichweite“ ist die Distanz, auf die der LiDAR eine Oberfläche vom Gerät aus detektieren kann. Die „Scan-Reichweite“ entspricht in etwa dem gesamten Abdeckungsdurchmesser, also ungefähr dem Doppelten der Erfassungsdistanz. Wenn 3DMakerPro angibt, dass der Eagle eine „Scan-Reichweite von 140 m“ hat, entspricht dies einer Erfassungsdistanz von 70 m.
FJD Trion, SHARE und Livox spezifizieren alle die „Scan-Reichweite“ als Erfassungsdistanz, was dem entspricht, was 3DMakerPro als „Scan-Reichweite“ bezeichnet. Ein direkter Vergleich zwischen der „140-m-Reichweite“ von 3DMakerPro und der „70-m-Reichweite“ von FJD ist daher irreführend. In Wirklichkeit beschreiben sie dieselbe Sensorfähigkeit. Jeder Vergleich in diesem Artikel verwendet die konsistente Metrik der LiDAR-Erfassungsdistanz – also die Distanz, die der Sensor bei 80 % Oberflächenreflexion erreicht, sofern nicht anders angegeben.
Preise des 3DMakerPro Raven
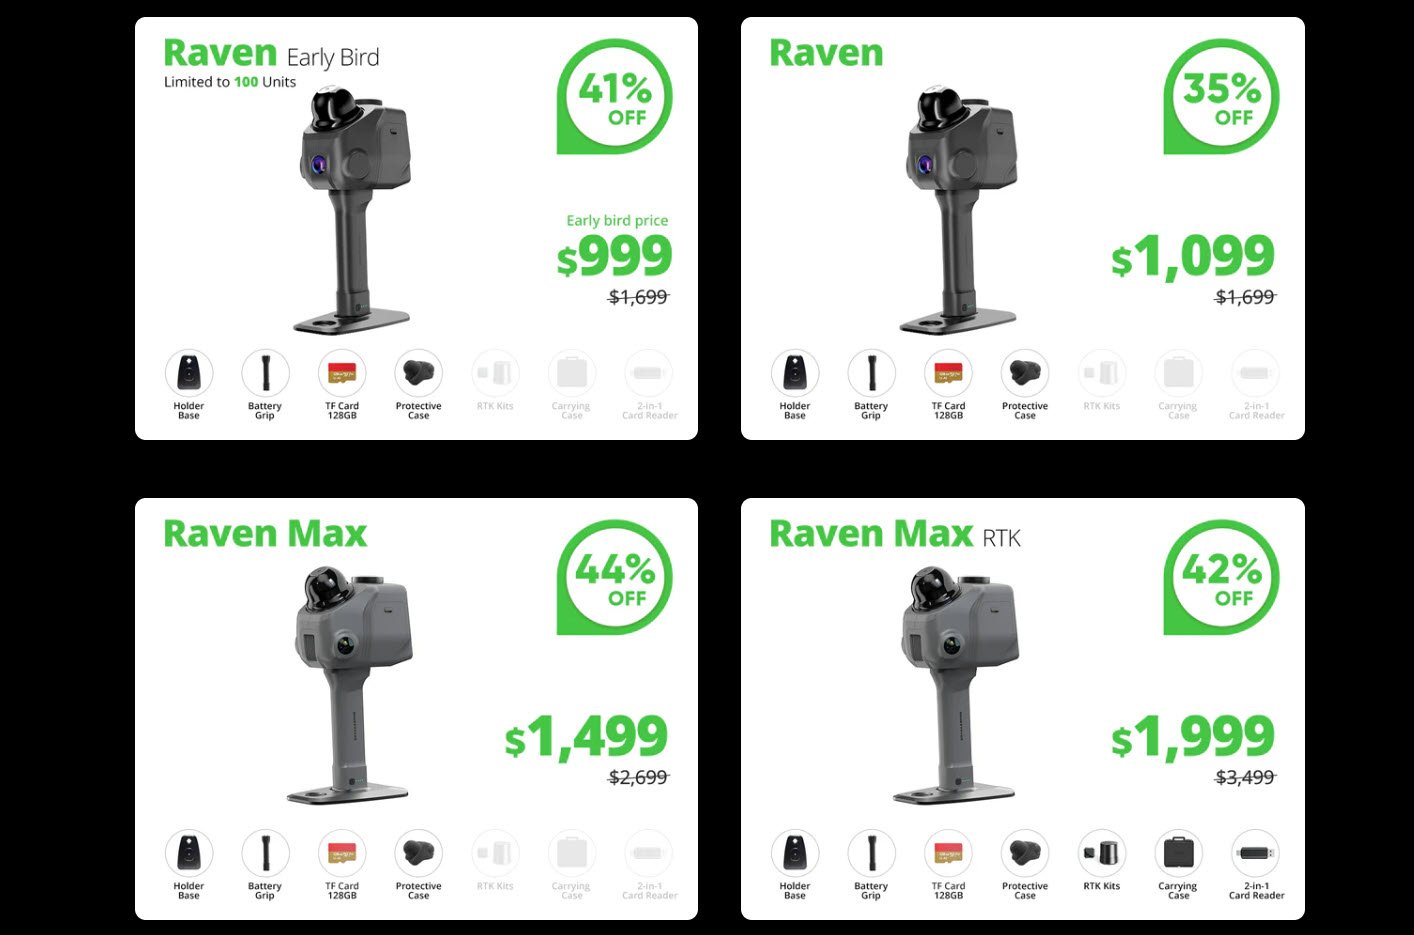
Hier kommt der Raven ins Spiel. Zum Start sind vier Konfigurationen zu reduzierten Preisen erhältlich:
Raven vs. Eagle vs. Hawk vs. FJD Trion vs. SHARE: Kompletter Vergleich
Hier ist der Vergleich aktueller tragbarer LiDAR/SLAM-Scanner. Alle LiDAR-Reichweitenwerte verwenden für einen konsistenten Vergleich die Erfassungsdistanz bei 80 % Reflexionsgrad. Details finden Sie in der obigen Anmerkung zur Scan-Reichweite vs. Erfassungsdistanz.
| Spezifikationen | Raven | Eagle | Hawk | FJD P2 | FJD V4e | SHARE S20 SE | SHARE C1 |
| Genauigkeit | 2 cm bei 10 m | 2 cm bei 10 m | 1,5 cm bei 10 m | 1,2 cm Pfosten | 3 cm Pfosten | ≤1cm rel. | <1cm |
| LiDAR-Reichweite* | 50 Meter | 70 Meter | 70 Meter | 70 Meter | 50 Meter | 70 Meter | 70 Meter |
| Punkte/Sek. | 150 Tsd. | 200 Tsd. | 480 Tsd. | 200 Tsd. | 154 Tsd. | 200 Tsd. | 200 Tsd. |
| Vertikales Sichtfeld | 40° | 59° | 63,5° | 59° | ~70° | 59° | ~59° |
| Kamera | 12 MP (1-2) | 48 MP (1-4) | 13 MP 1" | 2x12MP | Telefon | 2x2,3 MP | Dual-Wide |
| HDR | NEIN | 8K HDR | JA | NEIN | NEIN | NEIN | NEIN |
| Gewicht | 1,1 kg | 1,5 kg | ~0,9 kg | 0,7 kg | 0,89 kg | 0,955 kg | ~0,575 kg |
| Akku | ~2 Std. | ~1 Std. | ~1 Std. Hot-Swap | ~4 Std. | 5+ Std. | ~3 Std. | ~3 Std. |
| RTK | Optional | Optional | Integriert | Optional | Integriert | Optional | NEIN |
| Autonom | JA | JA | JA | JA | Nein (Telefon) | Nein (Telefon) | Nein (Telefon) |
| Gauss. Splatting | JA | JA | JA | JA | JA | JA | In Arbeit |
| Preis | 999-1.999 $ | ~3.399 $+ | ~8.999 $+ | ~4.000 $+ | ~4.299 $ | ~4.499 $+ | 3.999 $ (KS) |
*LiDAR-Reichweite = Erfassungsdistanz bei 80 % Oberflächenreflexion. 3DMakerPro vermarktet den Eagle mit „140 m Scan-Reichweite“ und den Raven mit „100 m Scan-Reichweite“. Diese Zahlen repräsentieren den Gesamtdurchmesser der Abdeckung, also ungefähr das Doppelte der Erfassungsdistanz. Sie sind daher nicht mit den „Scan-Reichweiten“-Spezifikationen von FJD oder SHARE vergleichbar. Diese Tabelle verwendet die konsistente Erfassungsdistanz-Metrik.
Den LiDAR-Sensor verstehen: Warum das wichtig ist
Die Community beobachtet den im Raven verwendeten LiDAR-Sensor sehr genau – und das aus gutem Grund. Man kann behaupten, dass dies die wichtigste Komponente in jedem SLAM-Scanner ist.
Der Livox Mid-360 hat sich in dieser Klasse tragbarer SLAM-Scanner zum De-facto-Standard-Sensor entwickelt. Er wird von Livox, einem Tochterunternehmen von DJI, hergestellt und ist eine kompakte Einheit mit einem Sichtfeld von 360° × 59°. Er bietet 200.000 Punkte pro Sekunde und eine nachgewiesene Erfassungsreichweite von 70 m bei 80 % Reflexionsgrad.
Von entscheidender Bedeutung ist die breite Unterstützung durch den SLAM-Algorithmus in der Open-Source-Robotik-Community. Er umfasst das LIO-Livox-Odometriesystem von Livox und verfügt zudem über eine solide Erfolgsbilanz in professionellen Vermessungs- und Kartierungsanwendungen. Zahlreiche wissenschaftliche Studien haben seine geometrische Genauigkeit validiert. Laut 3DMakerPro-Spezifikationen verwendet der Eagle diese Sensor-Klasse. Die FJD Trion P1 und P2 verwenden Sensoren mit entsprechenden Spezifikationen: 200.000 Pkt/s, 360° × 59°-Sichtfeld und 70 m Reichweite. SHARE hat bestätigt, dass der S20/S20 SE direkt den Mid-360 verwendet, wie auf der Livox-Showcase-Seite dokumentiert.
Die veröffentlichten Spezifikationen des Raven – 150.000 Pkt/s, vertikales Sichtfeld von 360° × 40°, 50 m Erfassungsradius – deuten eindeutig darauf hin, dass er keinen Livox Mid-360 verwendet. Das engere vertikale Sichtfeld von 40° gegenüber 59° ist in der Praxis der signifikanteste Unterschied. Das bedeutet, dass der Raven pro Durchgang weniger Umgebungsdetails erfasst, insbesondere auf der vertikalen Achse. Das Scannen hoher Strukturen erfordert mehr überlappende Durchgänge und zusätzliche Zeit. Auch die Erfassung von Decken bei Innenaufnahmen oder das Arbeiten in engen Räumen erfordert mehr Durchgänge. Die geringere Punktdichte (150k gegenüber 200k) führt zu einem leicht geringeren Detaillierungsgrad pro Sekunde. Diese Einschränkung ist jedoch weniger bedeutend als die Verringerung des Sichtfelds.
Dies ist nicht unbedingt ein Ausschlusskriterium, da 3DMakerPro den Preis von 999 $ nur dank eines günstigeren Sensors erreichen konnte. Dennoch ist es ein wichtiger Kompromiss, den man vor dem Kauf verstehen sollte.
Der LiDAR-Sensor beeinflusst direkt die Dichte der Punktwolke und die Robustheit gegenüber SLAM-Drift. Er wirkt sich zudem auf die Zuverlässigkeit der Scans in schwierigen Umgebungen aus. Mitglieder der Community in den Raven- und Eagle-Facebook-Gruppen von 3DMakerPro haben dies als ihre Hauptsorge gemeldet. Dies ist ein legitimer Einwand.
3DMakerPro hat den Hersteller oder das Modell des Raven-Sensors (soweit mir bekannt) nicht öffentlich enthüllt.
Eine weitere Lücke stellen die fehlenden Spezifikationen der IMU dar. Die IMU, die Trägheitsmesseinheit, ist grundlegend für die Stabilität von SLAM und die Driftkontrolle. Dies gilt insbesondere in merkmalsarmen Umgebungen wie langen Fluren, offenen Feldern oder Tunneln.
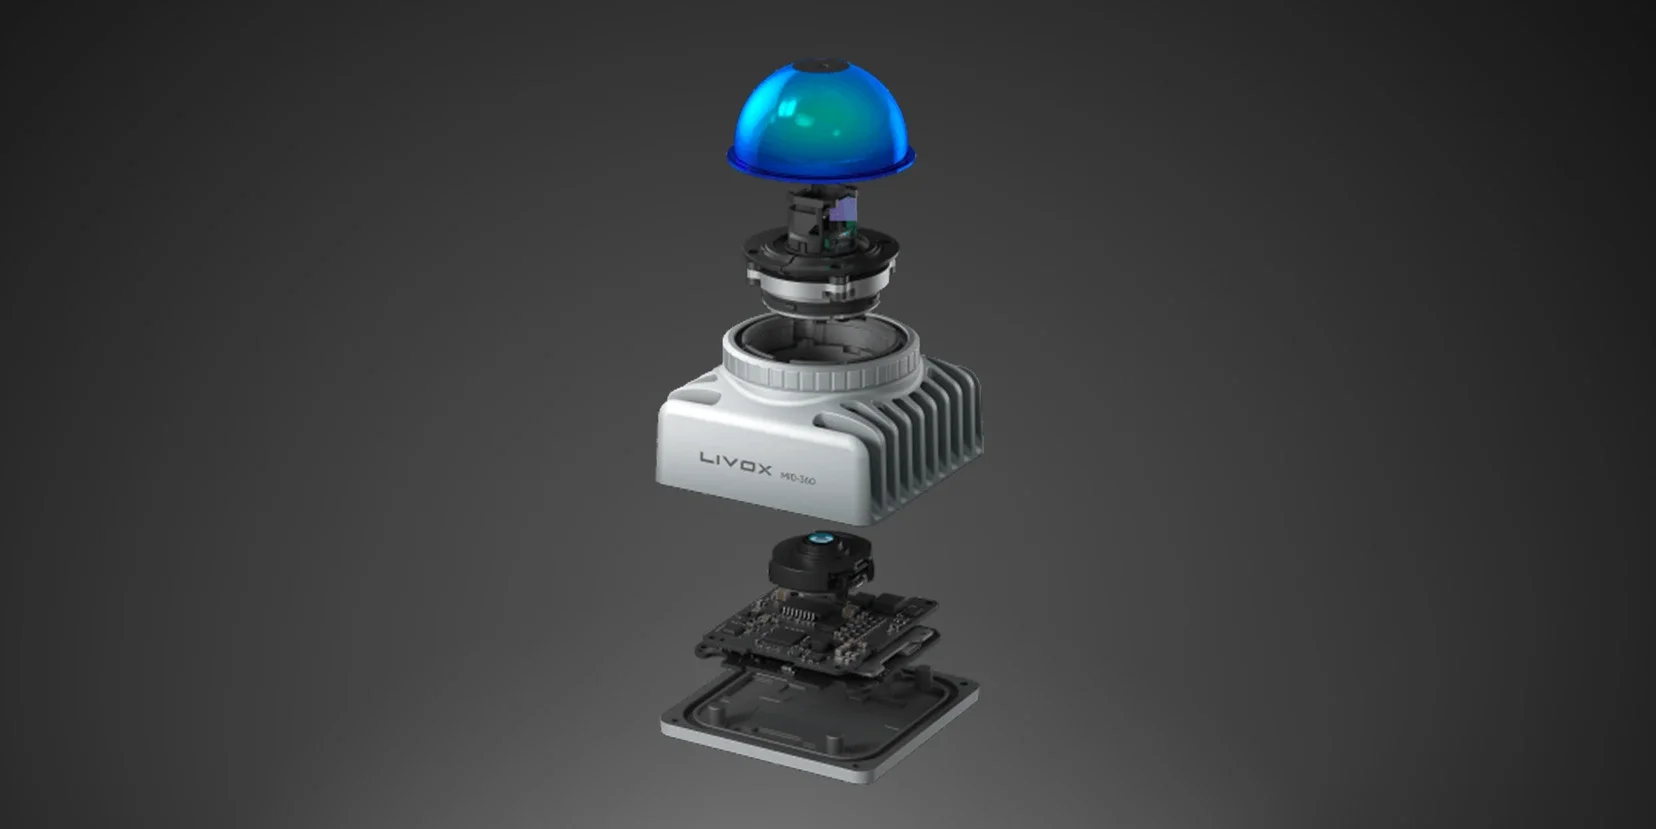
Livox Mid-360 Sensormodul.
Was den 3DMakerPro Raven auszeichnet
Der Preis ist wirklich bahnbrechend. Zu einem Preis zwischen 999 und 1.099 Dollar für den Basis-Raven erhält man einen autonomen LiDAR-Scanner mit AMOLED-Touchscreen, integrierter Verarbeitung und Gaussian-Splatting-Ausgabe. Während des Scannens wird kein Telefon benötigt. Man braucht weder einen Laptop noch ein Tethering. Das LiDAR-Kit FJD Trion V4e ist der wirtschaftlich nächste Konkurrent auf dem Markt der tragbaren SLAM-Scanner. Es erfordert jedoch ein iPhone 15+ und kostet über 4.000 Dollar, aktuell 4.299 Dollar im Angebot (statt 4.799 Dollar). Der SHARE C1 richtet sich über Kickstarter an ein ähnliches Prosumer-Publikum. Der endgültige Verkaufspreis und die Lieferzeiten stehen jedoch noch nicht fest.
Zwei Stunden Batterielaufzeit stellen einen deutlichen Vorteil gegenüber der etwa einstündigen Laufzeit des Eagle dar, laut den Spezifikationen von 3DMakerPro, die 60 Minuten für den Eagle angeben. Man kann realistischerweise ein ganzes Gebäude scannen, sowohl innen als auch außen, ohne ein Powerbank zu benötigen. Der Raven unterstützt zudem eine externe Stromversorgung während des Scannens, was praktisch ist, falls man ihn versehentlich leer laufen lässt.
Die Insta360 X4/X5- und RTK-Erweiterung ermöglicht es dem Raven, sich an mehrere Nutzungsszenarien anzupassen. Wer seine Arbeitsabläufe unter Verwendung von Insta360 für Gaussian Splatting und RTK/PPK verwalten möchte, verfügt über individuelle Upgrade-Pfade. Ich schätze die Art und Weise, wie dieser Ansatz die Einstiegskosten niedrig hält. Gleichzeitig lässt er Raum für professionellere Arbeitsabläufe.
Er ist vollständig autonom. Im Gegensatz zum FJD V4e, der ein iPhone 15+ erfordert, und dem FJD P2, der ein Smartphone oder Tablet für die Echtzeitüberwachung über die FJD Trion Scan App benötigt, arbeitet der Raven vollkommen unabhängig. Die Linie SHARE S20/C1 erfordert hingegen die SHARE Capture App. Der Raven ist dank seines integrierten 3,9"-AMOLED-Bildschirms und seines internen Speichers autonom. Für den Feldeinsatz an entlegenen Orten ist dies entscheidend. Ebenso wichtig ist es für Benutzer, die einen einfacheren und unmittelbaren Arbeitsablauf wünschen.
Wo die Bedenken liegen
Der LiDAR-Sensor stellt einen deutlichen Rückschritt gegenüber der Konkurrenz dar. Wie bereits beschrieben, platzieren ihn die 150.000 Punkte/s des Raven, das vertikale Sichtfeld von 40° und die Reichweite von 50 m unter alle anderen LiDAR-Scanner in diesem Vergleich. Die engere vertikale Abdeckung führt zu einer höheren Anzahl an Scandurchgängen in komplexen Umgebungen. Dies kann auch ein potenziell schwächeres SLAM-Einrasten in Räumen mit vertikalen Variationen verursachen.
Community-Mitglieder in den 3DMakerPro Raven- und Eagle-Facebook-Benutzergruppen haben diese Bedenken offen geäußert. Der Sensor scheint eine Einheit von geringerer Qualität zu sein, die für Low-End-Anwendungen gedacht ist. Für Arbeitsabläufe, bei denen die Laserleistung wichtiger als die Kamera ist, stellt dies einen klaren Kompromiss dar.
Keine veröffentlichten IMU-Spezifikationen. Die IMU ist essenziell für die SLAM-Stabilität und die Driftkontrolle, und erfahrene Benutzer haben deren Fehlen gemeldet. Aber ob das bedeutet, dass sie keine verwenden (oder dass sie einfach nicht sehr effektiv ist), wer weiß.
Die bisherigen Leistungen der 3DMakerPro-Software sind nicht die besten. Nachdem ich viel Zeit mit Eagle Max und RayStudio verbracht habe, ist dies ein Aspekt, bei dem die Erwartungen realistisch sein müssen. Eagle wurde Anfang 2025 mit einer ehrgeizigen Software-Roadmap auf den Markt gebracht. Die Gaussian Splatting-Verarbeitung war für den 10. April 2025 geplant. Die Erstellung von Punktwolken-Meshes war für den 15. April vorgesehen. Das Stitching von Panoramaaufnahmen war für den 30. April geplant, laut der Tutorial-Seite für RayStudio von 3DMakerPro. In der Praxis kamen die Funktionen viel später als erwartet. Unabhängige Rezensionen, einschließlich eines detaillierten Tests von 3Printr.com, haben RayStudio durchgehend als funktionell, aber noch nicht ausgereift beschrieben.
Stabilitätsprobleme, insbesondere unter macOS, wurden ausgiebig dokumentiert. Der Nachbearbeitungs-Workflow erfordert immer noch Geduld. Die Software hat sich im letzten Jahr verbessert, aber es war ein langsamer Prozess. Da der Raven dasselbe Software-Ökosystem teilt, sollten wir eine ähnliche Entwicklung erwarten. Wir können noch nicht von einer vollständig ausgereiften "Beta-Tester"-Erfahrung sprechen.
Hoffen wir nur, dass Eagle und Hawk die nötigen Fortschritte gemacht haben, um den Start des Raven zu verbessern!

Philipp Kreiser (PrinterForFun) äußert Skepsis gegenüber dem Lidar-Sensor und dem ersten Scan.
RTK = Echtzeit oder nur Nachbearbeitung? Die Frage bleibt bezüglich der 3DMakerPro-Produktlinie ziemlich verwirrend. Die offiziellen FAQs zum Eagle beschreiben RTK als Echtzeit-Kinematik-Positionierung. Das RayStudio-Workflow-Tutorial auf dem 3DMakerPro-Blog zeigt jedoch, dass RTK-Daten als Nachbearbeitungsschritt angewendet werden. Es weist tatsächlich darauf hin, "die RTK-Option in den Verarbeitungsschritten auszuwählen".
Die Berichte von Community-Mitgliedern sind widersprüchlich. Einige bezweifeln, dass die echte RTK-Echtzeitkorrektur zuverlässig funktioniert. Es bleibt der Verdacht, dass es sich tatsächlich um PPK handelt, also Post-Processed Kinematics.
Wenn die georeferenzierte Genauigkeit für Ihren Arbeitsablauf wichtig ist, lohnt es sich, dies anhand von Bewertungen echter Benutzer zu überprüfen. Ich hoffe, Ihnen ein Gerät zum Testen zur Verfügung stellen zu können, bevor Sie sich für das RTK-Kit des Raven entscheiden.
Zum Vergleich bieten sowohl die FJD Trion-Linie als auch der SHARE S20 RTK gut dokumentierte RTK-Echtzeit-Workflows. Sie verfügen außerdem über nachgewiesene Genauigkeitsspezifikationen, liegen jedoch in ziemlich unterschiedlichen Preisklassen.
Die ersten Scan-Beispiele waren nicht beeindruckend. Das Vorstellungsvideo von Philipp Kreiser, PrintedForFun / 3D Scanning Users Group, hob hervor, dass die ersten veröffentlichten Raven-Scans nicht besonders überzeugend aussahen. Die Vorab-Hardware wird mit Firmware- und Software-Updates verbessert werden. Dennoch gibt es derzeit nur begrenzte unabhängige Scandaten, um die tatsächliche Leistung zu bewerten.
Die 12-MP-Kameras ohne HDR bedeuten, dass die farbigen Punktwolken und Szenen mit Gaussian Splatting nicht die visuelle Qualität des Eagle erreichen werden. Letzterer verwendet 48-MP-Kameras mit 8K-HDR-Ausgabe. Sie werden auch nicht die Qualität der dualen 1-Zoll-16-MP-Kameras mit mechanischen Verschlüssen des SHARE S20 erreichen. Wo visuelle Wiedergabetreue wichtig ist, wie bei virtuellen Touren oder Gaussian Splatting in Präsentationsqualität, stellt dies eine deutliche Verschlechterung dar. Dasselbe gilt für Immobilienführungen.
Für wen ist der Raven eigentlich gedacht?
Der Raven positioniert sich entschieden als Einstiegsgerät in die Welt des tragbaren LiDAR-Scannens. Seine Zielgruppen sind:
Für Umsteiger von iPhone oder iPad auf LiDAR. Wenn Sie Polycam, SiteScape oder Scaniverse mit dem integrierten LiDAR Ihres Telefons verwendet und die Grenzen dessen erreicht haben, was diese Tools leisten können, stellt der Raven einen großen Fortschritt dar. Er verbessert sich in Bezug auf Reichweite, Scan-Volumen, Punktdichte und Arbeitsablauf. Er bietet zudem einen Preis, der keine strengen beruflichen Rechtfertigungen erfordert.
Enthusiasten, Maker und Content-Ersteller, die Räume, Gebäude oder Außenumgebungen für persönliche Projekte, die Erstellung von Spiel-Assets, Experimente mit Gaussian Splatting oder Dokumentationen erfassen möchten, sind das ideale Publikum. Der autonome Workflow und der Einstiegspreis von unter 1.000 Dollar machen diesen Scanner zu einem fast impulsiven Kauf. Kein anderer tragbarer LiDAR-Scanner war jemals so zugänglich.
Kleine Unternehmen, die virtuelle Touren und räumliche Dokumentationen erkunden möchten, können dies tun, ohne professionelle Vermessungsausrüstung kaufen zu müssen. Immobilienmakler, Veranstaltungsorte und Renovierungsunternehmen könnten feststellen, dass der Raven ein für nicht-kritische Anwendungen "ausreichendes" Niveau der räumlichen Erfassung bietet.
Für professionelle Vermesser, Architekten oder alle, die sich mit BIM/CAD befassen: Der Raven ist wahrscheinlich nicht das geeignete Werkzeug. Der FJD Trion P2 bietet eine nachbearbeitete Genauigkeit von 1,2 cm, Multi-SLAM-Fusion und HyperDense+-Technologie. Er umfasst außerdem eine 12-MP-Doppelkamera und ein bewährtes FJD Trion-Software-Ökosystem. Der SHARE S20 bietet eine relative Genauigkeit von ≤1 cm und einen bestätigten Livox Mid-360-Sensor. Er verfügt außerdem über 16-MP-1-Zoll-Doppelkameras mit mechanischen Verschlüssen. Der 3DMakerPro Hawk beansprucht eine Genauigkeit von 1,5 cm auf 10 m und 480.000 Punkte/s mit Multi-Echo-LiDAR. Er bietet außerdem die Schutzklasse IP65. Alle diese Systeme sind deutlich leistungsfähiger als der Raven, wenngleich zu entsprechend höheren Preisen.
Das Fazit
Der 3DMakerPro Raven leistet etwas, das kein anderer autonomer tragbarer LiDAR-Scanner jemals getan hat. Er macht die Technologie für unter 1.000 Dollar zugänglich. Die Kompromisse sind real und bereits dokumentiert. Der LiDAR-Sensor hat geringere Spezifikationen und ein engeres Sichtfeld. Die Erfassungsreichweite ist reduziert und die Kameras sind einfacher, ohne HDR. Das Software-Ökosystem steckt noch in der Reifephase. Dennoch ist das Wertversprechen zu diesem Preis schwer zu ignorieren.
Die Frage ist nicht, ob der Raven besser ist als ein Scanner für über 4.000 Dollar. Das ist er nicht. Die wirkliche Frage ist, ob er gut genug ist, um die Türen für eine neue Generation von Benutzern zu öffnen. Wir sprechen von Menschen, die LiDAR-Scannen vorher nie in Betracht gezogen hätten. Basierend auf den Spezifikationen, dem Preis und dem Erweiterungspfad ist die Antwort wahrscheinlich ja. Es bedarf jedoch der Warnung, dass man realistische Erwartungen haben muss. Man muss die Software-Optimierung und die Scan-Qualität im Vergleich zur etablierten Konkurrenz berücksichtigen.

 https://www.instagram.com/3digital.tech/

