

Analys av 3DMakerPro Raven: LiDAR-skannern för 1599 € — Specifikationer, priser och jämförelse
Marknaden för bärbara LiDAR-skannrar har precis blivit mycket mer intressant. 3DMakerPro har officiellt lanserat Raven och med ett "early bird"-pris från 1229€+moms, utklassar den vida vilken fristående LiDAR/SLAM-skanner som helst på marknaden. Men ett lågt pris spelar bara roll om hårdvaran håller måttet.
Här är en djupgående analys av specifikationerna och var Raven placerar sig i 3DMakerPros sortiment. Vi jämför dess positionering med konkurrenter som FJD Trion, SHARE och andra. Vi analyserar även vad communityn redan rapporterar om som potentiella problem.
Vad är 3DMakerPro Raven?
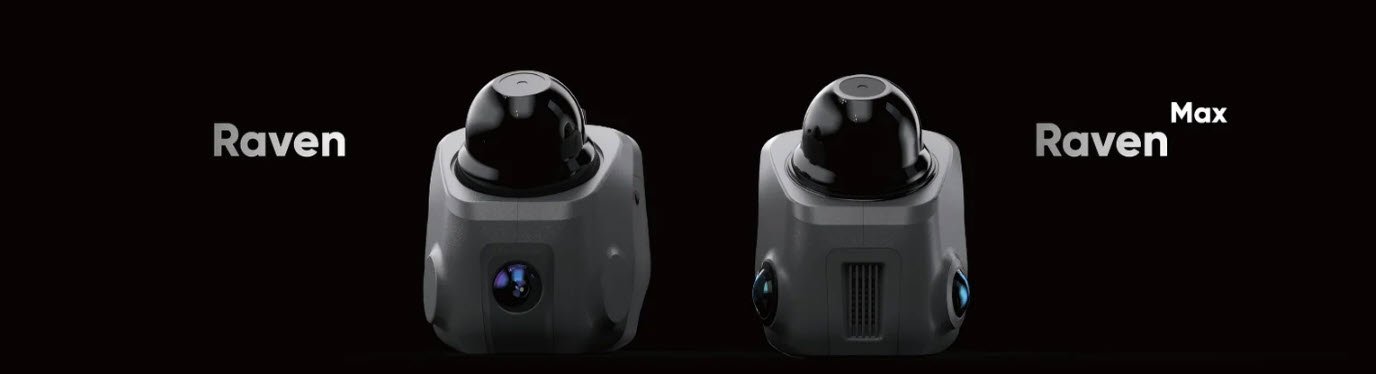
Raven är 3DMakerPros LiDAR-skanner för rymdscanning på instegsnivå. Det är ett mindre, lättare och avsevärt billigare alternativ till nuvarande Eagle (som lanserades i början av 2025) och den professionella Hawk-modellen.
Med tanke på 3DMakerPros framsteg från strukturerat ljus för objektskanning (Mole, Seal, Moose) till LiDAR-området för rymdscanning med Eagle, är Raven det logiska nästa steget. Målet är att göra autonom, bärbar LiDAR-skanning tillgänglig till ett överkomligt pris. Hobbyanvändare, innehållsskapare och småföretag kan därmed på ett realistiskt sätt motivera ett köp.
Enheten visades upp för första gången på Formnext 2024. De första praktiska intrycken fick den att se ut som en kompakt version av Hawk, med en expansionsplats för RTK, pekskärm och ett riktpris på 999 dollar. Dessa tidiga detaljer har nu bekräftats av det officiella databladet. Prisintervallen stämmer överens med vad som rapporterats på 3DMakerPros butikssida.
För den som inte är bekant med 3DMakerPros skanningsarbetsflöde erbjuder videor om Eagle-skannern en bra översikt över RayStudio-mjukvarans pipeline. De visar skanningsprocessen och den generella utdatakvalitet man kan förvänta sig. Raven delar samma mjukvaruekosystem och utdataformat. Dessa guider ger därför ett sammanhang som är direkt relevant för användarupplevelsen av Raven.
Specifikationer för 3DMakerPro Raven
Från databladet publicerat av 3DMakerPro :
Precision: 2 cm vid 10 m, 3 cm vid 20 m, 5 cm vid 40 m
LiDAR-detekteringsräckvidd: 40 m vid 10 % reflektivitet / 50 m vid 80 % reflektivitet
Maximalt skanningsområde: 80–100 m (Notera: 3DMakerPro anger detta som "skanningsräckvidd" — se förklaring nedan)
Synfält (FOV): 360° horisontellt × 40° vertikalt
Punktmolnsfrekvens: 150 000 punkter/sek
Laser: 905 nm, Klass 1 ögonsäker (IEC60825-1:2014)
Kamera: 12 MP, 1 kamera (eller system med 2 kameror för MAX-versionen)
HDR-läge: Nej
Skärm: 3,9" AMOLED
Batteri: 12 000 mAh — cirka 2 timmars drift, stödjer extern strömförsörjning under laddning
Vikt: 1,1 kg
Mått: 148 × 288 × 98 mm
Inbyggd bearbetning: 8 kärnor, 2,4 GHz, 32 GB lagring (expanderbar via TF-kort)
Datagränssnitt: USB-C ×1
Strömförsörjning: USB-C ×1
Nätverk: Wi-Fi 5
Utdataformat: 3D-färgpunktmoln PLY, 3D Gaussian Splatting PLY, 3D-färgad polygonmodell OBJ
Expansion: RTK-expansionskit, expansionskit för Insta360 X4/X5, diverse tillbehör
En notering om "Skanningsräckvidd" och "Skanningsavstånd" i 3DMakerPro Raven: läs detta innan du jämför
Detta är en detalj som kan skapa förvirring när man jämför LiDAR-skannrar och är värd att förtydliga. 3DMakerPro använder två distinkta specifikationer som verkar liknande men betyder olika saker: "skanningsavstånd" är LiDAR-enhetens detekteringsavstånd. Det anger hur långt lasern kan detektera en yta från enheten. "Skanningsräckvidd" är ungefär den totala täckningsdiametern, cirka dubbelt så långt som avståndet. När 3DMakerPro anger att Eagle har en "skanningsräckvidd på 140 m", motsvarar detta ett detekteringsavstånd på 70 m.
FJD Trion, SHARE och Livox anger alla "skanningsräckvidd" som detekteringsavstånd, vilket motsvarar vad 3DMakerPro kallar "skanningsavstånd". En direkt jämförelse mellan 3DMakerPros "140 m räckvidd" och FJD:s "70 m räckvidd" är därför missvisande. De beskriver i själva verket samma sensorkapacitet. Varje jämförelse i denna artikel använder den konsekventa mätvärdet LiDAR-detekteringsräckvidd, det vill säga avståndet som sensorn når vid 80 % ytreflektivitet, såvida inget annat anges.
Priser för 3DMakerPro Raven
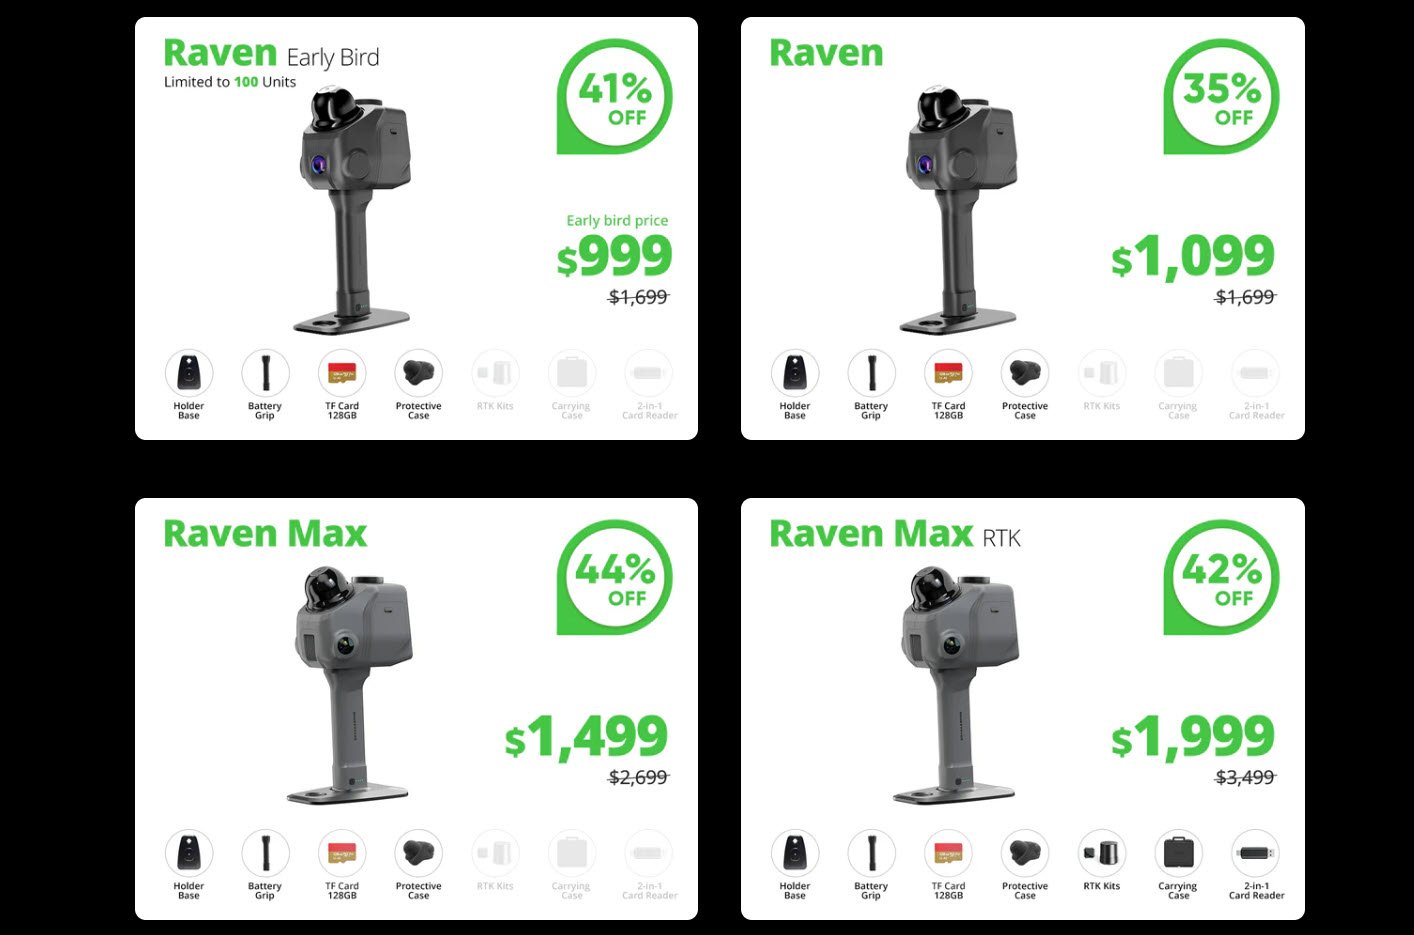
Det är här Raven kommer in. Vid lanseringen finns fyra konfigurationer tillgängliga till rabatterade priser:
Raven vs Eagle vs Hawk vs FJD Trion vs SHARE: Komplett jämförelse
Här är en jämförelse mellan nuvarande bärbara LiDAR/SLAM-skannrar. Alla värden för LiDAR-räckvidd använder detekteringsavstånd vid 80 % reflektivitet för en konsekvent jämförelse. Se noteringen om skanningsräckvidd kontra avstånd ovan för detaljer.
| Specifikationer | Raven | Eagle | Hawk | FJD P2 | FJD V4e | SHARE S20 SE | SHARE C1 |
| Precision | 2 cm vid 10 m | 2 cm vid 10 m | 1,5 cm vid 10 m | 1,2 cm | 3 cm | ≤1 cm rel. | <1 cm |
| LiDAR-räckvidd* | 50 meter | 70 meter | 70 meter | 70 meter | 50 meter | 70 meter | 70 meter |
| Punkter/sek | 150 tusen | 200 tusen | 480 tusen | 200 tusen | 154 tusen | 200 tusen | 200 tusen |
| Vertikalt synfält | 40° | 59° | 63,5° | 59° | ~70° | 59° | ~59° |
| Kamera | 12 MP (1-2) | 48 MP (1-4) | 13 MP 1" | 2x12MP | Telefon | 2x2,3 MP | Dubbel bredd |
| HDR | NEJ | 8K HDR | JA | NEJ | NEJ | NEJ | NEJ |
| Vikt | 1,1 kg | 1,5 kg | ~0,9 kg | 0,7 kg | 0,89 kg | 0,955 kg | ~0,575 kg |
| Batteri | ~2 timmar | ~1 timme | ~1 timme utbytbart | ~4 timmar | 5+ timmar | ~3 timmar | ~3 timmar |
| RTK | Valfritt | Valfritt | Inbyggt | Valfritt | Inbyggt | Valfritt | NEJ |
| Autonom | JA | JA | JA | JA | Nej (telefon) | Nej (telefon) | Nej (telefon) |
| Gauss. Splatting | JA | JA | JA | JA | JA | JA | På gång |
| Pris | $999-1 999 | ~$3 399+ | ~$8 999+ | ~$4 000+ | ~$4 299 | ~$4 499+ | $ 3 999 (KS) |
*LiDAR-räckvidd = detekteringsavstånd vid 80 % ytreflektivitet. 3DMakerPro marknadsför Eagle med "140 m skanningsräckvidd" och Raven med "100 m skanningsräckvidd". Dessa siffror representerar den totala täckningsdiametern, ungefär dubbelt så långt som detekteringsavståndet. De är därför inte jämförbara med "skanningsräckvidd"-specifikationer från FJD eller SHARE. Denna tabell använder det konsekventa mätvärdet för detekteringsavstånd.
Att förstå LiDAR-sensorn: varför det är viktigt
Communityn ägnar stor uppmärksamhet åt LiDAR-sensorn som används i Raven, och med god anledning. Man kan hävda att detta är den viktigaste komponenten i vilken SLAM-skanner som helst.
Livox Mid-360 har blivit den faktiska standarden för sensorer i denna klass av bärbara SLAM-skannrar. Tillverkad av Livox, ett dotterbolag till DJI, är det en kompakt enhet med ett synfält på 360° × 59°. Den erbjuder 200 000 punkter per sekund och ett beprövat detekteringsavstånd på 70 m vid 80 % reflektivitet.
Av avgörande betydelse är dess breda stöd för SLAM-algoritmer inom den öppna källkods-robotikcommunityn. Det inkluderar Livox egen LIO-Livox-odometrisystem. Den kan även skryta med en gedigen erfarenhet från professionella mät- och kartläggningsapplikationer. Många akademiska studier har validerat dess geometriska noggrannhet. Enligt 3DMakerPros specifikationer använder Eagle denna klass av sensorer. FJD Trion P1 och P2 använder sensorer med motsvarande specifikationer: 200 000 punkter/s, synfält 360° × 59° och 70 m räckvidd. SHARE har bekräftat att S20/S20 SE använder Mid-360 direkt, vilket dokumenteras på Livox skyltfönstersida.
De publicerade specifikationerna för Raven – 150 000 punkter/s, vertikalt synfält på 360° × 40°, detekteringsavstånd på 50 m – indikerar tydligt att den inte använder en Livox Mid-360. Det smalare vertikala synfältet, 40° mot 59°, är den mest betydande skillnaden i praktiken. Det innebär att Raven fångar färre miljödetaljer per svep, särskilt på den vertikala axeln. Skanning av höga strukturer kräver fler överlappande svep och extra tid. Även för att fånga tak vid inomhusskanning eller arbete i trånga utrymmen krävs fler svep. Den lägre punkttätheten, 150k mot 200k, innebär en något lägre detaljnivå per sekund. Denna begränsning är dock mindre betydande än minskningen av synfältet.
Detta är inte nödvändigtvis en "dealbreaker", med tanke på att det är tack vare en billigare sensor som 3DMakerPro når priset på 999 $. Det är dock en viktig kompromiss som du bör förstå innan köp.
LiDAR-sensorn påverkar direkt punktmolnets täthet och motståndskraft mot SLAM-drift. Den påverkar också skanningens tillförlitlighet i svåra miljöer. Medlemmar i communityn i 3DMakerPros Raven- och Eagle-grupper på Facebook har rapporterat att detta är deras största orosmoment. Det är en legitim oro.
3DMakerPro har inte offentligt avslöjat tillverkaren eller modellen för Raven-sensorn (åtminstone såvitt jag vet).
En ytterligare brist är avsaknaden av specifikationer för IMU:n. IMU (inertialmätenhet) är avgörande för SLAM-stabilitet och kontroll av drift. Detta gäller särskilt i miljöer som saknar särdrag, såsom långa korridorer, öppna fält eller tunnlar.
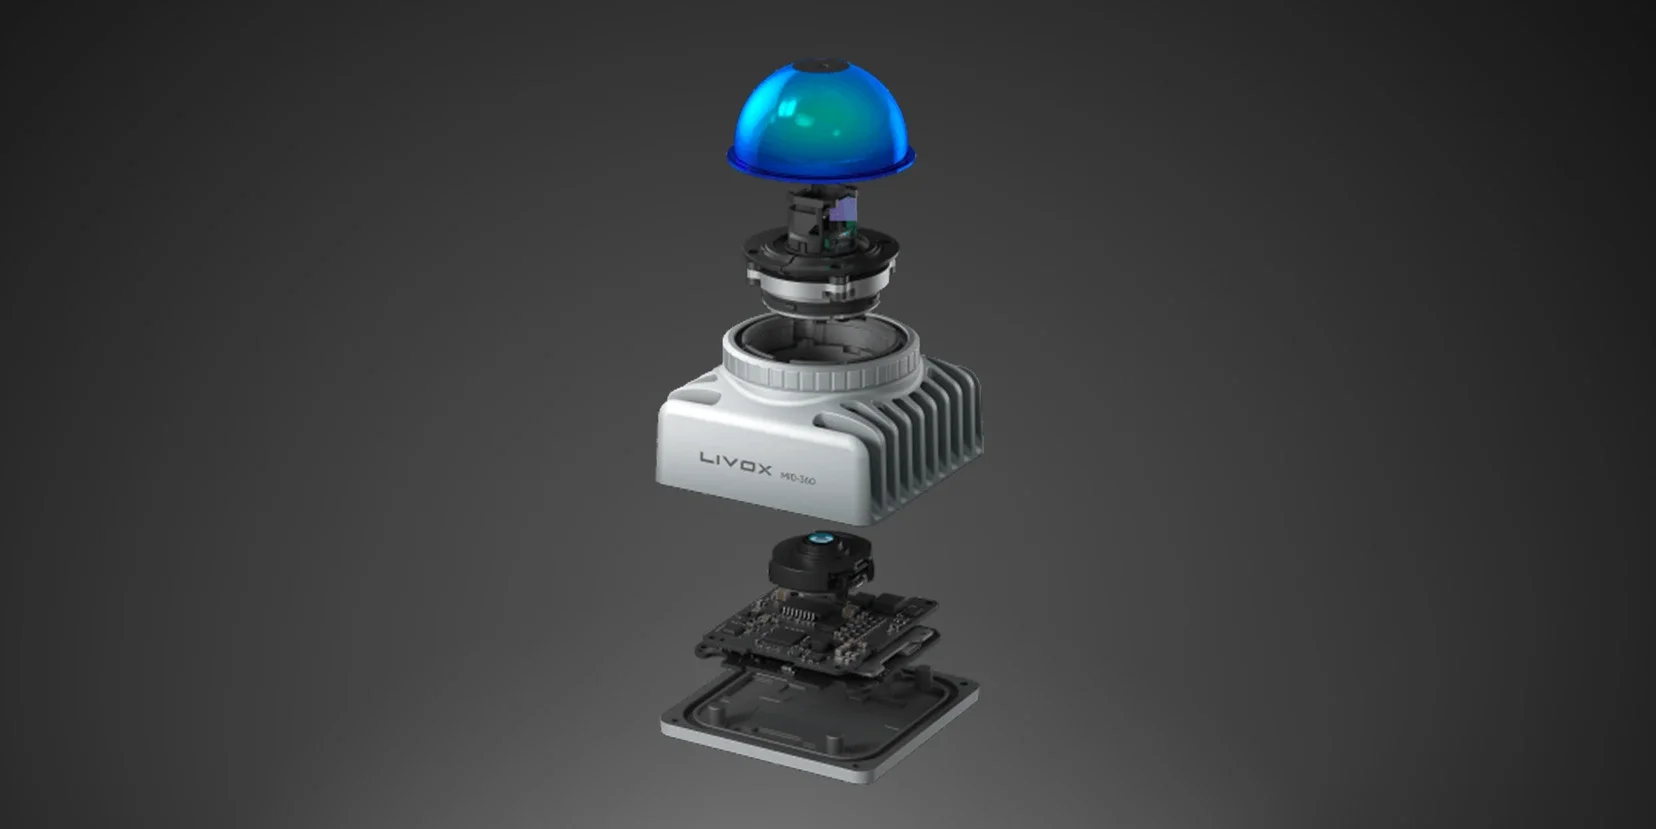
Livox Mid-360 sensormodul.
Vad utmärker 3DMakerPro Raven
Priset är verkligen banbrytande. För ett pris mellan 999 och 1 099 dollar för basmodellen Raven får man en fristående LiDAR-skanner med AMOLED-pekskärm, inbyggd processorkraft och utmatning av gaussisk splatting. Ingen telefon behövs under skanningen. Inte heller någon laptop eller tethering. FJD Trion V4e LiDAR-kitet är den närmaste konkurrenten prismässigt på marknaden för handhållna SLAM-skannrar. Det kräver dock en iPhone 15+ och kostar över 4 000 dollar, för närvarande 4 299 dollar på kampanj från 4 799. SHARE C1 riktar sig till en liknande prosumer-publik via Kickstarter. Det slutgiltiga försäljningspriset och leveranstiderna är dock ännu inte fastställda.
Två timmars batteritid är en betydande fördel jämfört med den ungefärliga timmen för Eagle, enligt 3DMakerPros specifikationer som anger 60 minuter för Eagle. Man kan realistiskt skanna en hel byggnad, både inomhus och utomhus, utan behov av en powerbank. Raven stöder även extern strömförsörjning under skanning, en praktisk funktion om man av misstag låter den laddas ur.
Insta360 X4/X5 och RTK-expansionen gör att Raven kan anpassa sig till fler användningsscenarier. De som är intresserade av att hantera sina arbetsflöden med Insta360 för gaussisk splatting och RTK/PPK har tillgång till anpassade uppgraderingsvägar. Jag uppskattar hur detta tillvägagångssätt håller inträdeskostnaderna nere. Samtidigt lämnar det utrymme för mer professionella arbetsflöden.
Den är helt fristående. Till skillnad från FJD V4e, som kräver en iPhone 15+, och FJD P2, som behöver en smartphone eller surfplatta för realtidsövervakning via appen FJD Trion Scan, fungerar Raven helt oberoende. Produktlinjen SHARE S20/C1 kräver däremot appen SHARE Capture. Raven är fristående tack vare sin inbyggda 3,9-tums AMOLED-skärm och interna minne. För fältarbete på avlägsna platser är detta avgörande. Det är lika viktigt för användare som vill ha ett enklare och mer omedelbart arbetsflöde.
Där finns orosmolnen
LiDAR-sensorn är ett tydligt steg bakåt jämfört med konkurrenterna. Som tidigare beskrivits placerar Ravens 150 000 punkter/s, vertikala synfält på 40° och räckvidd på 50 m den under alla andra LiDAR-skannrar i denna jämförelse. Den smalare vertikala täckningen innebär fler skanningspass i komplexa miljöer. Det kan också orsaka en potentiellt svagare SLAM-låsning i utrymmen med vertikala variationer.
Community-medlemmar i Facebook-grupper för 3DMakerPro Raven och Eagle har öppet uttryckt denna oro. Sensorn verkar vara en enhet av lägre kvalitet, avsedd för applikationer i det lägre prissegmentet. För arbetsflöden där laserprestanda är viktigare än kameran utgör detta en tydlig kompromiss.
Inga publicerade IMU-specifikationer. IMU:n är avgörande för SLAM-stabilitet och kontroll av drift, och avancerade användare har noterat dess frånvaro. Men betyder det att de inte använder någon (eller att den helt enkelt inte är särskilt effektiv), vem vet.
3DMakerPros mjukvaruhistorik är inte den bästa. Efter att ha tillbringat mycket tid med Eagle Max och RayStudio är detta en aspekt där förväntningarna måste vara realistiska. Eagle lanserades i början av 2025 med en ambitiös mjukvarukörplan. Gaussian Splatting-bearbetning var planerad till den 10 april 2025. Skapande av punktmolnsnät var planerat till den 15 april. Stitching av panoramabilder var planerat till den 30 april, enligt 3DMakerPros tutorial-sida för RayStudio. I praktiken kom funktionerna mycket senare än väntat. Oberoende recensioner, inklusive ett detaljerat test från 3Printr.com, har konsekvent beskrivit RayStudio som funktionellt men ännu inte moget.
Stabilitetsproblem, särskilt på macOS, har varit väldokumenterade. Efterbearbetningsflödet kräver fortfarande tålamod. Mjukvaran har förbättrats under det senaste året, men det har varit en långsam process. Eftersom Raven delar samma mjukvaruekosystem bör vi förvänta oss en liknande bana. Vi kan ännu inte tala om en helt finslipad "beta-testare"-upplevelse.
Vi får hoppas att Eagle och Hawk har gjort de framsteg som krävs för att göra Raven till en bättre lansering!

Philipp Kreiser (PrinterForFun) uttrycker skepsis mot Lidar-sensorn och den inledande skanningen.
RTK = realtid eller bara efterbearbetning? Frågan förblir ganska förvirrande när det gäller 3DMakerPros produktlinje. De officiella FAQ-sidorna för Eagle beskriver RTK som realtids-kinematisk positionering. Handledningen om RayStudio-arbetsflödet på 3DMakerPros blogg visar dock att RTK-data tillämpas som ett efterbearbetningssteg. Den anger faktiskt att man ska "välja RTK-alternativet i bearbetningsstegen".
Rapporterna från community-medlemmar är motstridiga. Vissa tvivlar på att äkta RTK-korrigering i realtid fungerar tillförlitligt. Misstanken kvarstår att det i själva verket är PPK, det vill säga efterbearbetad kinematik.
Om georefererad precision är viktig för ditt arbetsflöde är det värt att kontrollera detta med recensioner från riktiga användare. Jag hoppas kunna förse dig med en enhet att recensera innan du förbinder dig till Ravens RTK-kit.
Som jämförelse erbjuder både FJD Trion-serien och SHARE S20 RTK väl dokumenterade RTK-arbetsflöden i realtid. De har också bevisade precisionsspecifikationer, men i helt andra prisklasser.
De första skanningsexemplen var inte imponerande. Presentationsvideon från Philipp Kreiser, PrintedForFun / 3D Scanning Users Group, lyfte fram att de första publicerade Raven-skanningarna inte verkade särskilt övertygande. Hårdvara före lansering kommer att förbättras med uppdateringar av firmware och mjukvara. För närvarande finns dock begränsade oberoende skanningsdata för att bedöma den faktiska prestandan.
12 MP-kameror utan HDR innebär att de färgade punktmolnen och scenerna med Gaussian Splatting inte kommer att matcha den visuella kvaliteten hos Eagle. Den senare använder 48 MP-kameror med 8K HDR-utmatning. De kommer inte heller att nå kvaliteten hos dubbla 16 MP 1-tumskameror med mekaniska slutare hos SHARE S20. Där visuell trohet är viktig, såsom virtuella rundturer eller Gaussian Splatting i presentationskvalitet, utgör detta en tydlig försämring. Detsamma gäller för fastighetsvisningar.
Vem riktar sig Raven egentligen till?
Raven positionerar sig definitivt som en ingångsenhet till världen av handhållen LiDAR-skanning. Dess mål är:
För den som går från iPhone eller iPad till LiDAR. Om du har använt Polycam, SiteScape eller Scaniverse med den inbyggda LiDAR-funktionen i din telefon och har nått gränsen för vad dessa verktyg kan göra, är Raven ett enormt steg framåt. Den förbättras när det gäller räckvidd, skanningsvolym, punkttäthet och arbetsflöde. Den erbjuder också ett pris som inte kräver strikta professionella motiveringar.
Entusiaster, kreatörer och innehållsskapare som vill fånga rum, byggnader eller utomhusmiljöer för personliga projekt, skapande av speltillgångar, experiment med gaussisk splatting eller dokumentation är den ideala publiken. Det fristående arbetsflödet och inträdespriset under 1 000 dollar gör denna skanner till ett nästintill impulsköp. Ingen annan handhållen LiDAR-skanner har någonsin varit så tillgänglig.
Småföretag som vill utforska virtuella rundturer och rumsdokumentation kan göra det utan att behöva köpa professionell mätutrustning. Fastighetsmäklare, evenemangslokaler och renoveringsföretag kan finna att Raven ger en nivå av rumsinsamling som är "tillräcklig" för icke-kritiska applikationer.
För professionella lantmätare, arkitekter eller alla som arbetar med BIM/CAD: Raven är förmodligen inte rätt verktyg. FJD Trion P2 erbjuder en efterbearbetad precision på 1,2 cm, multi-SLAM-fusion och HyperDense+-teknik. Den inkluderar även dubbla 12 MP-kameror och ett beprövat mjukvaruekosystem från FJD Trion. SHARE S20 erbjuder relativ precision ≤1 cm och en bekräftad Livox Mid-360-sensor. Den har även dubbla 16 MP 1-tums kameror med mekaniska slutare. 3DMakerPro Hawk utlovar en precision på 1,5 cm på 10 m och 480 000 punkter/s med multi-eko LiDAR. Den erbjuder dessutom IP65-klassning. Alla dessa system presterar betydligt bättre än Raven, om än till motsvarande högre priser.
Slutsatsen
3DMakerPro Raven gör något som ingen annan fristående handhållen LiDAR-skanner någonsin gjort. Den gör tekniken tillgänglig för under 1 000 dollar. Kompromisserna är verkliga och redan dokumenterade. LiDAR-sensorn har lägre specifikationer och ett smalare synfält. Räckvidden är begränsad och kamerorna är enklare, utan HDR. Mjukvaruekosystemet håller fortfarande på att mogna. Ändå är värdeerbjudandet till detta pris svårt att ignorera.
Frågan är inte om Raven är bättre än en skanner för över 4 000 dollar. Det är den inte. Den verkliga frågan är om den är tillräckligt bra för att öppna dörrarna för en ny generation användare. Vi talar om människor som aldrig tidigare hade övervägt LiDAR-skanning. Baserat på specifikationer, pris och expansionsvägar är svaret förmodligen ja. Men det krävs en varning om att man måste ha realistiska förväntningar. Man måste beakta mjukvarans mognad och skanningskvaliteten jämfört med etablerade konkurrenter.

 https://www.instagram.com/3digital.tech/

