
Mätnoggrannhet för DJI Phantom 4 RTK och fotogrammetri
Sammanfattning
Under de senaste åren har obemannade luftfarkoster (UAV), mer kända som drönare, blivit ett allt populärare verktyg för insamling av flygbildsdata inom byggbranschen, lantmäteri, gruvdrift och försäkringssektorn. Med hjälp av fotogrammetri samlar dessa industrier in flygbilder och genererar värdefull information från stora datamängder, vilket gör det möjligt att se och mäta förändringar som sker över tid på byggarbetsplatser, i gruvor och på fastigheter.
Fotogrammetri är ingen ny vetenskap och användes för topografisk kartläggning, arkitektur och ingenjörskonst långt före drönarnas intåg. Men framväxten av datorseendebaserad fotogrammetri under de senaste åren har gått hand i hand med utvecklingen av prisvärd kommersiell drönarhårdvara och mjukvara. Enkelheten och automatiseringen i dagens lösningar gör det möjligt för yrkesverksamma att integrera dessa flygande robotar i befintliga arbetsflöden för att kartlägga stora områden och generera 3D-modeller med hög upplösning. Dessa data gör det möjligt att analysera världen omkring oss mer exakt och snabbare än med traditionella mätmetoder, såsom markundersökningar och manuella mätningar. Vi har redan visat hur drönare kan ge 1 % noggrannhet i mätningar av verkliga objekt med hjälp av Ground Control Points (GCP).
GCP är definierade punkter på jordytan som har en känd georefererad position. Genom att använda GCP i kombination med fotogrammetriska flygdata kan man uppnå centimeternoggrannhet genom att "fästa" dessa punkter på vår flygkarta. Även om de är exakta, tenderar GCP-processen att vara tidskrävande och kräver ofta utplacering under hela projektets gång. När GPS först användes på 80-talet var det enda sättet att få sub-centimeternoggrann positionering via efterbearbetning med GCP, vilket kunde ta hela dagar att samla in noggrant. I början av 90-talet introducerades RTK-teknik (Real Time Kinematic), och lantmätare kunde därefter uppnå centimeternoggrannhet i realtid utan behov av efterbearbetning.
I denna studie undersöker DroneDeploy hur man validerar och förbättrar noggrannheten i fotogrammetriska kartor med DJI:s Phantom 4 RTK (P4 RTK), en drönare som applicerar RTK-teknik på flygbilder. För att verifiera precisionen hos P4 RTK skapade DroneDeploy ett kontrollpunktsystem för en undersökning av byggnadstak.
Totalt 32 flygningar registrerades, där var och en undersöker effekten av flyghöjd, överlappning och antal bilder på noggrannheten i den resulterande kartan när dessa bilder bearbetats via DroneDeploys Map Engine. Dessa dataset användes sedan för att beräkna både horisontell och vertikal precision för de uppmätta punkterna, samt noggrannheten i linjära mått.
DroneDeploy fann att P4 RTK:s kontrolldistanser låg inom 0,27 % av GPS-enhetens mätningar, att P4 RTK:s kontrolldistanser låg inom 0,1 % av P4 Pro med GCP-mätningar, att P4 RTK gav en relativ vertikal precision på 2 cm och en horisontell relativ precision på 1,2 cm, samt att 2D- och 3D-flygningar inte påverkade mätprecisionen avsevärt.
01 Introduktion
Studiens mål
Huvudsyftet med denna studie är att demonstrera P4 RTK:s höjd- och linjära mätprecision jämfört med traditionella GPS-baserade insamlingsmetoder med hjälp av en GNSS-mottagare på marken. Resultaten ger en inblick i den precision som kan förväntas av varje metod. Det resulterande datasetet kan även användas för att avgöra om ett drönaruppdrag med P4 RTK och DroneDeploy kan uppnå projektets noggrannhetskrav.
Bästa metod för korrekt datainsamling
I denna studie utforskar vi även "best practices" för att samla in extremt exakta data med P4 RTK. Detta inkluderar att fastställa vilken typ av uppdrag som ger bäst resultat, både i 2D- och 3D-fotogrammetriläge.
Drönarmodeller som använts i denna studie
Den primära drönarmodellen som används i denna studie är DJI Phantom 4 RTK, som lanserades av DJI i oktober 2018. Drönaren är utformad för att använda realtids-kinematisk bearbetning för att producera mycket exakta flygkartor. Utöver RTK-enheten använder P4 RTK även en redundant GNSS-modul som ger extra flygstabilitet vid flygning i täta områden med svag RTK-signal. DJI anger en horisontell RTK-positioneringsprecision på 1 cm och en vertikal RTK-positioneringsprecision på 1,5 cm. När det gäller absoluta mått på fotogrammetriska modeller anger DJI 5 cm precision vid flygning på 100 meters höjd med en GSD på 2,7 cm.
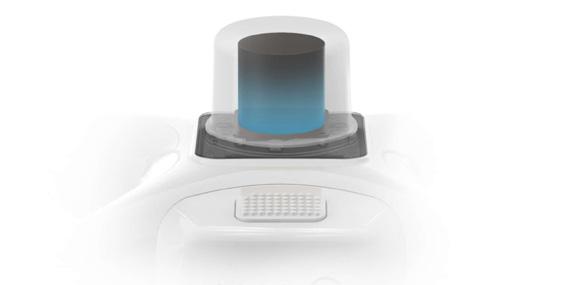
RTK-modulen är integrerad direkt i Phantom 4 för att ge centimeternoggrannhet för stabil flygning och exakt georefererade bilder. Ett nytt TimeSync-system har lagts till för att kontinuerligt synkronisera flygledaren, kameran och RTK-modulen, vilket säkerställer att varje foto använder de mest exakta metadata och låser positioneringsdata till mitten av CMOS-sensorn. Denna RTK-mottagare syns i figuren nedan.
P4 RTK har också möjlighet att ansluta till D-RTK 2 Mobile Station, NTRIP (Network Transport of RTCM via Internet Protocol), eller lagra satellitobservationsdata för användning till Post Processed Kinematics (PPK). D-RTK 2 Mobile Station mättes inte i denna studie; istället användes NTRIP-metoder som beskrivs i detalj i denna rapport.
DJI Phantom 4 Pro kommer också att användas tillsammans med GCP för att fungera som kontrolldata. Denna studie använder DJI-modeller eftersom de är den största leverantören av kommersiell drönarhårdvara i världen och används av yrkesverksamma inom bygg, gruvdrift, lantmäteri och försäkring. Vid tidpunkten för skrivandet har Phantom 4 Pro visat sig producera de mest exakta fotogrammetriska kartorna jämfört med andra DJI-modeller. Det är den mest populära drönaren som används av DroneDeploys kunder, med över 23 000 flygningar per månad.
02 Scenario
Mätprecision för Phantom 4 Pro
Vår tidigare studie undersökte den linjära mätprecisionen med DJI Phantom 4 Pro i kombination med GCP. Drönaren Phantom 4 RTK är en del av Phantom 4-serien och använder samma kamera som Phantom 4 Pro. I denna studie visade vi att de relativa linjära mätningarna var korrekta ner till 1,1 % av manuella markmätningar. De genomsnittliga mätfelen visade att felmarginalen ökade proportionellt mot flyghöjden med en genomsnittlig korrelationskoefficient på 0,42. Det fanns en förbättring på 0,35 % i mätprecision för kartor tagna på 66 fots höjd jämfört med de tagna på 100, 200 eller 400 fots höjd. Mycket av detta kan tillskrivas bildkvaliteten och möjligheten för en operatör att identifiera mitten av dessa GCP:er, vilket kan vara svårt på kartor med låg upplösning.
Vi fann att bearbetning med markkontrollpunkter minskade det genomsnittliga mätfelet till 0,5 tum, en förbättring med cirka 10 gånger, för alla kontrolldistanser. Mätfelen för GCP-kartorna visade också en liknande 10-faldig minskning av standardavvikelsen för felet, vilket innebär att GCP-data inte bara är mer exakta, utan också mer konsekventa och därför tillförlitliga för applikationer där en högre precisionsnivå krävs.
Kinematiska procedurer i realtid (RTK) och post-bearbetad kinematik (PPK)
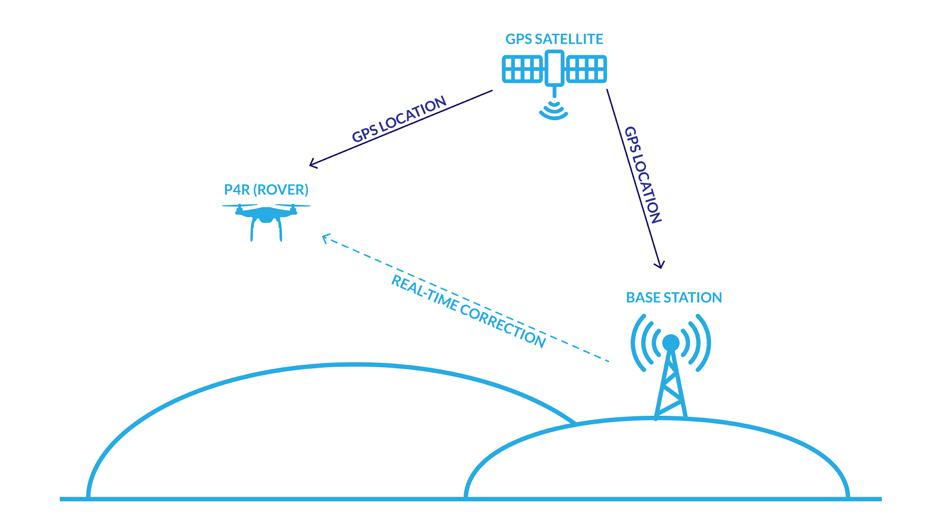
Kinematisk är en vanlig term som används i traditionella GPS-mätmetoder där mottagarna är i rörelse. För att bearbeta RTK-data behöver du både en RTK-basstation och en RTK-rover, i det här fallet Phantom 4 RTK. För relativ positionering är den vanligaste metoden vid mätning "Stop and Go"-tekniken. RTK-bearbetning kräver å andra sidan inte efterbearbetning för att uppnå korrekt positionering. En radio vid referensmottagaren, en lokal basstation eller en nätverksbasstation, sänder sin position till rovern i realtid. Detta möjliggör mätning på fältet och eliminerar behovet av att kontrollera mätkvaliteten under efterbearbetningen. Ett diagram över RTK-arbetsflödet syns i figuren.
PPK-mätningar liknar RTK-mätningar, men positionerna korrigeras inte i realtid. Det består vanligtvis av att placera en fast basstation på en känd kontrollpunkt eller ett monument för att möjliggöra geolokalisering. GPS-data samlas sedan in samtidigt av basstationen och drönaren medan den flyger. Datan laddas sedan ner från basstationen och rovern (drönaren) och bearbetas med GPS-mjukvara. Dessa bilder kan sedan laddas upp till DroneDeploys Map Engine för bearbetning.
03 Metodologi
Etablering av en metod för validering av data med GCP och kontrollpunkter
För att testa precisionen hos Phantom 4 RTK installerade DroneDeploy ett kontrollpunktsystem på samma testplats som användes i den föregående studien. Kontrollpunkterna, GCP:erna, kontrolldistanserna och deras layout visas i figuren nedan.
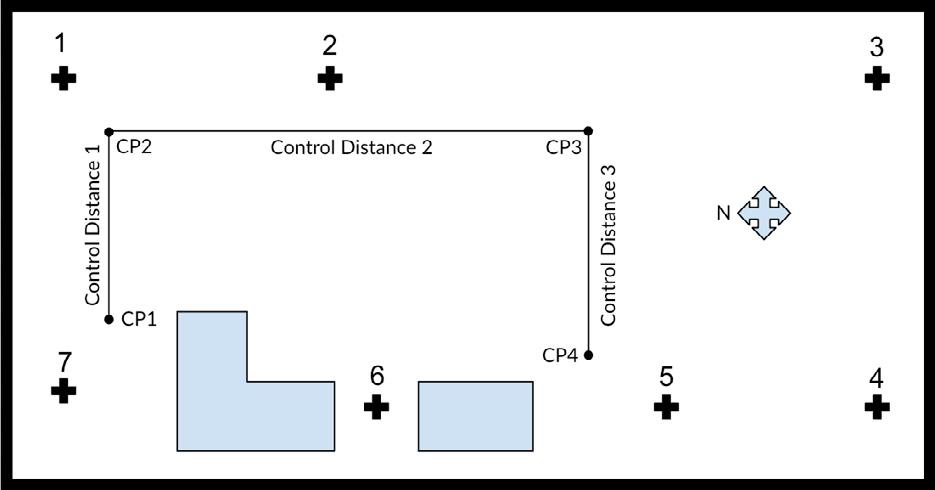
Systemet bestod av 7 olika 1′ x 1′ GCP placerade på vår testplats. Dessa punkter placerades på olika höjder, latituder och longituder på ytan för att på bästa sätt kunna fånga olika scenarier. Dessutom placerades 4 kontrollpunkter på taket, och avståndet mellan varje punkt mättes med måttband för att fastställa längden mellan punkterna. De taggades sedan och mättes med en Trimble RTX GPS-enhet för att identifiera latitud, longitud och höjd för var och en av punkterna. Dessa kontrolldistanser visar variationen i latitud, longitud och höjd mellan flygningarna med Phantom 4 Pro och P4 RTK.
Insamling av flygdata
För att samla in flygdata genomförde DroneDeploy över 30 individuella flygningar med apparna DJI Phantom 4 RTK och DJI GS RTK för RTK-flygningar, samt apparna Phantom 4 Pro V2.0 och DJI GS Pro för P4 Pro med GCP-flygningar. SmartNet, en tredjeparts korrigeringstjänst, användes för RTK-kontrollern i kombination med en mobil hotspot. SmartNet möjliggör RTK-nätverkskorrigeringar med hög precision och hög tillgänglighet för alla applikationer, oavsett konstellation, samtidigt som det är öppet för vem som helst. SmartNet möjliggör centimeternoggrannhet kopplad till ett gemensamt datum.
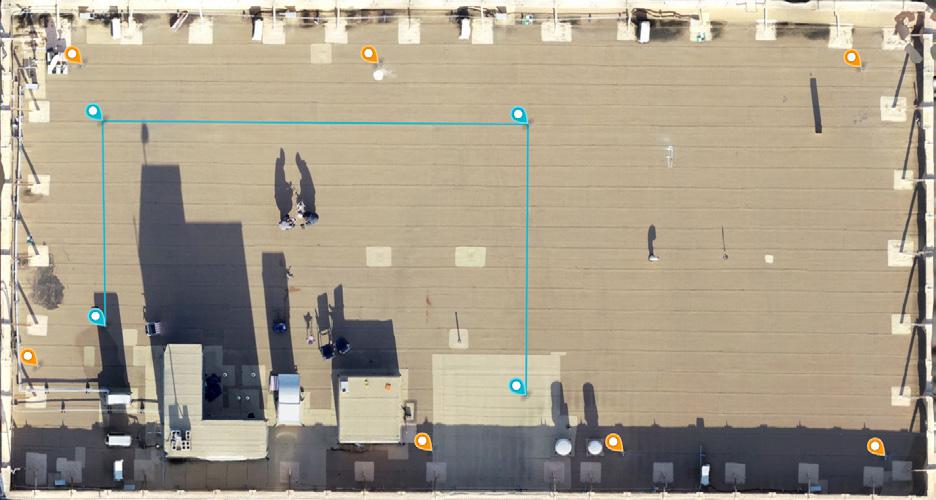
Totalt 20 flygningar genomfördes med P4 RTK på 100 fot över takytan, i både 2D- och 3D-fotogrammetrilägen, och bearbetades sedan med DroneDeploys Map Engine. På samma sätt genomfördes 12 flygningar med Phantom 4 Pro och bearbetades med GCP i DroneDeploys Map Engine för att fungera som en kontroll att jämföra resultaten med. En av flygkartorna som bearbetats med kontrollpunkter och GCP kan ses i figur 5 ovan. Små variationer i flygplanering, belysning och höjd introducerades för att simulera en verklig miljö vid insamling av dessa data.
Insamling av kontrollpunktsdata för kontroll
För att samla in GCP för kontroll markerade DroneDeploy det geografiska centret av målen som placerats på taket med en Trimble Catalyst. Målpunkterna hade en horisontell standardavvikelse på 0,24 cm och en vertikal standardavvikelse på 0,49 cm mellan de 7 markkontrollpunkterna och de markerade kontrollpunkterna på testplatsen.
Dessa punkter användes även som kontrollpunkter vid mätning av P4 RTK:s precision jämfört med GCP-mätningar. Trimble Catalyst, som visas i figuren nedan, valdes på grund av sin enkelhet, låga kostnad och högpresterande GNSS-kapacitet. I en oberoende studie genomförd av Geo Job UAV i början av 2018 konstaterades: "Koordinaterna från Catalyst låg mellan 0,25 tum och under 1 tum från lantmätarens resultat." Tack vare integrationen med mjukvaran Trimble UAV Ground Control erbjöd den också ett enkelt sätt att samla in kontrollpunktsdata för användning med UAV-lösningar.
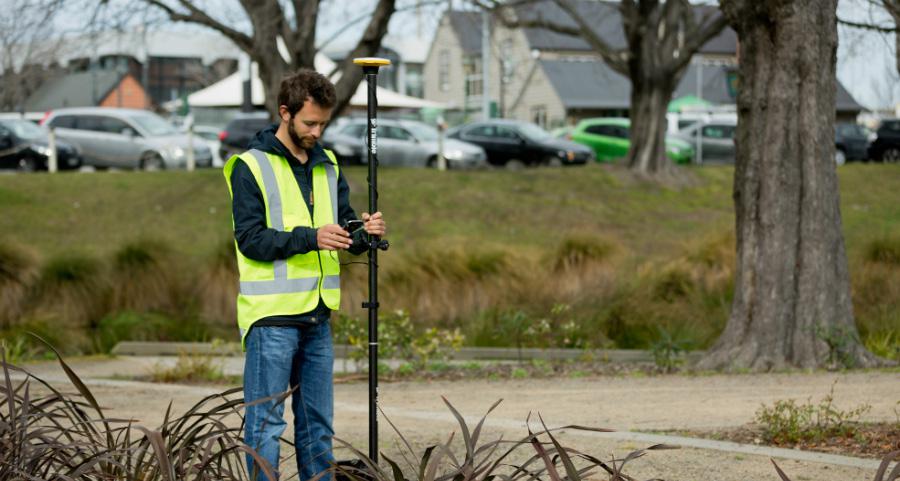
Trimble Catalyst är en GNSS RTK-positioneringstjänst ("as a service") och kan användas med vilken modern Android-smartphone som helst. Hårdvarukonfigurationen består av en modern Android-enhet, Trimbles DA1-antenn och en vanlig mätstång. Smartphonen används istället för en traditionell datalogger och är ansluten till antennen via den medföljande USB-kabeln.
Istället för att använda ett hårdvarubaserat GPS-chip använder Catalyst en helt mjukvarudefinierad GNSS-mottagare; positionerna beräknas i mjukvaran med hjälp av smartphonens processor, vilket minskar storleken, vikten och batteriförbrukningen för hela systemet. Catalyst fungerar på 2-3 meters noggrannhet utan löpande abonnemangskostnader, men precision på 1-2 cm är enkelt att uppnå med ett månadsabonnemang (som låser upp mottagarens höghastighetslägen och ger snabbare tillgång till Trimbles lokaliserade VRS Now och globala korrigeringstjänster via Trimble RTX utan extra kostnad). För att styra mottagaren måste två appar installeras från Google Play Store: Trimble Mobile Manager och någon av de specialbyggda applikationerna, i vårt fall mjukvaran Trimble UAV Ground Control.
Tack vare dess enkelhet, höga noggrannhetsnivå och acceptans hos DroneDeploys kundbas har vi kunnat använda Trimble Catalyst för att med säkerhet garantera valideringsprecision jämfört med P4 RTK. Vi rekommenderar användning av en GNSS-mottagare med hög precision, såsom Catalyst, vid bearbetning av kartor med DroneDeploy för att verifiera kartornas noggrannhet på din arbetsplats för revision och säkerhet.
04 Huvudresultat
P4 RTK gav en relativ vertikal noggrannhet på 2 cm och en relativ horisontell noggrannhet på 1,2 cm.
Var och en av de 4 kontrollpunkterna taggades och mättes med Trimble GPS-enheten. Följande tabell 3 visar den vertikala noggrannheten för kontrollpunkterna, både i den RTK-bearbetade kartan och i P4 Pro-kartan med GCP. GPS-enhetens fel redovisas för att förstå mätfelet hos Trimble Catalyst. Cirka 30 mätningar togs och beräknades som ett genomsnitt för varje GCP och kontrollpunkt.
Från dessa mätningar får vi en relativ vertikal noggrannhet på cirka 3,3 cm och en relativ horisontell noggrannhet på 2,01 cm. Den relativa vertikala noggrannheten för alla kontrollpunkter i P4 RTK-kartan var 2,00 cm. Den relativa vertikala noggrannheten för P4 Pro med GCP:er var för jämförelsens skull 1,95 cm.
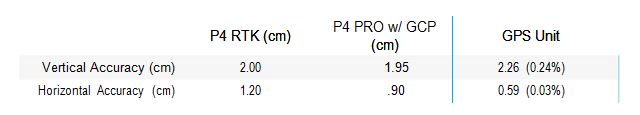
Tabell 3. Jämförelse av vertikal noggrannhet för P4 RTK jämfört med P4 Pro med GCP-mätningar
Med P4 RTK uppnådde vi en relativ horisontell noggrannhet på 1,20 cm. Med P4 Pro och GCP:er uppnådde vi en relativ horisontell noggrannhet på 0,90 cm. I denna studie har vi visat att P4 RTK kan uppnå en relativ vertikal noggrannhet på 2,00 cm och en relativ horisontell noggrannhet på 1,20 cm när den flygs på 100 fot (ca 30 meter). Det är också viktigt att notera att noggrannhetsmätningarna för P4 RTK togs med hjälp av DroneDeploys antecknings- och mätverktyg. GSD för de resulterande kartorna är i genomsnitt 0,4 tum/px.
Varför är detta viktigt?
Att fastställa korrekta höjder är en väsentlig del av många civila byggprojekt såsom vägar, broar och motorvägsprojekt. Dräneringslinjer, dräneringsstrukturer och andra motorvägsfunktioner designas med kända och existerande basplaner, slutgiltiga höjder eller designplaner. Preliminära och slutgiltiga tvärsnitt avgör också volymkvantiteter. Dessutom är korrekta höjder avgörande för att säkerställa tillförlitligheten hos fotogrammetrisk kartläggning och ortofotoprodukter inom DroneDeploy och annan fotogrammetrisk programvara.
Givet dess betydelse i alla andra skeden av projektutvecklingen fastställs vertikala mätningar i en kontrollpunkt, känd som GCP. På grund av den avsevärda nedströms-effekten av felaktiga vertikala mätningar är detta en kritisk komponent vid förbyggnad, och att minska det resulterande felet är av högsta vikt.
P4 RTK-kontrollavstånd inom 0,1 % av P4 Pro med GCP-mätningar
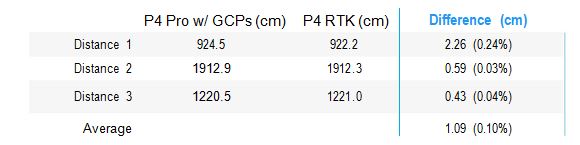
Vid analys av den linjära mätnoggrannheten för DJI Drone Platforms och Photogrammetry visade vi att användning av en Phantom 4 Pro med GCP skulle ge en felmarginal på cirka 0,64 %. Genom att använda en Phantom 4 RTK kunde vi producera en felmarginal på cirka 0,27 % jämfört med "verkliga" mätningar. I tabell 2 jämför vi noggrannheten för P4 RTK med P4 Pro. I genomsnitt ligger P4 RTK-mätningarna inom 1,09 cm, eller 0,10 %, från P4 Pro-mätningarna som bearbetats med GCP. Dessa resultat visar att en användare med en Phantom 4 RTK-drönare kan förvänta sig en genomsnittlig noggrannhet på 1,09 cm på RTK-bearbetade kartor i DroneDeploy, jämfört med liknande kartor som används med Phantom 4 Pro och bearbetas med GCP.
Varför är detta viktigt?
Linjär mätnoggrannhet är ett viktigt mått att beakta på grund av dess verkliga tillämpningar. Även om det kan vara viktigt att undersöka den horisontella och vertikala noggrannheten för en enskild punkt, tittar många civila byggprojekt på höjdkurvor, dränering längs en väg, volymberäkning av lager eller materialyta, som alla baseras på noggrannheten i punkt-till-punkt-mätningar.
Denna process innebär att förstå förändringen i noggrannhet när man mäter variationen mellan punkter. Till exempel kan en horisontell eller vertikal noggrannhet på ± 2 cm motsvara en linjär mätnoggrannhet på ± 4 cm mellan 2 punkter. Detta ger en mer påtaglig förståelse för hur noggrannheten kan påverka mätningar av en väg, bro, motorväg eller ett annat civilt byggprojekt.
P4 RTK-kontrollavstånd inom 0,27 % av Trimble Catalyst-mätningar
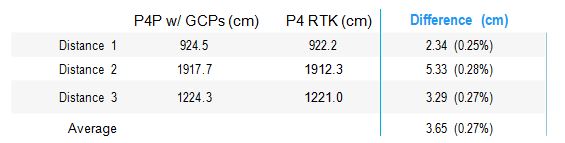
När P4 RTK-kartorna väl var bearbetade i DroneDeploy, kodades kontrollavstånden och mättes på alla kartor med hjälp av DroneDeploys mätverktyg. Jämförelsen mellan P4 RTK-kartmätningar och verkliga mätningar kan ses i tabell 1 nedan. Det genomsnittliga felet för P4 RTK-kartorna uppgick till 3,65 cm, eller cirka 0,27 % av mätningarna i verkligheten. Som jämförelse kan en användare vid användning av GCP förvänta sig en noggrannhet på 3 cm, och vid användning av en GPS-enhet, såsom en Trimble Catalyst, kan en användare förvänta sig en noggrannhet på 3 cm.
Om man endast ser på kontrollpunkternas XY-noggrannhet erbjuder P4 RTK en relativ horisontell noggrannhet på 1,2 cm. Dessa resultat visar att en användare med en Phantom 4 RTK-drönare i genomsnitt kan förvänta sig en linjär mätnoggrannhet på 3,65 cm på RTK-bearbetade kartor i DroneDeploy. Notera: Verkliga mätningar utfördes med måttband.
2D- och 3D-flygningar påverkade inte mätnoggrannheten nämnvärt
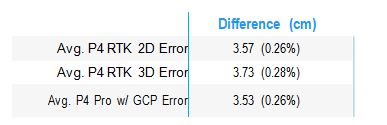
Totalt fem 2D- och fem 3D-fotogrammetriflygningar genomfördes med DJI GSR-appen med P4 RTK. Resultaten från denna studie kan ses i tabell 4 nedan. Det genomsnittliga linjära mätfelet för 2D-flygningar var cirka 3,57 cm eller 0,26 %. Det genomsnittliga linjära mätfelet för 3D-flygningar var cirka 3,73 cm eller 0,28 %. Det genomsnittliga linjära mätfelet för P4 Pro-flygningar var cirka 3,53 cm eller 0,26 %. Med en felmarginal på 0,16 cm mellan 2D- och 3D-flygningar har vi ingen statistiskt signifikant variation i den linjära mätnoggrannheten. Vid flygning med P4 RTK för uppdrag med hög precision beror valet av 2D eller 3D på användarens behov: 2D-flygning för relativt platt terräng och 3D-flygning för strukturer, byggnader eller andra höga objekt.
05 Slutsats
Phantom 4 RTK:s mätnoggrannhet kan uppfylla kraven för kartläggningsnivå
Den grad av noggrannhet man kan förvänta sig för vissa projekt beror på slutanvändningen och den avsedda användningen av undersökningsdata. Acceptabel precision kan vara 30 cm eller mer från den kartlagda positionen. I vissa projekt kan det maximala acceptabla felet vara 5–7 cm eller mindre. Enligt USGS-kommittén för globala navigeringssatellitsystem är det lantmätarens ansvar att känna till kraven på noggrannhet för undersökningen och matcha detta med sin mottagares precision i kombination med noggrannheten hos den korrigeringsinformation som mottagits baserat på korrigeringens kvalitet och position.
Idag kan företag uppnå en horisontell noggrannhet på under 3 cm med traditionella mätmetoder. Dessa gör det möjligt för dem att enkelt utföra korrekta undersökningar, anbud, klassificeringsoperationer och storskalig projektledning. De flesta kartor med kartläggningskvalitet ger traditionellt en noggrannhet på under 3 cm i XY-riktningen och en noggrannhet på cirka 9 cm i Z-riktningen. I denna studie har vi visat att Phantom 4 RTK kan ge en relativ vertikal noggrannhet på 2 cm och en relativ horisontell noggrannhet på 1,20 cm med kartor bearbetade i DroneDeploy Map Engine (i genomsnitt).
Baserat på dessa resultat rekommenderar DroneDeploy användning av Phantom 4 RTK för att skapa korrekta kartor för mätning av punkt-till-punkt-avstånd. Man kan inte bara uppnå exakta resultat, utan i de flesta fall kommer användningen av Phantom 4 RTK för kartläggning att minska kostnaderna förknippade med traditionella metoder, inklusive de för arbete, hårdvara och mjukvara. Detta översätts också till de generella fördelar våra kunder får, såsom ökad produktivitet, snabbare analys, bättre samarbete och ökad säkerhet på arbetsplatsen. Användning av ett fåtal kontrollpunkter (GCP 1-2) rekommenderas dock fortfarande för att garantera noggrannheten och ge ansvarsskyldighet för alla mätningar.

 https://www.instagram.com/3digital.tech/

