

Analiza 3DMakerPro Raven: skaner LiDAR za 1599 € — specyfikacja, ceny i porównanie
Rynek ręcznych skanerów LiDAR stał się właśnie o wiele ciekawszy. Firma 3DMakerPro oficjalnie wprowadziła na rynek Raven i z ceną w przedsprzedaży (early bird) zaczynającą się od 1229 € + VAT, znacznie przewyższa każdy samodzielny skaner LiDAR/SLAM dostępny obecnie na rynku. Jednak niska cena ma znaczenie tylko wtedy, gdy sprzęt jest odpowiedniej klasy.
Oto szczegółowa analiza specyfikacji i pozycji modelu Raven w ofercie 3DMakerPro. Porównujemy jego pozycję z konkurencją, taką jak FJD Trion, SHARE i inni. Analizujemy również kwestie, które społeczność już teraz wskazuje jako potencjalne problemy.
Czym jest 3DMakerPro Raven?
Raven to podstawowy skaner przestrzenny LiDAR firmy 3DMakerPro. Jest to mniejsza, lżejsza i znacznie tańsza alternatywa dla obecnego modelu Eagle (wprowadzonego na początku 2025 r.) oraz profesjonalnego modelu Hawk.
Biorąc pod uwagę rozwój 3DMakerPro od skanerów światła strukturalnego do obiektów (Mole, Seal, Moose) aż po LiDAR przestrzenny wraz z modelem Eagle, Raven stanowi logiczny kolejny krok. Celem jest udostępnienie autonomicznego, ręcznego skanowania LiDAR w przystępnej cenie. Dzięki temu hobbyści, twórcy treści i małe firmy mogą realnie uzasadnić jego zakup.
Urządzenie zostało po raz pierwszy zaprezentowane na targach Formnext 2024. Wczesne wrażenia z użytkowania sugerowały, że jest to kompaktowa wersja modelu Hawk, wyposażona w gniazdo rozszerzeń RTK, ekran dotykowy i sugerowaną cenę 999 USD. Te wstępne szczegóły zostały teraz potwierdzone w oficjalnej karcie technicznej. Przedziały cenowe odpowiadają informacjom podanym w sklepie 3DMakerPro.
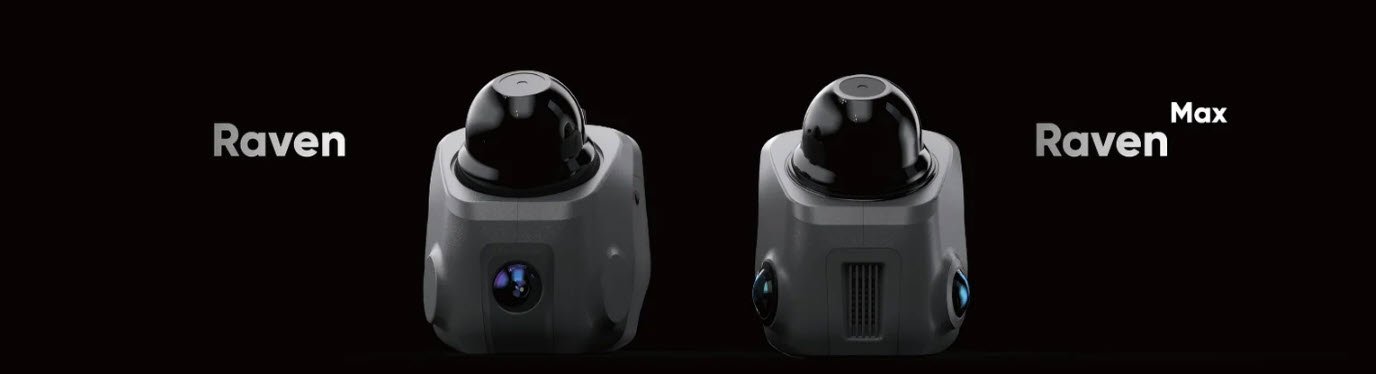
Dla osób niezaznajomionych z przepływem pracy skanowania w 3DMakerPro, filmy dotyczące skanera Eagle oferują dobry przegląd potoku oprogramowania RayStudio. Pokazują proces skanowania i ogólną jakość wyjściową, jakiej można oczekiwać. Raven korzysta z tego samego ekosystemu oprogramowania i tych samych formatów wyjściowych. Te tutoriale stanowią zatem kontekst bezpośrednio istotny dla obsługi modelu Raven.
Specyfikacja 3DMakerPro Raven
Z karty technicznej opublikowanej przez 3DMakerPro:
Dokładność: 2 cm przy 10 m, 3 cm przy 20 m, 5 cm przy 40 m
Zasięg detekcji LiDAR: 40 m przy 10% współczynniku odbicia / 50 m przy 80% współczynniku odbicia
Maksymalny zasięg skanowania: 80–100 m (Uwaga: 3DMakerPro podaje to jako "interwał skanowania" — patrz wyjaśnienie poniżej)
Pole widzenia: 360° w poziomie × 40° w pionie
Częstotliwość chmury punktów: 150 000 pkt/sek
Laser: 905 nm, Klasa 1 bezpieczna dla oczu (IEC60825-1:2014)
Kamera: 12 MP, 1 kamera lub (system z 2 kamerami w wersji MAX)
Tryb HDR: Nie
Ekran: 3,9" AMOLED
Bateria: 12 000 mAh — ok. 2 godziny pracy, obsługuje zasilanie zewnętrzne podczas ładowania
Waga: 1,1 kg
Wymiary: 148 × 288 × 98 mm
Wbudowane przetwarzanie: 8 rdzeni, 2,4 GHz, 32 GB pamięci (możliwość rozszerzenia przez kartę TF)
Interfejs danych: USB-C ×1
Zasilanie: USB-C ×1
Sieć: Wi-Fi 5
Formaty wyjściowe: kolorowa chmura punktów 3D PLY, Gaussian Splatting 3D PLY, kolorowy model poligonowy 3D OBJ
Rozszerzenia: zestaw rozszerzeń RTK, zestaw rozszerzeń Insta360 X4/X5, różne akcesoria
Uwaga dotycząca "interwału skanowania" i "zasięgu skanowania" w 3DMakerPro Raven: przeczytaj to przed porównaniem
Jest to szczegół, który może wprowadzać w błąd przy porównywaniu skanerów LiDAR i warto go doprecyzować. 3DMakerPro używa dwóch różnych specyfikacji, które brzmią podobnie, ale oznaczają co innego: "zasięg skanowania" (raggio di scansione) to odległość detekcji LiDAR. Wskazuje, w jakiej odległości laser może wykryć powierzchnię od urządzenia. "Interwał skanowania" (intervallo di scansione) to w przybliżeniu całkowita średnica zasięgu, czyli około dwukrotność promienia. Kiedy 3DMakerPro twierdzi, że Eagle ma "interwał skanowania 140 m", odpowiada to zasięgowi detekcji 70 m.
FJD Trion, SHARE i Livox określają "zasięg skanowania" jako odległość detekcji, co jest odpowiednikiem tego, co 3DMakerPro nazywa "zasięgiem". Bezpośrednie porównanie "zasięgu 140 m" od 3DMakerPro z "zasięgiem 70 m" od FJD jest zatem mylące. W rzeczywistości opisują one tę samą wydajność sensora. Każde porównanie w tym artykule wykorzystuje spójną metrykę zasięgu detekcji LiDAR, czyli odległość osiąganą przez czujnik przy 80% współczynniku odbicia powierzchni, chyba że wskazano inaczej.
Ceny 3DMakerPro Raven
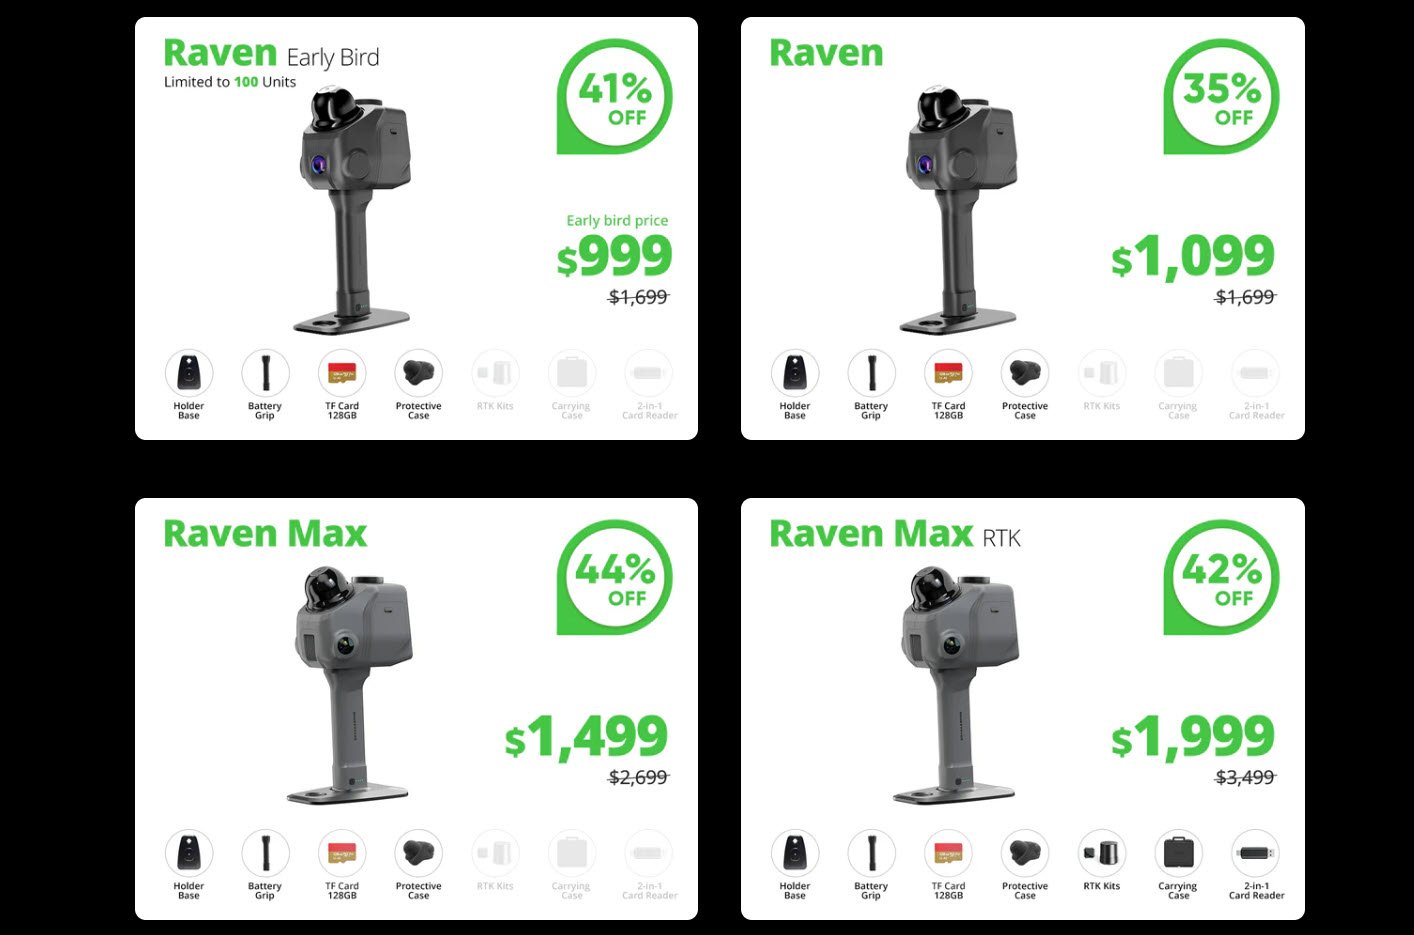
Tutaj do gry wchodzi Raven. W momencie premiery dostępne są cztery konfiguracje w obniżonych cenach:
Raven vs Eagle vs Hawk vs FJD Trion vs SHARE: Pełne porównanie
Oto porównanie obecnych ręcznych skanerów LiDAR/SLAM. Wszystkie wartości zasięgu LiDAR dotyczą odległości detekcji przy 80% współczynniku odbicia, co zapewnia spójne porównanie. Szczegóły znajdują się w powyższej notatce dotyczącej różnicy między zasięgiem a interwałem skanowania.
| Specyfikacja | Raven | Eagle | Hawk | FJD P2 | FJD V4e | SHARE S20 SE | SHARE C1 |
| Dokładność | 2 cm przy 10 m | 2 cm przy 10 m | 1,5 cm przy 10 m | 1,2 cm | 3 cm | ≤1cm rel. | <1cm |
| Zasięg LiDAR* | 50 metrów | 70 metrów | 70 metrów | 70 metrów | 50 metrów | 70 metrów | 70 metrów |
| Punkty/sek | 150 tys. | 200 tys. | 480 tys. | 200 tys. | 154 tys. | 200 tys. | 200 tys. |
| Pole widzenia pionowe | 40° | 59° | 63,5° | 59° | ~70° | 59° | ~59° |
| Kamera | 12 MP (1-2) | 48 MP (1-4) | 13 MP 1" | 2x12MP | Telefon | 2x2,3 MP | Podwójna szerokość |
| HDR | NIE | 8K HDR | TAK | NIE | NIE | NIE | NIE |
| Waga | 1,1 kg | 1,5 kg | ~0,9 kg | 0,7 kg | 0,89 kg | 0,955 kg | ~0,575 kg |
| Bateria | ~2 godziny | ~1 godzina | ~1 godzina (wymienna) | ~4 godziny | 5+ godzin | ~3 godziny | ~3 godziny |
| RTK | Opcjonalnie | Opcjonalnie | Wbudowane | Opcjonalnie | Wbudowane | Opcjonalnie | NIE |
| Autonomiczny | TAK | TAK | TAK | TAK | Nie (telefon) | Nie (telefon) | Nie (telefon) |
| Gaussian Splat | TAK | TAK | TAK | TAK | TAK | TAK | Wkrótce |
| Cena | 999–1999 $ | ~3399 $ + | ~8999 $ + | ~4000 $ + | ~4299 $ | ~4499 $ + | 3999 $ (KS) |
*Zasięg LiDAR = odległość detekcji przy 80% współczynniku odbicia powierzchni. 3DMakerPro promuje Eagle z "interwałem skanowania 140 m", a Raven z "interwałem skanowania 100 m". Liczby te reprezentują całkowitą średnicę zasięgu, czyli około dwukrotność odległości detekcji. Nie są one zatem porównywalne ze specyfikacjami "zasięgu skanowania" FJD lub SHARE. Ta tabela wykorzystuje spójną metrykę odległości detekcji.
Zrozumienie sensora LiDAR: dlaczego jest to ważne
Społeczność zwraca dużą uwagę na sensor LiDAR zastosowany w Ravenie i nie bez powodu. Można argumentować, że jest to najważniejszy komponent w każdym skanerze SLAM.
Livox Mid-360 stał się de facto standardowym czujnikiem w tej klasie ręcznych skanerów SLAM. Produkowany przez Livox, spółkę zależną DJI, jest kompaktową jednostką z polem widzenia 360° × 59°. Oferuje 200 000 punktów na sekundę i sprawdzony zasięg detekcji 70 m przy 80% współczynniku odbicia.
Kluczowe znaczenie ma szerokie wsparcie dla algorytmu SLAM w społeczności robotycznej open source. Obejmuje ono system odometrii LIO-Livox. Może się również pochwalić solidnym doświadczeniem w profesjonalnych zastosowaniach geodezyjnych i kartograficznych. Liczne badania akademickie potwierdziły jego dokładność geometryczną. Według specyfikacji 3DMakerPro, model Eagle wykorzystuje tę klasę czujników. FJD Trion P1 i P2 używają czujników o odpowiadających specyfikacjach: 200 000 pkt/s, pole widzenia 360° × 59° i zasięg 70 m. Firma SHARE potwierdziła, że S20/S20 SE korzysta bezpośrednio z Mid-360, co jest udokumentowane na stronie Livox.
Opublikowane dane techniczne Raven – 150 000 pkt/s, pole widzenia w pionie 360° × 40°, zasięg detekcji 50 m – wyraźnie wskazują, że nie wykorzystuje on Livox Mid-360. Węższe pole widzenia w pionie (40° w porównaniu do 59°) jest znaczącą różnicą w praktyce. Oznacza to, że Raven rejestruje mniej szczegółów otoczenia podczas jednego przejścia, zwłaszcza w osi pionowej. Skanowanie wysokich obiektów będzie wymagać większej liczby nakładających się przejść i dodatkowego czasu. Rejestrowanie sufitów wewnątrz pomieszczeń czy praca w ciasnych przestrzeniach również będą wymagały więcej czasu. Mniejsza gęstość punktów (150 tys. vs 200 tys.) przekłada się na nieco niższy poziom szczegółowości na sekundę. Ograniczenie to jest jednak mniej istotne niż redukcja pola widzenia.
Nie jest to koniecznie czynnik decydujący, biorąc pod uwagę, że to właśnie dzięki tańszemu czujnikowi 3DMakerPro osiąga cenę 999 USD. Niemniej jednak jest to istotny kompromis, który należy zrozumieć przed zakupem.
Sensor LiDAR bezpośrednio wpływa na gęstość chmury punktów i odporność na dryft SLAM. Wpływa również na niezawodność skanowania w trudnych warunkach. Członkowie społeczności w grupach 3DMakerPro na Facebooku dotyczących Raven i Eagle wskazują to jako swoją główną obawę. Jest to uzasadniony niepokój.
3DMakerPro nie ujawniło publicznie producenta ani modelu sensora Raven (przynajmniej według mojej wiedzy).
Kolejną luką jest brak specyfikacji IMU. IMU, czyli inercyjna jednostka pomiarowa, ma kluczowe znaczenie dla stabilności SLAM i kontroli dryftu. Jest to szczególnie istotne w środowiskach pozbawionych wyraźnych punktów odniesienia, takich jak długie korytarze, otwarte pola czy tunele.
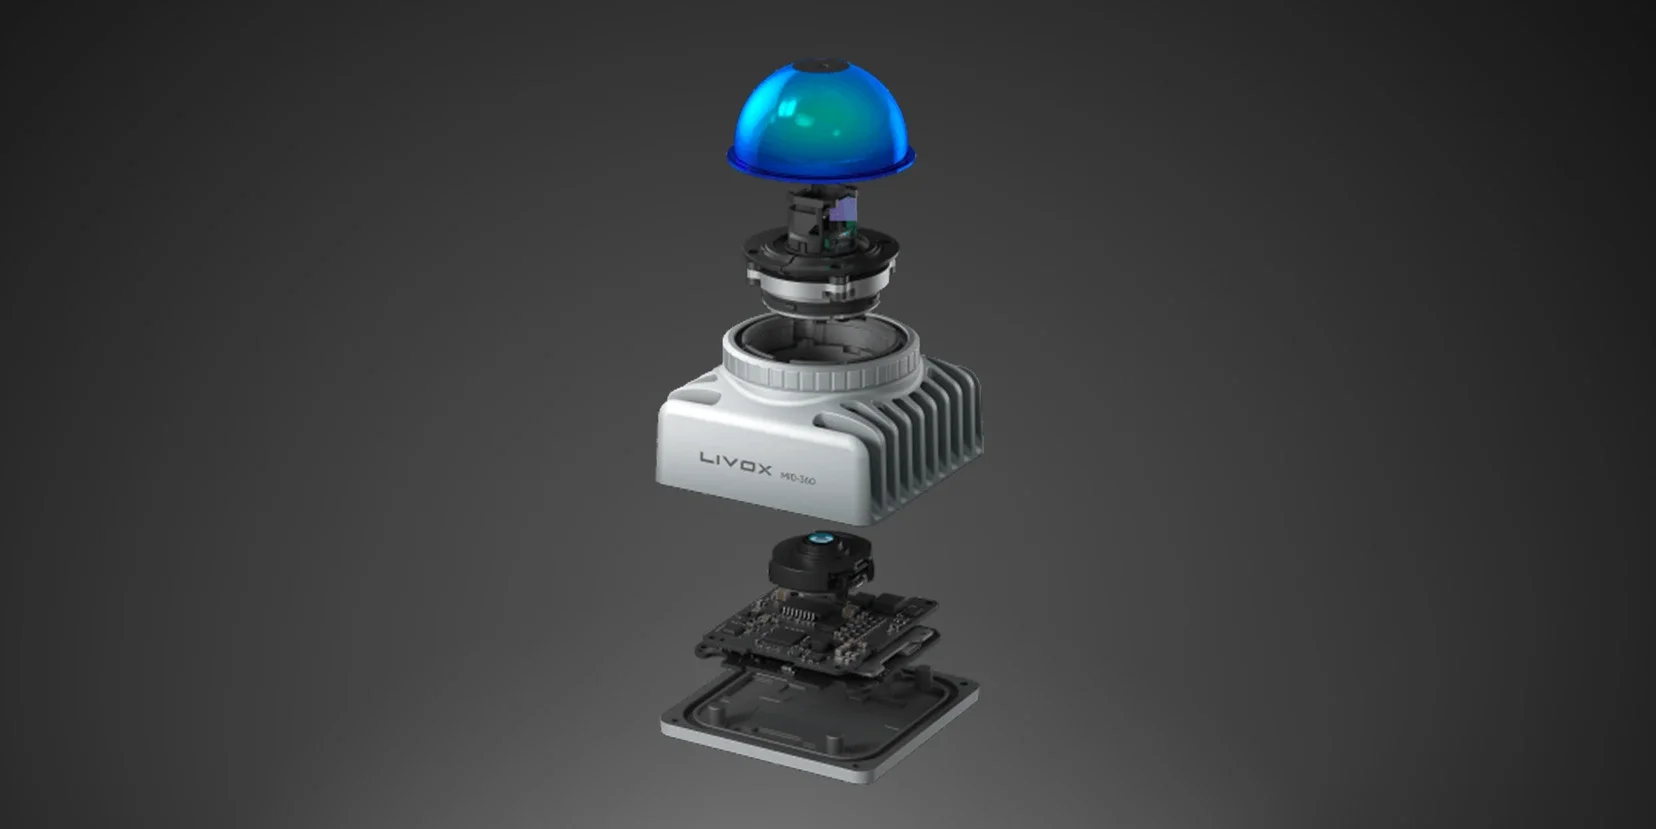
Moduł sensora Livox Mid-360.
Co wyróżnia 3DMakerPro Raven?
Cena jest naprawdę przełomowa. W cenie od 999 do 1099 dolarów za podstawowy model Raven otrzymujemy autonomiczny skaner LiDAR z ekranem dotykowym AMOLED, wbudowanym przetwarzaniem danych i obsługą Gaussian Splatting. Podczas skanowania nie potrzeba telefonu. Nie jest potrzebny nawet laptop ani tethering. Zestaw LiDAR FJD Trion V4e jest najbliższym konkurentem cenowym na rynku ręcznych skanerów SLAM. Wymaga on jednak iPhone'a 15+ i kosztuje ponad 4000 dolarów (obecnie 4299 dolarów w promocji z 4799). SHARE C1 kieruje się do podobnej grupy odbiorców prosumenckich za pośrednictwem Kickstartera. Jednakże ostateczna cena sprzedaży i terminy dostaw nie zostały jeszcze określone.
Dwie godziny pracy na baterii stanowią znaczącą przewagę nad około godzinnym czasem pracy modelu Eagle, według specyfikacji 3DMakerPro wskazującej na 60 minut dla Eagle. Można realnie zeskanować cały budynek, zarówno wewnątrz, jak i na zewnątrz, bez potrzeby używania powerbanku. Raven obsługuje również zasilanie zewnętrzne podczas skanowania, co jest praktyczną funkcją, jeśli przypadkowo zapomnimy go naładować.
Możliwość rozbudowy o Insta360 X4/X5 oraz RTK pozwala Ravenowi dostosować się do większej liczby scenariuszy użycia. Osoby zainteresowane zarządzaniem swoimi przepływami pracy z wykorzystaniem Insta360 do Gaussian Splatting oraz RTK/PPK mają do dyspozycji indywidualne ścieżki aktualizacji. Doceniam to podejście, ponieważ pozwala ono utrzymać niskie koszty wejścia, jednocześnie pozostawiając miejsce na bardziej profesjonalne zastosowania.
Jest całkowicie autonomiczny. W przeciwieństwie do FJD V4e, który wymaga iPhone'a 15+, oraz FJD P2, który potrzebuje smartfona lub tabletu do monitorowania w czasie rzeczywistym przez aplikację FJD Trion Scan, Raven działa całkowicie niezależnie. Z kolei seria SHARE S20/C1 wymaga aplikacji SHARE Capture. Raven jest autonomiczny dzięki wbudowanemu ekranowi AMOLED 3,9" oraz pamięci wewnętrznej. W przypadku pracy w terenie w odległych miejscach jest to kluczowe. Jest to równie ważne dla użytkowników, którzy pragną prostszego i bardziej bezpośredniego przepływu pracy.
Gdzie pojawiają się obawy?
Sensor LiDAR stanowi wyraźny krok wstecz w porównaniu z konkurencją. Jak wspomniano wcześniej, 150 000 pkt/s, pionowe pole widzenia 40° i zasięg detekcji 50 m stawiają Raven poniżej wszystkich innych skanerów LiDAR w tym zestawieniu. Węższy zasięg pionowy oznacza większą liczbę przejść skanowania w złożonych środowiskach. Może to również powodować potencjalnie słabsze wiązanie SLAM w przestrzeniach z dużymi zmianami wysokości.
Członkowie społeczności w grupach użytkowników 3DMakerPro Raven i Eagle na Facebooku otwarcie wyrażali tę obawę. Sensor wydaje się być jednostką niższej jakości, przeznaczoną do zastosowań budżetowych. W przypadku przepływów pracy, w których wydajność lasera jest ważniejsza niż kamera, jest to wyraźny kompromis.
Brak opublikowanej specyfikacji IMU. IMU jest niezbędne do stabilności SLAM i kontroli dryftu, a doświadczeni użytkownicy zgłaszali jego brak. Czy oznacza to, że go nie używają (lub że po prostu nie jest zbyt skuteczny), kto wie.
Doświadczenia z oprogramowaniem 3DMakerPro nie należą do najlepszych. Spędziwszy dużo czasu z Eagle Max i RayStudio, jest to obszar, w którym oczekiwania muszą być realistyczne. Eagle zadebiutował na początku 2025 roku z ambitną mapą drogową oprogramowania. Przetwarzanie Gaussian Splatting było planowane na 10 kwietnia 2025 r. Tworzenie siatek chmur punktów zaplanowano na 15 kwietnia. Łączenie panoram (stitching) miało nastąpić 30 kwietnia, zgodnie ze stroną z samouczkami RayStudio firmy 3DMakerPro. W praktyce funkcje te pojawiły się znacznie później niż planowano. Niezależne recenzje, w tym szczegółowy test 3Printr.com, konsekwentnie określały RayStudio jako funkcjonalne, ale jeszcze niedojrzałe.
Problemy ze stabilnością, zwłaszcza na systemie macOS, zostały szeroko udokumentowane. Przepływ pracy związany z post-processingiem nadal wymaga cierpliwości. Oprogramowanie poprawiło się w ciągu ostatniego roku, ale był to powolny proces. Ponieważ Raven dzieli to samo środowisko programowe, powinniśmy spodziewać się podobnej trajektorii. Nie możemy jeszcze mówić o w pełni dopracowanym doświadczeniu dla "beta-testerów".
Miejmy nadzieję, że Eagle i Hawk poczyniły postępy niezbędne, aby uczynić premierę Ravena lepszą!

Philipp Kreiser (PrinterForFun) wyraża sceptycyzm wobec sensora Lidar i wstępnego skanowania.
RTK = czas rzeczywisty czy tylko post-processing? Kwestia ta pozostaje dość niejasna w odniesieniu do linii produktów 3DMakerPro. Oficjalne FAQ dla modelu Eagle opisują RTK jako pozycjonowanie kinematyczne w czasie rzeczywistym. Jednak samouczek przepływu pracy RayStudio na blogu 3DMakerPro pokazuje, że dane RTK są stosowane jako etap post-processingu. Wskazuje on wręcz, aby "wybrać opcję RTK w fazach przetwarzania".
Relacje członków społeczności są sprzeczne. Niektórzy wątpią, czy rzeczywista korekcja RTK w czasie rzeczywistym działa niezawodnie. Pozostaje podejrzenie, że w rzeczywistości chodzi o PPK, czyli kinematykę przetwarzaną post-produkcyjnie.
Jeśli precyzja georeferencyjna jest ważna dla Twojego przepływu pracy, warto zweryfikować to za pomocą recenzji rzeczywistych użytkowników. Mam nadzieję, że uda mi się dostarczyć urządzenie do recenzji, zanim zdecydujesz się na zestaw RTK dla Ravena.
Dla porównania, zarówno linia FJD Trion, jak i SHARE S20 RTK oferują dobrze udokumentowane przepływy pracy RTK w czasie rzeczywistym. Posiadają one również sprawdzone specyfikacje dokładności, ale w zupełnie innych przedziałach cenowych.
Wczesne przykłady skanów nie były imponujące. Wideo prezentacyjne Philippa Kreisera, PrintedForFun / 3D Scanning Users Group, podkreśliło, że pierwsze opublikowane skany z Ravena nie wyglądały szczególnie przekonująco. Sprzęt przedpremierowy poprawi się dzięki aktualizacjom oprogramowania układowego i systemowego. Jednak na chwilę obecną dostępne są ograniczone niezależne dane skanowania, aby ocenić rzeczywistą wydajność.
Kamery 12 MP bez HDR oznaczają, że kolorowe chmury punktów i sceny z Gaussian Splatting nie dorównają jakości wizualnej modelu Eagle. Ten ostatni wykorzystuje kamery 48 MP z wyjściem 8K HDR. Nie osiągną one również jakości podwójnych 1-calowych kamer 16 MP z migawkami mechanicznymi, jakie posiada SHARE S20. Tam, gdzie wierność wizualna jest ważna, jak w wirtualnych spacerach czy prezentacjach Gaussian Splatting, jest to wyraźny krok wstecz. To samo dotyczy wirtualnych spacerów po nieruchomościach.
Do kogo tak naprawdę skierowany jest Raven?
Raven pozycjonuje się zdecydowanie jako urządzenie wejściowe do świata ręcznych skanerów LiDAR. Jego cele to:
Dla osób przechodzących z iPhone'a lub iPada na LiDAR. Jeśli używałeś Polycam, SiteScape lub Scaniverse z LiDAR-em wbudowanym w telefon i osiągnąłeś limit możliwości tych narzędzi, Raven stanowi ogromny krok naprzód. Poprawia zasięg, objętość skanowania, gęstość punktów i przepływ pracy. Oferuje również cenę, która nie wymaga surowych profesjonalnych uzasadnień.
Entuzjaści, makerzy i twórcy treści, którzy chcą rejestrować pomieszczenia, budynki lub środowiska zewnętrzne do projektów osobistych, tworzenia zasobów do gier, eksperymentów z Gaussian Splatting lub dokumentacji, są idealną grupą docelową. Autonomiczny przepływ pracy i cena wejścia poniżej 1000 dolarów sprawiają, że ten skaner jest niemal impulsem zakupowym. Żaden inny ręczny skaner LiDAR nigdy nie był tak dostępny.
Małe firmy, które chcą zgłębić temat wirtualnych spacerów i dokumentacji przestrzennej, mogą to zrobić bez konieczności zakupu profesjonalnego sprzętu pomiarowego. Agenci nieruchomości, obiekty eventowe i firmy remontowe mogą uznać Raven za poziom akwizycji przestrzennej "wystarczający" do zastosowań niekrytycznych.
Dla geodetów, architektów lub osób zajmujących się BIM/CAD: Raven prawdopodobnie nie jest odpowiednim narzędziem. FJD Trion P2 oferuje dokładność post-processingu 1,2 cm, fuzję multi-SLAM i technologię HyperDense+. Zawiera również podwójną kamerę 12 MP i sprawdzony ekosystem oprogramowania FJD Trion. SHARE S20 oferuje dokładność względną ≤1 cm i potwierdzony sensor Livox Mid-360. Posiada również dwie 1-calowe kamery 16 MP z migawkami mechanicznymi. 3DMakerPro Hawk deklaruje dokładność 1,5 cm na 10 m i 480 000 pkt/s z LiDAR-em multi-echo. Oferuje również stopień ochrony IP65. Wszystkie te systemy są znacząco wydajniejsze od Ravena, choć w odpowiednio wyższych cenach.
Podsumowanie
3DMakerPro Raven robi coś, czego żaden inny autonomiczny ręczny skaner LiDAR nigdy nie zrobił. Czyni technologię dostępną za mniej niż 1000 dolarów. Kompromisy są rzeczywiste i już udokumentowane. Sensor LiDAR ma gorsze specyfikacje i węższe pole widzenia. Zasięg detekcji jest ograniczony, a kamery są prostsze, bez HDR. Ekosystem oprogramowania wciąż dojrzewa. Niemniej jednak propozycja wartości w tej cenie jest trudna do zignorowania.
Pytanie nie brzmi, czy Raven jest lepszy od skanera za ponad 4000 dolarów. Nie jest. Prawdziwym pytaniem jest, czy jest wystarczająco dobry, aby otworzyć drzwi dla nowej generacji użytkowników. Mówimy o osobach, które nigdy wcześniej nie rozważały skanowania LiDAR. Biorąc pod uwagę specyfikacje, cenę i ścieżkę rozbudowy, odpowiedź prawdopodobnie brzmi: tak. Wymaga to jednak ostrzeżenia, że konieczne jest posiadanie realistycznych oczekiwań. Trzeba wziąć pod uwagę dopracowanie oprogramowania oraz jakość skanowania w porównaniu z uznaną konkurencją.

 https://www.instagram.com/3digital.tech/

