
Dokładność pomiarowa DJI Phantom 4 RTK i fotogrametria
Streszczenie
W ostatnich latach bezzałogowe statki powietrzne (UAV), powszechnie znane jako drony, stały się coraz popularniejszym narzędziem do zbierania danych lotniczych w budownictwie, geodezji, górnictwie oraz ubezpieczeniach. Dzięki fotogrametrii branże te pozyskują zdjęcia lotnicze i generują cenne informacje z dużych zbiorów danych, umożliwiając podgląd i pomiar zmian zachodzących w czasie na placach budowy, w kopalniach oraz na terenach prywatnych.
Fotogrametria nie jest nową nauką i była stosowana w mapowaniu topograficznym, architekturze i inżynierii na długo przed pojawieniem się dronów. Jednak rozwój fotogrametrii opartej na wizji komputerowej w ostatnich latach przebiegał równolegle z postępem w dziedzinie przystępnego cenowo sprzętu i oprogramowania dla dronów komercyjnych. Prostota i automatyzacja dzisiejszych rozwiązań pozwalają profesjonalistom na włączenie tych latających robotów do istniejących procesów roboczych w celu mapowania rozległych obszarów i generowania modeli 3D o wysokiej rozdzielczości. Dane te pozwalają analizować otaczający nas świat dokładniej i szybciej niż za pomocą tradycyjnych metod pomiarowych, takich jak badania terenowe czy pomiary ręczne. Pokazaliśmy już, jak drony mogą zapewnić 1-procentową dokładność w pomiarach rzeczywistych przy użyciu punktów kontroli naziemnej (GCP).
GCP to punkty zdefiniowane na powierzchni ziemi, które posiadają znaną pozycję georeferencyjną. Wykorzystując GCP w połączeniu z danymi fotogrametrii lotniczej, można uzyskać dokładność centymetrową poprzez „zakotwiczenie” tych punktów na naszej mapie lotniczej. Choć proces ten jest dokładny, GCP bywają czasochłonne i często wymagają rozmieszczenia przez cały czas trwania projektu. Kiedy GPS po raz pierwszy wprowadzono w latach 80., jedynym sposobem na uzyskanie pozycjonowania subcentymetrowego była obróbka końcowa (post-processing) z wykorzystaniem GCP, co mogło zajmować całe dni. Na początku lat 90. wprowadzono technologię RTK (Real Time Kinematic), dzięki której geodeci zyskali pozycjonowanie na poziomie centymetra w czasie rzeczywistym, bez potrzeby stosowania obróbki końcowej.
W niniejszym badaniu DroneDeploy analizuje, jak zweryfikować i poprawić dokładność map fotogrametrycznych za pomocą Phantom 4 RTK (P4 RTK) firmy DJI, drona, który stosuje technologię RTK do zdjęć lotniczych. Aby sprawdzić dokładność P4 RTK, DroneDeploy stworzył system punktów kontrolnych dla badania dachów budynków.
Zarejestrowano 32 loty, z których każdy badał wpływ wysokości lotu, nakładania się zdjęć oraz liczby ujęć na dokładność wynikowej mapy po przetworzeniu jej przez Map Engine firmy DroneDeploy. Te zbiory danych zostały następnie wykorzystane do obliczenia zarówno poziomej, jak i pionowej dokładności zmierzonych punktów, a także dokładności pomiarów liniowych.
DroneDeploy stwierdził, że odległości kontrolne P4 RTK mieściły się w granicach 0,27% pomiarów jednostki GPS, odległości kontrolne P4 RTK mieściły się w granicach 0,1% pomiarów P4 Pro z użyciem GCP, P4 RTK zapewnił względną dokładność pionową 2 cm i względną dokładność poziomą 1,2 cm, a loty 2D i 3D nie wpłynęły znacząco na dokładność pomiaru.
01 Wprowadzenie
Cele niniejszego badania
Głównym celem tego badania jest wykazanie wysokości i dokładności pomiaru liniowego P4 RTK w porównaniu z tradycyjnymi metodami pozyskiwania danych opartymi na GPS, przy użyciu naziemnego odbiornika GNSS. Wyniki dają wyobrażenie o dokładności, jakiej można oczekiwać od każdej z metod. Wynikowy zbiór danych może również zostać wykorzystany do określenia, czy misja mapowania dronem z użyciem P4 RTK i DroneDeploy może spełnić wymogi dokładności projektu.
Najlepsza metoda dokładnego zbierania danych
W niniejszym badaniu zbadamy również najlepsze praktyki w zakresie pozyskiwania niezwykle dokładnych danych za pomocą P4 RTK. Obejmie to określenie rodzaju misji, która przyniesie najlepsze wyniki, zarówno w trybie fotogrametrii 2D, jak i 3D.
Modele dronów wykorzystane w tym badaniu
Głównym modelem drona użytym w tym badaniu jest DJI Phantom 4 RTK, wydany przez DJI w październiku 2018 roku. Dron został zaprojektowany do wykorzystania przetwarzania kinematycznego w czasie rzeczywistym (RTK) w celu tworzenia wysoce dokładnych map lotniczych. Oprócz jednostki RTK, P4 RTK korzysta również z redundantnego modułu GNSS, który zapewnia dodatkową stabilność lotu podczas operacji w gęstych regionach o słabym sygnale RTK. DJI deklaruje dokładność pozycjonowania poziomego RTK na poziomie 1 cm oraz dokładność pozycjonowania pionowego RTK na poziomie 1,5 cm. W odniesieniu do pomiarów bezwzględnych na modelach fotogrametrycznych, DJI deklaruje 5 cm dokładności podczas lotu na wysokości 100 metrów z GSD 2,7 cm.
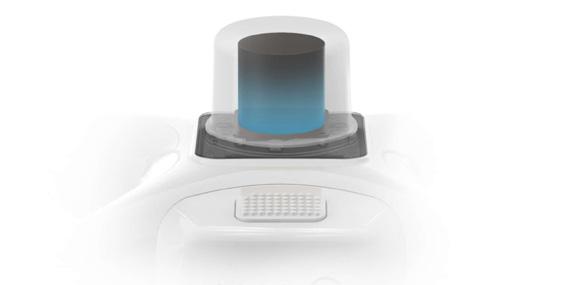
Moduł RTK jest zintegrowany bezpośrednio z Phantomem 4, aby zapewnić centymetrową precyzję dla stabilnego lotu i zdjęć z dokładną georeferencją. Dodano nowy system TimeSync w celu ciągłego wyrównywania kontrolera lotu, kamery i modułu RTK, zapewniając, że każde zdjęcie korzysta z najdokładniejszych metadanych i zapisuje dane pozycjonowania w środku sensora CMOS. Ten odbiornik RTK można zobaczyć na poniższym rysunku.
P4 RTK ma również możliwość łączenia się ze stacją mobilną D-RTK 2, NTRIP (Network Transport of RTCM via Internet Protocol) lub przechowywania danych z obserwacji satelitarnych do wykorzystania w technologii Post Processed Kinematics (PPK). Stacja mobilna D-RTK 2 nie była przedmiotem pomiarów w tym badaniu; zamiast niej zastosowano metody NTRIP szczegółowo opisane w niniejszym raporcie.
DJI Phantom 4 Pro będzie również używany wraz z GCP, aby służyć jako dane kontrolne. W tym badaniu wykorzystano modele DJI, ponieważ są one największym dostawcą komercyjnego sprzętu dla dronów na świecie i są używane przez profesjonalistów z branży budowlanej, górniczej, geodezyjnej i ubezpieczeniowej. Wykazano, że w momencie pisania tego tekstu Phantom 4 Pro tworzy najdokładniejsze mapy fotogrametryczne spośród wszystkich modeli DJI. Jest to najpopularniejszy dron używany przez klientów DroneDeploy, z ponad 23 000 lotów miesięcznie.
02 Scenariusz
Dokładność pomiaru liniowego Phantoma 4 Pro
Nasze poprzednie badanie analizowało dokładność pomiaru liniowego przy użyciu DJI Phantom 4 Pro w połączeniu z GCP. Dron Phantom 4 RTK jest częścią serii Phantom 4 i korzysta z tej samej kamery, co Phantom 4 Pro. W tym badaniu wykazaliśmy, że względne pomiary liniowe były dokładne do 1,1% pomiarów ręcznych wykonanych na ziemi. Średnie błędy pomiarowe wykazały, że margines błędu wzrastał proporcjonalnie do wysokości lotu, ze średnim współczynnikiem korelacji 0,42. Odnotowano poprawę dokładności pomiaru o 0,35% dla map wykonanych z wysokości 66 stóp w porównaniu z tymi wykonanymi z wysokości 100, 200 lub 400 stóp. W dużej mierze można to przypisać jakości obrazu i możliwości zidentyfikowania przez operatora środka wspomnianych GCP, co bywa trudne w przypadku map o niskiej rozdzielczości.
Stwierdziliśmy, że przetwarzanie z użyciem punktów kontroli naziemnej zmniejszyło średni błąd pomiarowy do 0,5 cala (około 10-krotna poprawa) dla wszystkich długości kontrolnych. Błędy pomiarowe dla map GCP wykazały również podobną, 10-krotną redukcję odchylenia standardowego błędu, co oznacza, że dane GCP są nie tylko dokładniejsze, ale również bardziej spójne, a przez to niezawodne w zastosowaniach wymagających wyższego poziomu precyzji.
Procedury kinematyczne w czasie rzeczywistym (RTK) i post-procesowe (PPK)
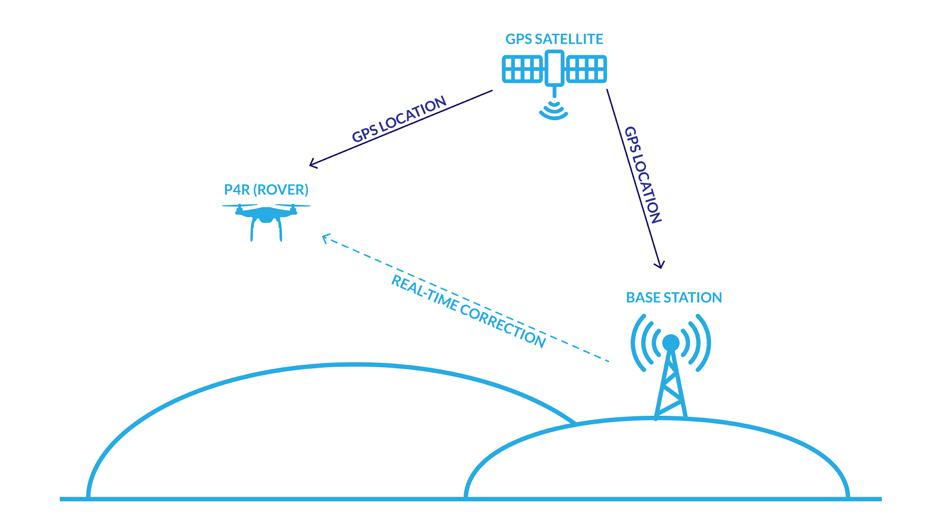
Kinematic to termin powszechnie stosowany w tradycyjnych metodach pomiarów GPS, w których odbiorniki są w ruchu. Aby przetwarzać dane RTK, potrzebna jest zarówno stacja bazowa RTK, jak i odbiornik ruchomy (rover) RTK, w tym przypadku Phantom 4 RTK. W odniesieniu do pozycjonowania względnego, powszechną metodą stosowaną w geodezji jest technika „Stop and Go”. Z kolei przetwarzanie RTK nie wymaga post-processingu do uzyskania dokładnego pozycjonowania. Radio w odbiorniku odniesienia, lokalna stacja bazowa lub stacja bazowa sieci transmituje swoją pozycję do łazika w czasie rzeczywistym. Pozwala to na pomiary w terenie i eliminuje potrzebę sprawdzania jakości pomiaru podczas post-processingu. Diagram procesu roboczego RTK znajduje się na poniższym rysunku.
Pomiary PPK są podobne do pomiarów RTK, ale pozycje nie są korygowane w czasie rzeczywistym. Zazwyczaj polegają one na umieszczeniu stacji bazowej na znanym punkcie kontrolnym lub monumencie, aby umożliwić geolokalizację. Dane GPS są następnie zbierane jednocześnie przez stację bazową i drona podczas lotu. Następnie dane są pobierane ze stacji bazowej i łazika (drona) oraz przetwarzane przy użyciu oprogramowania GPS. Te zdjęcia można następnie przesłać do Map Engine w celu przetworzenia.
03 Metodologia
Ustalenie metody walidacji danych przy użyciu GCP i punktów kontrolnych
Aby przetestować dokładność Phantoma 4 RTK, DroneDeploy zainstalował system punktów kontrolnych na tym samym terenie testowym, który był używany w poprzednim badaniu. Punkty kontrolne, GCP, odległości kontrolne i ich układ przedstawiono na poniższym rysunku.
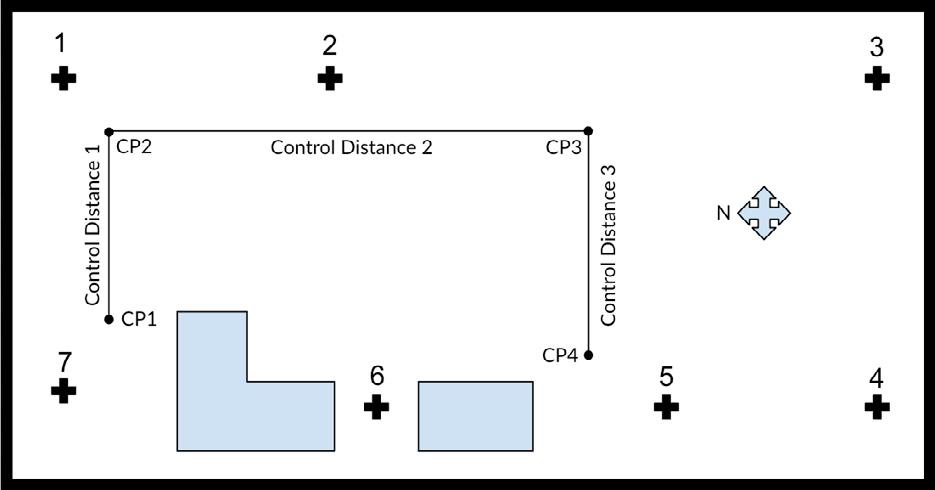
System składał się z 7 różnych punktów GCP o wymiarach 1′ x 1′ umieszczonych na naszym terenie testowym. Punkty te zostały rozmieszczone na różnych wysokościach, szerokościach i długościach geograficznych na powierzchni, aby móc jak najlepiej uchwycić zróżnicowane scenariusze. Dodatkowo, na dachu umieszczono 4 punkty kontrolne (checkpointy), a odległości między każdym z nich zmierzono za pomocą taśmy mierniczej, aby ustalić długość między punktami. Następnie oznaczono je i zmierzono przy użyciu jednostki GPS Trimble RTX w celu identyfikacji szerokości geograficznej, długości geograficznej i wysokości każdego z punktów. Odległości kontrolne wykazują zmiany w szerokości, długości i wysokości między lotami Phantomem 4 Pro a P4 RTK.
Pozyskiwanie danych lotniczych
Aby pozyskać dane lotnicze, DroneDeploy wykonał ponad 30 indywidualnych lotów przy użyciu aplikacji DJI Phantom 4 RTK i DJI GS RTK dla lotów RTK oraz aplikacji Phantom 4 Pro V2.0 i DJI GS Pro dla lotów P4 Pro z GCP. Do kontrolera RTK w połączeniu z mobilnym hotspotem wykorzystano SmartNet, zewnętrzną usługę korekcyjną. SmartNet zapewnia precyzyjne i wysoce dostępne sieciowe korekty RTK dla każdej aplikacji, wykorzystując dowolną konstelację satelitarną, będąc jednocześnie otwartym dla każdego. SmartNet umożliwia osiągnięcie dokładności centymetrowej powiązanej ze wspólnym geodezyjnym układem odniesienia.
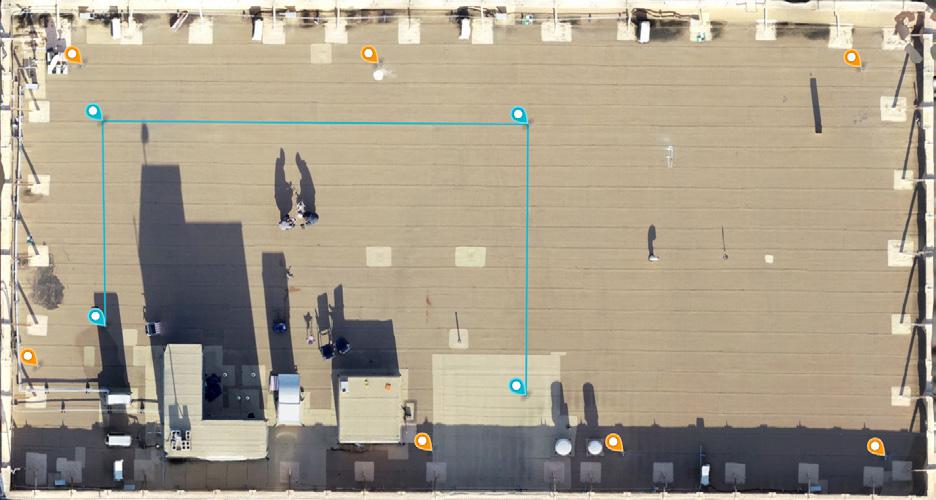
Łącznie wykonano 20 lotów z użyciem P4 RTK na wysokości 100 stóp nad powierzchnią dachu, zarówno w trybach fotogrametrii 2D, jak i 3D, a następnie przetworzono je w Map Engine firmy DroneDeploy. Podobnie, 12 lotów wykonano z użyciem Phantoma 4 Pro i przetworzono z wykorzystaniem GCP, aby służyły jako kontrola do porównania wyników. Jedną z map lotniczych przetworzonych z punktami kontrolnymi i GCP można zobaczyć na Rysunku 5 powyżej. Wprowadzono niewielkie zmiany w planowaniu lotu, oświetleniu i wysokości, aby symulować środowisko rzeczywiste podczas gromadzenia tych danych.
Pozyskiwanie danych punktów kontrolnych dla celów kontrolnych
Aby pozyskać GCP do kontroli, DroneDeploy oznaczył geograficzny środek celów umieszczonych na dachu za pomocą urządzenia Trimble Catalyst. Punkty docelowe miały odchylenie standardowe poziome 0,24 cm i pionowe 0,49 cm między 7 punktami kontroli naziemnej a punktami kontrolnymi wyznaczonymi na terenie testowym.
Punkty te posłużyły również jako punkty kontrolne przy pomiarze dokładności P4 RTK w porównaniu z pomiarami GCP. Wybór Trimble Catalyst, pokazanego na poniższym rysunku, podyktowany był jego prostotą, niskim kosztem i wysoce precyzyjną wydajnością GNSS. W niezależnym badaniu przeprowadzonym przez Geo Job UAV na początku 2018 roku stwierdzono: „Współrzędne z Catalyst mieściły się w granicach od 0,25 cala do mniej niż 1 cala wyników geodety”. Dzięki integracji z oprogramowaniem Trimble UAV Ground Control, zapewnił on również łatwy sposób pozyskiwania danych punktów kontrolnych do wykorzystania z rozwiązaniami UAV.
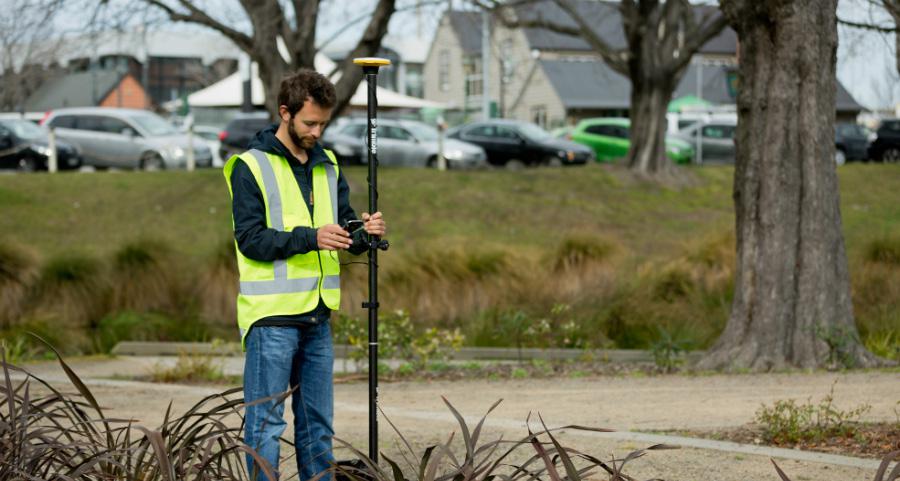
Trimble Catalyst to system pozycjonowania RTK GNSS dostępny w modelu „as a service”, który może być używany z każdym nowoczesnym smartfonem z systemem Android. Konfiguracja sprzętowa składa się z dowolnego współczesnego urządzenia z systemem Android, anteny DA1 firmy Trimble Catalyst oraz standardowej tyczki geodezyjnej. Smartfon zastępuje tradycyjny rejestrator danych i jest podłączony do anteny za pomocą dostarczonego kabla USB.
Zamiast korzystać ze sprzętowego układu GPS, Catalyst wykorzystuje odbiornik GNSS w całości definiowany programowo; pozycje obliczane są w oprogramowaniu przy użyciu procesora smartfona, co zmniejsza wymiary, wagę i zapotrzebowanie na energię całego systemu. Catalyst działa w zakresie 2-3 m bez powtarzających się kosztów abonamentu, jednak dokładność do 1-2 cm można łatwo osiągnąć dzięki miesięcznej subskrypcji (która odblokowuje tryby wysokiej dokładności odbiornika i przyspiesza dostęp do usług korekcyjnych Trimble VRS i Trimble RTX bez dodatkowych kosztów). Aby sterować odbiornikiem, należy zainstalować dwie aplikacje ze sklepu Google Play: Trimble Mobile Manager oraz dowolną z dedykowanych aplikacji, w naszym przypadku oprogramowanie Trimble UAV Ground Control.
Dzięki prostocie, wysokiemu poziomowi dokładności oraz akceptacji ze strony bazy klientów DroneDeploy, byliśmy w stanie wykorzystać Trimble Catalyst, aby z pewnością zapewnić dokładność walidacji w odniesieniu do P4 RTK. Zalecamy stosowanie odbiornika GNSS o wysokiej precyzji, takiego jak Catalyst, podczas przetwarzania map w DroneDeploy w celu weryfikacji dokładności map w miejscu pracy pod kątem audytu i bezpieczeństwa.
04 Kluczowe wyniki
P4 RTK zapewnił względną dokładność pionową na poziomie 2 cm oraz względną dokładność poziomą na poziomie 1,2 cm.
Każdy z 4 punktów kontrolnych został oznaczony i zmierzony za pomocą jednostki GPS Trimble. Poniższa tabela 3 przedstawia dokładność pionową punktów kontrolnych, zarówno na mapie przetworzonej przez RTK, jak i na mapie P4 Pro z GCP. Błąd jednostki GPS został uwzględniony, aby zrozumieć błąd pomiaru pionowego Trimble Catalyst. Dla każdego GCP i punktu kontrolnego pobrano około 30 pomiarów i obliczono ich średnią.
Na podstawie tych pomiarów uzyskaliśmy względną dokładność pionową na poziomie około 3,3 cm oraz względną dokładność poziomą na poziomie 2,01 cm. Względna dokładność pionowa wszystkich punktów kontrolnych na mapie P4 RTK wyniosła 2,00 cm. Względna dokładność pionowa P4 Pro z GCP dla porównania wyniosła 1,95 cm.
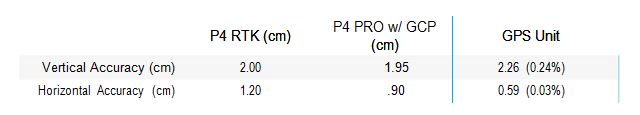
Tabela 3. Porównanie dokładności pionowej P4 RTK w stosunku do P4 Pro z pomiarami GCP
W przypadku P4 RTK uzyskaliśmy względną dokładność poziomą na poziomie 1,20 cm. Z P4 Pro i GCP uzyskaliśmy względną dokładność poziomą na poziomie 0,90 cm. W tym badaniu wykazaliśmy, że P4 RTK może osiągnąć względną dokładność pionową 2,00 cm i względną dokładność poziomą 1,20 cm przy wysokości 100 stóp (ok. 33 m). Należy również zauważyć, że pomiary dokładności dla P4 RTK zostały wykonane przy użyciu narzędzi do adnotacji i pomiarów w DroneDeploy. Wartość GSD dla uzyskanych map wynosi średnio 0,4 cala/px (ok. 1 cm/px).
Dlaczego jest to ważne?
Określenie dokładnych wysokości jest kluczowym elementem wielu projektów inżynierii lądowej, takich jak drogi, mosty i autostrady. Linie odwodnienia, struktury drenażowe i inne elementy autostrad są projektowane zgodnie z dobrze znanymi planami bazowymi, rzędnymi końcowymi lub planami projektowymi. Wstępne i końcowe przekroje poprzeczne określają również ilości objętościowe. Ponadto dokładne wysokości mają kluczowe znaczenie dla zapewnienia wiarygodności mapowania fotogrametrycznego i produktów ortofotomozaicznych w ramach DroneDeploy oraz innego oprogramowania fotogrametrycznego.
Biorąc pod uwagę znaczenie na wszystkich etapach rozwoju projektu, pomiary pionowe są ustalane w punkcie kontrolnym, znanym jako GCP. Ze względu na znaczny wpływ niedokładnych pomiarów pionowych na kolejne etapy prac, jest to krytyczny komponent przed budową, a ograniczenie wynikającego z tego błędu ma najwyższe znaczenie.
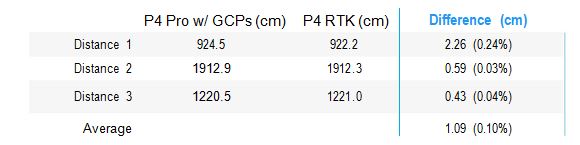
Dystanse kontrolne P4 RTK w granicach 0,1% P4 Pro z pomiarami GCP
Analizując dokładność pomiarów liniowych platform dronowych DJI i fotogrametrii, wykazaliśmy, że użycie Phantom 4 Pro z GCP daje margines błędu około 0,64%. Używając Phantom 4 RTK, udało nam się uzyskać margines błędu około 0,27% w porównaniu do pomiarów „rzeczywistych”. W Tabeli 2 porównujemy dokładność P4 RTK z P4 Pro. Średnio pomiary P4 RTK mieszczą się w granicach 1,09 cm, czyli 0,10% pomiarów P4 Pro przetworzonych z GCP. Wyniki te pokazują, że używając drona Phantom 4 RTK, użytkownik może oczekiwać średniej dokładności na poziomie 1,09 cm na mapach przetworzonych w RTK w DroneDeploy, w porównaniu do podobnych map wykonanych z Phantom 4 Pro i przetworzonych z wykorzystaniem GCP.
Dlaczego jest to ważne?
Dokładność pomiaru liniowego jest ważną metryką do rozważenia ze względu na jej praktyczne zastosowania. Choć ważne może być sprawdzenie dokładności poziomej i pionowej pojedynczego punktu, wiele projektów budownictwa lądowego bierze pod uwagę linie niwelacyjne, drenaż wzdłuż drogi, objętość hałd czy powierzchnię materiałów, co wszystko opiera się na dokładności pomiarów punkt-punkt.
Proces ten wiąże się ze zrozumieniem zmiany dokładności podczas pomiaru różnic między punktami. Na przykład dokładność pozioma lub pionowa wynosząca ± 2 cm może oznaczać dokładność pomiaru liniowego wynoszącą ± 4 cm między dwoma punktami. Zapewnia to bardziej namacalne zrozumienie tego, jak dokładność może wpływać na wymiary drogi, mostu, autostrady lub innego projektu budownictwa lądowego.
Odległości kontrolne P4 RTK w granicach 0,27% pomiarów Trimble Catalyst
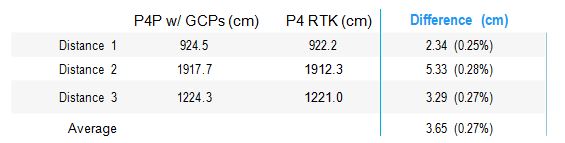
Po przetworzeniu map P4 RTK w DroneDeploy, odległości kontrolne zostały oznaczone i zmierzone na wszystkich mapach przy użyciu narzędzi pomiarowych DroneDeploy. Porównanie pomiarów mapy P4 RTK z pomiarami rzeczywistymi można zobaczyć w Tabeli 1 poniżej. Średni błąd dla map P4 RTK wyniósł 3,65 cm, czyli około 0,27% pomiarów rzeczywistych. Dla porównania, używając GCP, użytkownik może oczekiwać dokładności 3 cm, a używając jednostki GPS, takiej jak Trimble Catalyst, użytkownik może również oczekiwać dokładności 3 cm.
Patrząc tylko na dokładność XY punktów kontrolnych, P4 RTK oferuje względną dokładność poziomą na poziomie 1,2 cm. Wyniki te pokazują, że używając drona Phantom 4 RTK, użytkownik może oczekiwać średniej dokładności pomiaru liniowego na poziomie 3,65 cm na mapach przetworzonych w RTK w DroneDeploy. Uwaga: pomiary rzeczywiste wykonano za pomocą taśmy mierniczej.
Loty 2D i 3D nie wpłynęły znacząco na precyzję pomiarów
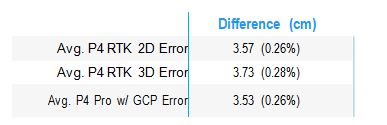
Łącznie wykonano pięć lotów fotogrametrycznych 2D i pięć 3D przy użyciu aplikacji DJI GS Pro z P4 RTK. Wyniki tego badania przedstawiono w Tabeli 4 poniżej. Średni błąd pomiaru liniowego dla lotów 2D wyniósł około 3,57 cm (0,26%). Średni błąd pomiaru liniowego dla lotów 3D wyniósł około 3,73 cm (0,28%). Średni błąd pomiaru liniowego dla lotów P4 Pro wyniósł około 3,53 cm (0,26%). Przy marginesie błędu 0,16 cm między lotami 2D i 3D, nie odnotowaliśmy statystycznie istotnej zmienności w precyzji pomiaru liniowego. Podczas lotów P4 RTK dla misji o wysokiej precyzji wybór między 2D a 3D będzie zależał od potrzeb użytkownika: 2D dla stosunkowo płaskiego terenu, a 3D dla struktur, budynków lub innych wysokich obiektów.
05 Wniosek
Dokładność pomiarowa Phantom 4 RTK jest w stanie spełnić wymogi poziomu geodezyjnego.
Stopień dokładności oczekiwany w przypadku określonych projektów zależy od końcowego zastosowania i zamierzonego przeznaczenia danych pomiarowych. Dopuszczalna precyzja może wynosić 30 cm lub więcej od wykrytej pozycji. W niektórych projektach maksymalny dopuszczalny błąd może wynosić 5-7 cm lub mniej. Według komitetu ds. globalnych systemów nawigacji satelitarnej USGS, obowiązkiem geodety jest znajomość wymogów dokładności pomiaru i dopasowanie ich do precyzji swojego odbiornika w połączeniu z dokładnością informacji korekcyjnych otrzymywanych na podstawie jakości i lokalizacji korekcji.
Obecnie firmy mogą osiągnąć dokładność poziomą poniżej 3 cm, stosując tradycyjne metody pomiarowe. Pozwala im to na łatwe wykonywanie dokładnych pomiarów, ofertowanie, operacje niwelacyjne i zarządzanie projektami na dużą skalę. Większość map o jakości geodezyjnej tradycyjnie zapewnia dokładność poniżej 3 cm w kierunku XY i około 9 cm w kierunku Z. W tym badaniu wykazaliśmy, że Phantom 4 RTK może zapewnić względną dokładność pionową 2 cm i względną dokładność poziomą 1,20 cm w przypadku map przetworzonych w silniku DroneDeploy Map Engine (średnio).
Na podstawie tych wyników DroneDeploy zaleca używanie Phantom 4 RTK do tworzenia dokładnych map do pomiarów odległości punkt-punkt. Nie tylko można uzyskać dokładne wyniki, ale w większości przypadków użycie Phantom 4 RTK do pomiarów obniży koszty związane z metodami tradycyjnymi, w tym koszty pracy, sprzętu i oprogramowania. Przekłada się to również na ogólne korzyści dla klientów, takie jak wyższa produktywność, szybszy czas analizy, lepsza współpraca i wyższy poziom bezpieczeństwa w miejscu pracy. Niemniej jednak, użycie kilku naziemnych punktów kontrolnych (GCP 1-2) jest nadal zalecane, aby zapewnić dokładność i zapewnić odpowiedzialność za wszelkie pomiary.

 https://www.instagram.com/3digital.tech/

