

Análisis del 3DMakerPro Raven: el escáner LiDAR de 1599€ — Especificaciones, precios y comparativa
El mercado de los escáneres LiDAR portátiles acaba de ponerse mucho más interesante. 3DMakerPro ha lanzado oficialmente Raven y, con un precio de lanzamiento ("early bird") a partir de 1229€+IVA, está superando por mucho a cualquier escáner LiDAR/SLAM independiente del mercado. Pero un precio bajo solo cuenta si el hardware está a la altura.
Aquí tienes un análisis profundo de las especificaciones y el posicionamiento del Raven en la gama de 3DMakerPro. Comparamos su posicionamiento con la competencia de FJD Trion, SHARE y otros. Analizamos, además, lo que la comunidad ya señala como posibles problemas.
¿Qué es 3DMakerPro Raven?
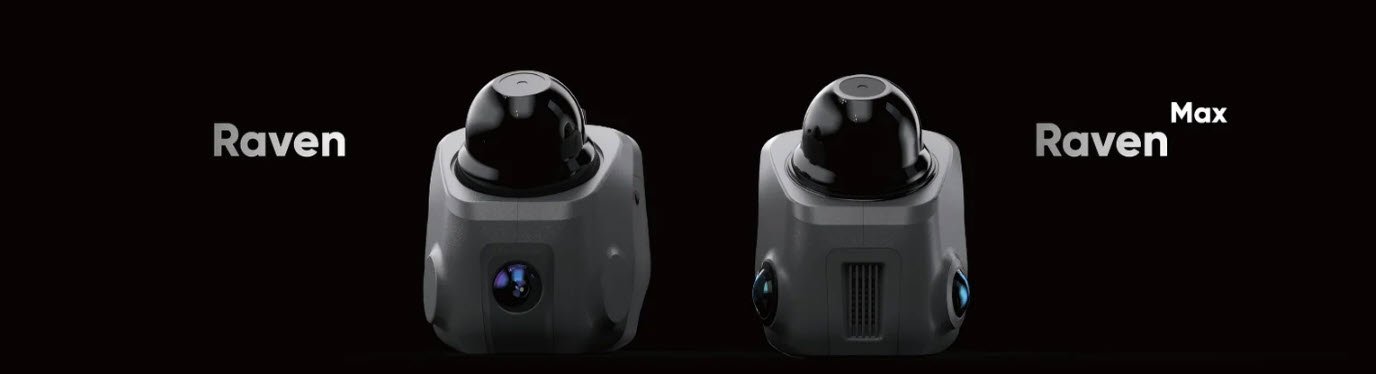
Raven es el escáner espacial LiDAR de nivel de entrada de 3DMakerPro. Es una alternativa más pequeña, ligera y considerablemente más económica al actual Eagle (lanzado a principios de 2025) y al Hawk de nivel profesional.
Considerando el progreso de 3DMakerPro desde los escáneres de objetos de luz estructurada (Mole, Seal, Moose) hacia el territorio del LiDAR espacial con Eagle, Raven representa el siguiente paso lógico. El objetivo es llevar el escaneo LiDAR portátil autónomo a un precio accesible para que aficionados, creadores de contenido y pequeñas empresas puedan justificar su compra de forma realista.
El dispositivo fue visto por primera vez en Formnext 2024. Las primeras impresiones prácticas hacían que pareciera una versión compacta del Hawk, con una ranura de expansión RTK, una pantalla táctil y un precio indicativo de 999 dólares. Estos primeros detalles han sido confirmados ahora por la ficha técnica oficial. Los rangos de precios coinciden con lo reportado en la página de la tienda de 3DMakerPro.
Para quienes no estén familiarizados con el flujo de trabajo de escaneo de 3DMakerPro, los vídeos sobre el escáner Eagle ofrecen una buena visión general del flujo de trabajo del software RayStudio. Muestran el proceso de escaneo y la calidad de salida general que se puede esperar. Raven comparte el mismo ecosistema de software y los mismos formatos de salida. Por lo tanto, estos tutoriales proporcionan un contexto directamente pertinente para la experiencia de uso del Raven.
Especificaciones de 3DMakerPro Raven
De la ficha técnica publicada por 3DMakerPro:
Precisión: 2 cm a 10 m, 3 cm a 20 m, 5 cm a 40 m
Alcance de detección LiDAR: 40 m al 10% de reflectividad / 50 m al 80% de reflectividad
Cobertura máxima de escaneo: 80–100 m (Nota: 3DMakerPro indica esto como "rango de escaneo" — ver la explicación a continuación)
Campo de visión: 360° horizontal × 40° vertical
Frecuencia de la nube de puntos: 150.000 pts/seg
Láser: 905 nm, Clase 1 seguro para los ojos (IEC60825-1:2014)
Cámara: 12 MP, 1 cámara (o sistema de 2 cámaras para la versión MAX)
Modo HDR: No
Pantalla: 3,9" AMOLED
Batería: 12.000 mAh — aproximadamente 2 horas de trabajo, soporta alimentación externa durante la carga
Peso: 1,1 kg
Dimensiones: 148 × 288 × 98 mm
Procesamiento integrado: 8 núcleos, 2,4 GHz, 32 GB de memoria (expandible mediante tarjeta TF)
Interfaz de datos: USB-C ×1
Alimentación: USB-C ×1
Red: Wi-Fi 5
Formatos de salida: nube de puntos en color 3D PLY, 3D Gaussian Splatting PLY, modelo poligonal en color 3D OBJ
Expansión: kit de expansión RTK, kit de expansión para Insta360 X4/X5, varios accesorios
Una nota sobre "Rango de escaneo" y "Alcance de escaneo" en 3DMakerPro Raven: lee esto antes de comparar
Este es un detalle que puede causar confusión al comparar escáneres LiDAR y vale la pena precisarlo. 3DMakerPro utiliza dos especificaciones distintas que parecen similares pero significan cosas diferentes: el "alcance de escaneo" es la distancia de detección del LiDAR. Indica la distancia a la que el láser puede detectar una superficie desde el dispositivo. El "rango de escaneo" es aproximadamente el diámetro de cobertura total, cerca del doble del alcance. Cuando 3DMakerPro afirma que el Eagle tiene un "rango de escaneo de 140 m", esto corresponde a un alcance de detección de 70 m.
FJD Trion, SHARE y Livox especifican todos el "alcance de escaneo" como distancia de detección, equivalente a lo que 3DMakerPro llama "alcance de escaneo". Una comparación directa entre el "alcance de 140 m" de 3DMakerPro y el "alcance de 70 m" de FJD es, por lo tanto, engañosa. En realidad, describen la misma capacidad del sensor. Cada comparación en este artículo utiliza la métrica coherente del alcance de detección LiDAR, es decir, la distancia alcanzada por el sensor al 80% de reflectividad superficial, salvo indicación contraria.
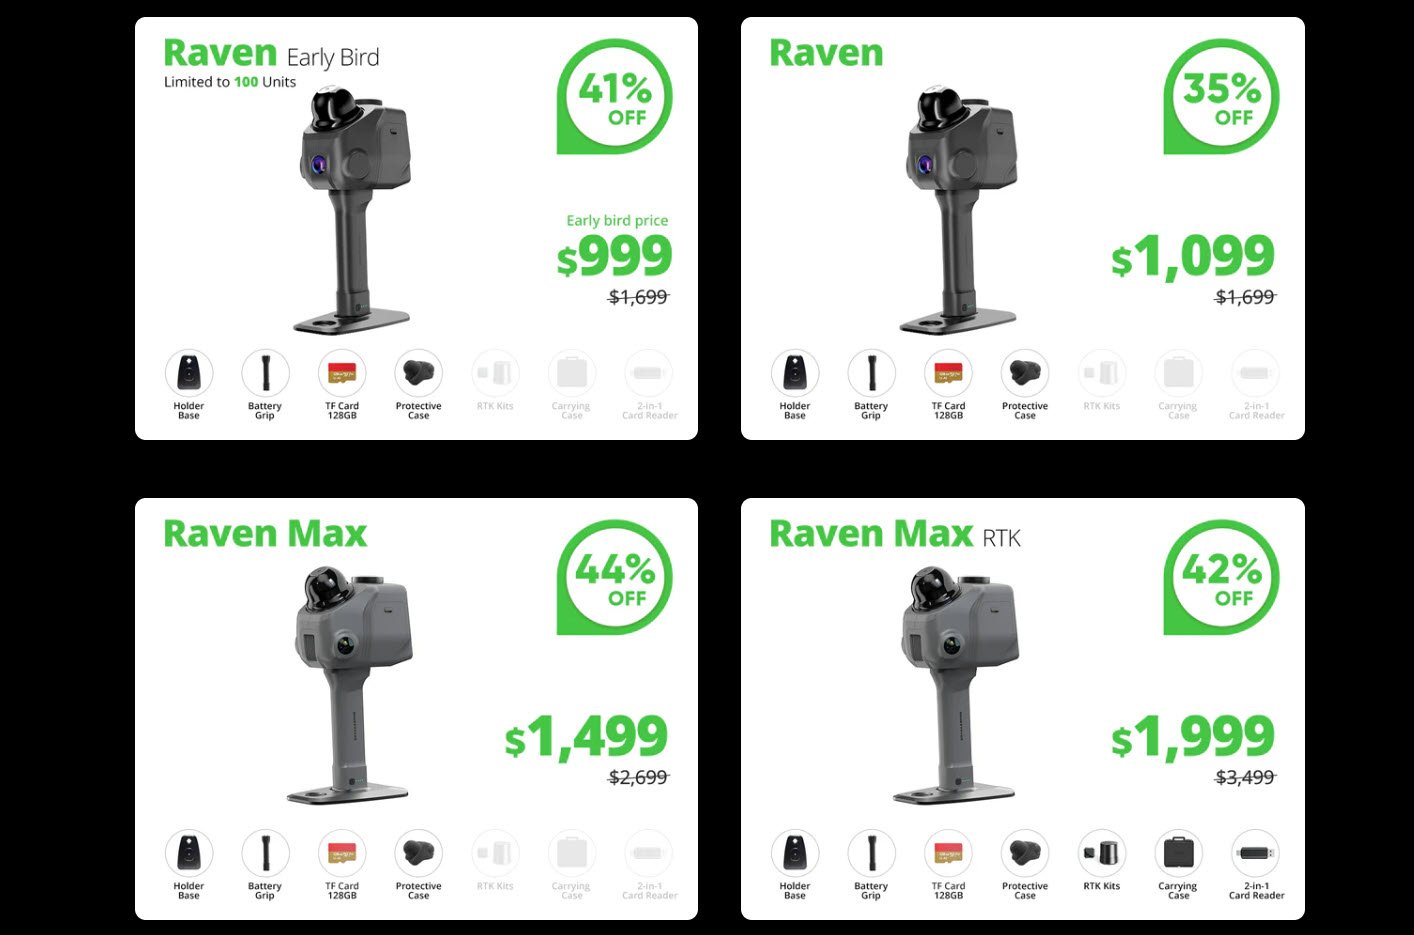
Precios del 3DMakerPro Raven
Aquí es donde entra en juego el Raven. En el lanzamiento, hay cuatro configuraciones disponibles a precios de oferta:
Raven vs Eagle vs Hawk vs FJD Trion vs SHARE: Comparativa completa
Aquí tienes la comparación entre los escáneres LiDAR/SLAM portátiles actuales. Todos los valores de alcance LiDAR utilizan una distancia de detección al 80% de reflectividad para una comparación coherente. Para más detalles, ver la nota sobre el rango de escaneo frente al alcance anterior.
| Especificaciones | Raven | Eagle | Hawk | FJD P2 | FJD V4e | SHARE S20 SE | SHARE C1 |
| Precisión | 2 cm a 10 m | 2 cm a 10 m | 1,5 cm a 10 m | 1,2 cm (polo) | 3 cm (polo) | ≤1cm rel. | <1cm |
| Alcance LiDAR* | 50 metros | 70 metros | 70 metros | 70 metros | 50 metros | 70 metros | 70 metros |
| Puntos/seg | 150k | 200k | 480k | 200k | 154k | 200k | 200k |
| Campo de visión vertical | 40° | 59° | 63,5° | 59° | ~70° | 59° | ~59° |
| Cámara | 12 MP (1-2) | 48 MP (1-4) | 13 MP 1" | 2x12MP | Teléfono | 2x2,3 MP | Doble ancho |
| HDR | NO | 8K HDR | SÍ | NO | NO | NO | NO |
| Peso | 1,1 kg | 1,5 kg | ~0,9 kg | 0,7 kg | 0,89 kg | 0,955 kg | ~0,575 kg |
| Batería | ~2 horas | ~1 hora | ~1 hora (intercambiable) | ~4 horas | 5+ horas | ~3 horas | ~3 horas |
| RTK | Opcional | Opcional | Integrado | Opcional | Integrado | Opcional | NO |
| Autónomo | SÍ | SÍ | SÍ | SÍ | No (teléfono) | No (teléfono) | No (teléfono) |
| Gaussian Splatting | SÍ | SÍ | SÍ | SÍ | SÍ | SÍ | Próximamente |
| Precio | $999-1.999 | ~$3.399+ | ~$8.999+ | ~$4.000+ | ~$4.299 | ~$4.499+ | $3.999 (KS) |
*Alcance LiDAR = distancia de detección al 80% de reflectividad superficial. 3DMakerPro comercializa el Eagle con un "rango de escaneo de 140 m" y el Raven con un "rango de escaneo de 100 m". Estas cifras representan el diámetro de cobertura total, cerca del doble de la distancia de detección. Por lo tanto, no son comparables con las especificaciones de "rango de escaneo" de FJD o SHARE. Esta tabla utiliza la métrica de distancia de detección coherente.
Entender el sensor LiDAR: por qué es importante
La comunidad está prestando mucha atención al sensor LiDAR utilizado por el Raven y con razón. Se podría argumentar que este es el componente más importante en cualquier escáner SLAM.
El Livox Mid-360 se ha convertido en el sensor de facto estándar en esta clase de escáneres SLAM portátiles. Fabricado por Livox, una subsidiaria de DJI, es una unidad compacta con un campo de visión de 360° × 59°. Ofrece 200.000 puntos por segundo y un alcance de detección probado de 70 m con una reflectividad del 80%.
De vital importancia es su amplio soporte al algoritmo SLAM en la comunidad robótica de código abierto. Incluye el sistema de odometría LIO-Livox de Livox. Además, cuenta con una sólida experiencia en aplicaciones profesionales de levantamiento y mapeo. Numerosos estudios académicos han validado su precisión geométrica. Según las especificaciones de 3DMakerPro, el Eagle utiliza esta clase de sensores. Los FJD Trion P1 y P2 utilizan sensores con especificaciones correspondientes: 200.000 puntos/s, campo de visión de 360° × 59° y alcance de 70 m. SHARE ha confirmado que el S20/S20 SE utiliza directamente el Mid-360, como está documentado en la página de exhibición de Livox.
Las especificaciones publicadas del Raven (150.000 puntos/s, campo de visión vertical de 360° × 40°, alcance de detección de 50 m) indican claramente que no utiliza un Livox Mid-360. El campo de visión vertical más estrecho (40° frente a 59°) es la diferencia más significativa en la práctica. Significa que el Raven captura menos detalles ambientales por pasada, especialmente en el eje vertical. El escaneo de estructuras altas requerirá más pasadas superpuestas y tiempo adicional. Incluso la captura de techos en escaneos interiores o el trabajo en espacios reducidos requerirá más pasadas. La menor densidad de puntos (150k frente a 200k) se traduce en un nivel de detalle ligeramente inferior por segundo. Esta limitación, sin embargo, es menos significativa que la reducción del campo de visión.
Esto no es necesariamente un factor decisivo, dado que es gracias a un sensor más económico que 3DMakerPro alcanza el precio de 999 $. Sin embargo, es un compromiso importante que deberías entender antes de comprar.
El sensor LiDAR influye directamente en la densidad de la nube de puntos y en la resistencia a la deriva SLAM. También afecta a la fiabilidad del escaneo en entornos difíciles. Los miembros de la comunidad en los grupos de Facebook de Raven y Eagle de 3DMakerPro han señalado esto como su principal preocupación. Se trata de una preocupación legítima.
3DMakerPro no ha revelado públicamente el fabricante o el modelo del sensor del Raven (al menos hasta donde yo sé).
Otra carencia es la falta de especificaciones de la IMU. La IMU (unidad de medición inercial) es fundamental para la estabilidad del SLAM y el control de la deriva. Esto es especialmente cierto en entornos sin rasgos distintivos, como pasillos largos, campos abiertos o túneles.
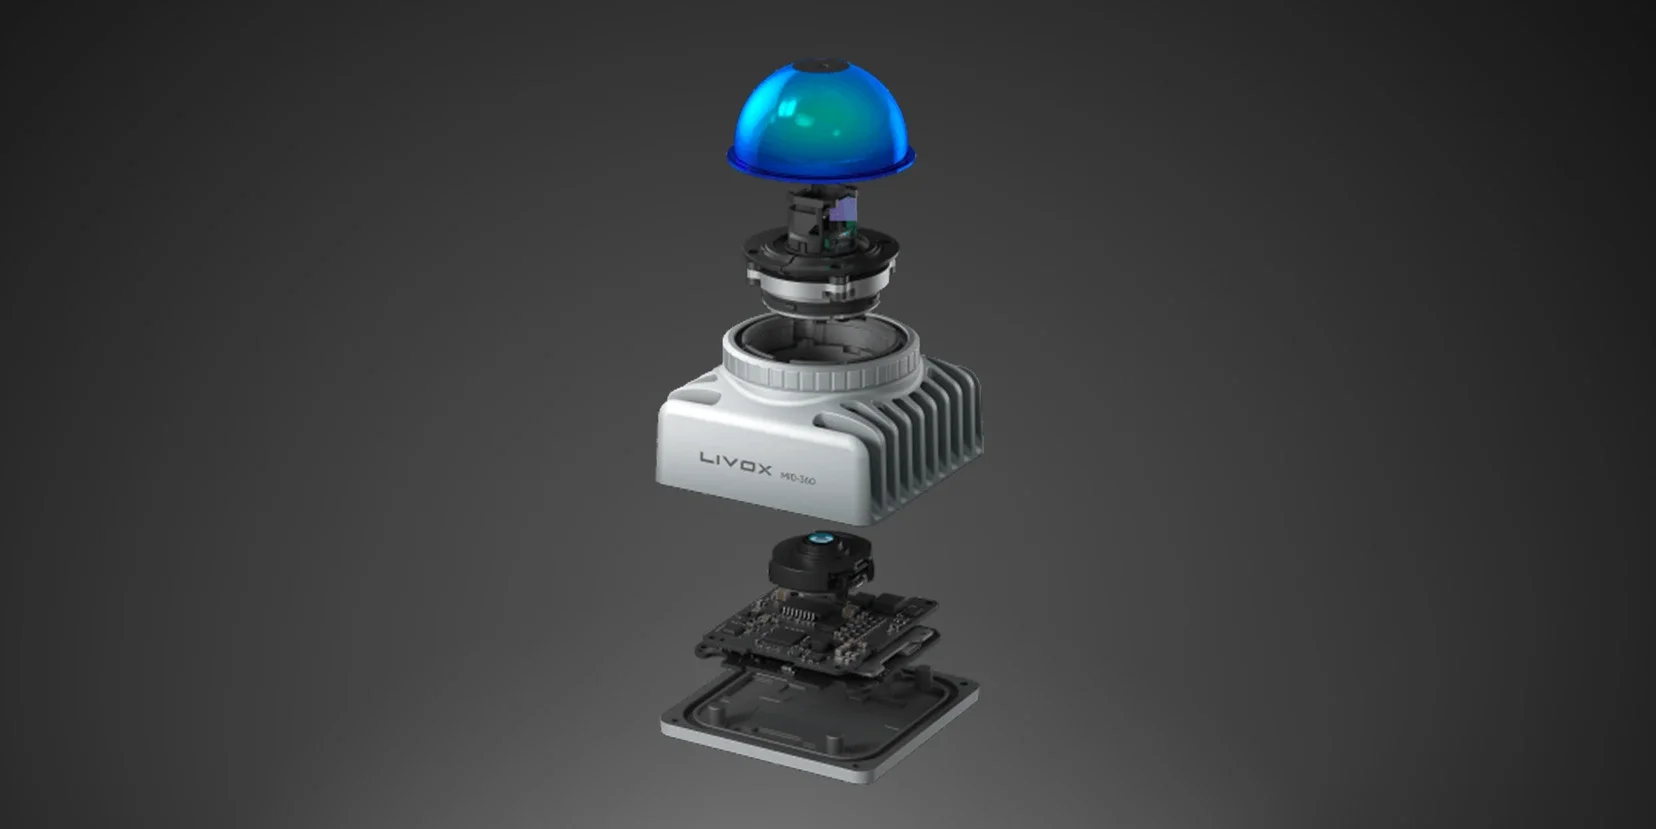
Módulo de sensor Livox Mid-360.
Qué distingue al 3DMakerPro Raven
El precio es realmente disruptivo. Por un precio entre 999 y 1.099 dólares para el Raven básico, obtienes un escáner LiDAR autónomo con pantalla táctil AMOLED, procesamiento integrado y salida de splatting gaussiano. No necesitas ningún teléfono durante el escaneo. Ni siquiera necesitas un portátil o conexión por cable (tethering). El kit LiDAR FJD Trion V4e es el competidor más cercano en cuanto a precio en el mercado de escáneres SLAM portátiles. Sin embargo, requiere un iPhone 15+ y cuesta más de 4.000 dólares, actualmente 4.299 dólares en oferta sobre un precio de 4.799. SHARE C1 se dirige a un público prosumidor similar a través de Kickstarter. No obstante, el precio de venta final y los plazos de entrega aún no están definidos.
Dos horas de autonomía de la batería representan una ventaja significativa frente a la hora aproximada del Eagle, según las especificaciones de 3DMakerPro, que indican 60 minutos para el Eagle. Es posible escanear de forma realista un edificio entero, tanto por dentro como por fuera, sin necesidad de un banco de energía. Raven también admite alimentación externa durante el escaneo, una característica práctica si accidentalmente se queda sin carga.
La expansión Insta360 X4/X5 y RTK permite que el Raven se adapte a más escenarios de uso. Aquellos interesados en gestionar sus flujos de trabajo utilizando Insta360 para splatting gaussiano y RTK/PPK disponen de rutas de actualización personalizadas. Aprecio cómo este enfoque mantiene bajos los costes de entrada, dejando espacio al mismo tiempo para flujos de trabajo más profesionales.
Es completamente autónomo. A diferencia del FJD V4e, que requiere un iPhone 15+, y del FJD P2, que necesita un smartphone o tableta para el monitoreo en tiempo real a través de la aplicación FJD Trion Scan, Raven funciona de forma totalmente independiente. La línea SHARE S20/C1, por su parte, requiere la aplicación SHARE Capture. Raven es autónomo gracias a su pantalla AMOLED integrada de 3,9" y su memoria interna. Para el uso en campo en lugares remotos esto es fundamental. Es igual de importante para los usuarios que desean un flujo de trabajo más sencillo e inmediato.
Dónde están las preocupaciones
El sensor LiDAR representa un claro paso atrás respecto a la competencia. Como se describió anteriormente, los 150.000 puntos/s del Raven, el campo de visión vertical de 40° y el alcance de detección de 50 m lo sitúan por debajo de todos los demás escáneres LiDAR en esta comparativa. La cobertura vertical más estrecha implica un mayor número de pasadas de escaneo en entornos complejos. También puede causar un enganche SLAM potencialmente más débil en espacios con variaciones verticales.
Los miembros de la comunidad en los grupos de usuarios de 3DMakerPro Raven y Eagle en Facebook han expresado abiertamente esta preocupación. El sensor parece ser una unidad de menor calidad, pensada para aplicaciones de gama baja. Para flujos de trabajo en los que el rendimiento del láser es más importante que el de la cámara, esto supone una clara concesión.
Sin especificaciones de IMU publicadas. La IMU es esencial para la estabilidad SLAM y el control de la deriva, y los usuarios expertos han señalado su ausencia. Pero eso significa que no usan una (o simplemente que no es muy efectiva), quién sabe.
Los antecedentes del software de 3DMakerPro no son de los mejores. Habiendo pasado mucho tiempo con Eagle Max y RayStudio, este es un aspecto en el que las expectativas deben ser realistas. Eagle se lanzó a principios de 2025 con una ambiciosa hoja de ruta de software. El procesamiento de Gaussian Splatting estaba previsto para el 10 de abril de 2025. La creación de mallas de nubes de puntos estaba prevista para el 15 de abril. El cosido de imágenes panorámicas estaba planificado para el 30 de abril, según la página de tutoriales de RayStudio de 3DMakerPro. En la práctica, las funcionalidades llegaron mucho más tarde de lo previsto. Las reseñas independientes, incluido un análisis detallado de 3Printr.com, han descrito constantemente a RayStudio como funcional pero aún no maduro.
Los problemas de estabilidad, especialmente en macOS, han sido ampliamente documentados. El flujo de trabajo de posprocesamiento aún requiere paciencia. El software ha mejorado en el último año, pero ha sido un proceso lento. Dado que Raven comparte el mismo ecosistema de software, deberíamos esperar una trayectoria similar. Todavía no podemos hablar de una experiencia de "beta-tester" completamente refinada.
¡Solo esperamos que Eagle y Hawk hayan hecho los progresos necesarios para hacer de Raven un mejor lanzamiento!

Philipp Kreiser (PrinterForFun) expresa escepticismo sobre el sensor Lidar y el escaneo inicial.
¿RTK = tiempo real o solo posprocesamiento? La cuestión sigue siendo bastante confusa en lo que respecta a la línea de productos de 3DMakerPro. Las preguntas frecuentes oficiales de Eagle describen el RTK como posicionamiento cinemático en tiempo real. Sin embargo, el tutorial sobre el flujo de trabajo de RayStudio en el blog de 3DMakerPro muestra que los datos RTK se aplican como fase de posprocesamiento. De hecho, indica "seleccionar la opción RTK en los pasos de procesamiento".
Los informes de los miembros de la comunidad son contradictorios. Algunos dudan de que la verdadera corrección RTK en tiempo real funcione de manera fiable. Subsiste la sospecha de que se trata efectivamente de PPK, es decir, cinemática postprocesada.
Si la precisión georreferenciada es importante para tu flujo de trabajo, vale la pena verificarlo con reseñas de usuarios reales. Espero poder ofrecerte una unidad para revisar antes de que te comprometas con el kit RTK de Raven.
A modo de comparación, tanto la línea FJD Trion como la SHARE S20 RTK ofrecen flujos de trabajo RTK en tiempo real bien documentados. Además, cuentan con especificaciones de precisión probadas, aunque en rangos de precios bastante diferentes.
Las primeras muestras de escaneo no han sido impresionantes. El vídeo de presentación de Philipp Kreiser, PrintedForFun / 3D Scanning Users Group, destacó que los primeros escaneos del Raven publicados no parecían particularmente convincentes. El hardware previo al lanzamiento mejorará con actualizaciones de firmware y software. Sin embargo, en este momento hay datos de escaneo independientes limitados para evaluar el rendimiento real.
Las cámaras de 12 MP sin HDR significan que las nubes de puntos coloreadas y las escenas con Gaussian Splatting no igualarán la calidad visual del Eagle. Este último utiliza cámaras de 48 MP con salida HDR 8K. Tampoco alcanzarán la calidad de las cámaras duales de 1 pulgada y 16 MP con obturadores mecánicos del SHARE S20. Donde la fidelidad visual es importante, como en los recorridos virtuales o el Gaussian Splatting con calidad de presentación, esto representa un empeoramiento evidente. Lo mismo ocurre con las visitas inmobiliarias guiadas.
¿A quién va dirigido realmente el Raven?
El Raven se posiciona decididamente como un dispositivo de entrada al mundo del escaneo LiDAR portátil. Sus objetivos son:
Para quienes pasan del iPhone o iPad al LiDAR. Si has utilizado Polycam, SiteScape o Scaniverse con el LiDAR integrado en tu teléfono y has llegado al límite de lo que estas herramientas pueden hacer, el Raven representa un enorme paso adelante. Mejora en términos de alcance, volumen de escaneo, densidad de puntos y flujo de trabajo. También ofrece un precio que no requiere estrictas justificaciones profesionales.
Entusiastas, creadores y hacedores de contenido que deseen capturar habitaciones, edificios o entornos exteriores para proyectos personales, creación de recursos de juegos, experimentos de splatting gaussiano o documentación son el público ideal. El flujo de trabajo autónomo y el precio de entrada inferior a 1.000 dólares hacen de este escáner una compra casi impulsiva. Ningún otro escáner LiDAR portátil había sido tan accesible.
Las pequeñas empresas que deseen explorar recorridos virtuales y documentación espacial pueden hacerlo sin tener que comprar equipos de topografía profesionales. Los agentes inmobiliarios, gestores de locales para eventos y empresas de reformas podrían encontrar en el Raven un nivel de adquisición espacial "suficiente" para aplicaciones no críticas.
Para topógrafos profesionales, arquitectos o cualquiera que trabaje con BIM/CAD: el Raven probablemente no es la herramienta adecuada. El FJD Trion P2 ofrece una precisión posprocesada de 1,2 cm, fusión multi-SLAM y tecnología HyperDense+. Incluye además cámara dual de 12 MP y un ecosistema de software FJD Trion probado. El SHARE S20 ofrece una precisión relativa ≤1 cm y un sensor Livox Mid-360 confirmado. También cuenta con cámara dual de 1 pulgada y 16 MP con obturadores mecánicos. El 3DMakerPro Hawk declara una precisión de 1,5 cm a 10 m y 480.000 puntos/s con LiDAR de eco múltiple. Ofrece además un grado de protección IP65. Todos estos sistemas tienen un rendimiento significativamente superior al Raven, aunque a precios correspondientemente más elevados.
Conclusión
3DMakerPro Raven hace algo que ningún otro escáner LiDAR portátil autónomo ha hecho antes. Hace que la tecnología sea accesible por menos de 1.000 dólares. Las concesiones son reales y ya están documentadas. El sensor LiDAR tiene especificaciones inferiores y un campo de visión más estrecho. El alcance de detección es reducido y las cámaras son más simples, sin HDR. El ecosistema de software aún está en fase de maduración. Sin embargo, la propuesta de valor a este precio es difícil de ignorar.
La pregunta no es si el Raven es mejor que un escáner de más de 4.000 dólares. No lo es. La verdadera pregunta es si es lo suficientemente bueno como para abrir las puertas a una nueva generación de usuarios. Hablamos de personas que nunca habrían considerado el escaneo LiDAR antes. Basándonos en las especificaciones, el precio y la ruta de expansión, la respuesta es probablemente sí. Sin embargo, es necesario advertir que hay que tener expectativas realistas. Hay que considerar la maduración del software y la calidad del escaneo en comparación con la competencia establecida.

 https://www.instagram.com/3digital.tech/

