
Precisión de la medición del DJI Phantom 4 RTK y fotogrametría
Resumen
En los últimos años, los vehículos aéreos no tripulados (UAV), comúnmente conocidos como drones, se han convertido en una herramienta cada vez más popular para la recopilación de datos aéreos en la construcción, levantamientos topográficos, actividades mineras y seguros. Utilizando la fotogrametría, estas industrias adquieren imágenes aéreas y generan información valiosa a partir de grandes conjuntos de datos, lo que hace posible ver y medir los cambios que ocurren con el tiempo en obras, minas y propiedades.
La fotogrametría no es una ciencia nueva y se ha utilizado para el mapeo topográfico, la arquitectura y la ingeniería mucho antes de la llegada de los drones. Pero el auge de la fotogrametría basada en la visión artificial en los últimos años ha ido en paralelo con el desarrollo de hardware y software para drones comerciales accesibles. La simplicidad y la automatización de las soluciones actuales permiten a los profesionales integrar estos robots voladores en flujos de trabajo existentes para mapear vastas áreas y generar modelos 3D de alta resolución. Estos datos permiten analizar el mundo que nos rodea de manera más precisa y rápida que los métodos de medición tradicionales, como los levantamientos terrestres y las mediciones manuales. Ya hemos demostrado cómo los drones pueden proporcionar una precisión del 1% en mediciones del mundo real utilizando puntos de control terrestre (GCP, por sus siglas en inglés).
Los GCP son puntos definidos en la superficie terrestre que tienen una posición georreferenciada conocida. Al utilizar GCP junto con datos fotogramétricos aéreos, es posible obtener una precisión centimétrica al "fijar" estos puntos en nuestro mapa aéreo. Aunque son precisos, los GCP suelen ser un proceso que requiere mucho tiempo y, a menudo, exigen su colocación durante toda la duración de un proyecto. Cuando el GPS se utilizó por primera vez en los años 80, la única forma de obtener un posicionamiento subcentimétrico con GPS era mediante posprocesamiento con GCP, lo que podía requerir días enteros para capturar los datos con precisión. A principios de los años 90 se introdujo la tecnología RTK (Cinemática en Tiempo Real) y los inspectores obtuvieron posicionamiento a nivel centimétrico en tiempo real, sin necesidad de posprocesamiento.
En este estudio, DroneDeploy investiga cómo validar y mejorar la precisión de los mapas fotogramétricos con el Phantom 4 RTK (P4 RTK) de DJI, un dron que aplica la tecnología RTK a las imágenes aéreas. Para verificar la precisión del P4 RTK, DroneDeploy creó un sistema de puntos de control para un levantamiento en los techos de edificios.
Se registraron 32 vuelos, cada uno de los cuales examina el efecto de la altura de vuelo, la superposición y el número de imágenes en la precisión del mapa resultante una vez que dichas imágenes fueron procesadas a través del Map Engine de DroneDeploy. Estos conjuntos de datos fueron utilizados luego para calcular tanto la precisión horizontal como la vertical de los puntos medidos, así como la precisión de las medidas lineales.
DroneDeploy detectó que las distancias de control del P4 RTK estaban dentro del 0,27% de las mediciones de la unidad GPS, las distancias de control del P4 RTK estaban dentro del 0,1% del P4 Pro con mediciones GCP, el P4 RTK produjo una precisión vertical relativa de 2 cm y una precisión horizontal relativa de 1,2 cm, y que los vuelos 2D y 3D no afectaron significativamente la precisión de la medición.
01 Introducción
Objetivos de este estudio
El objetivo principal de este estudio es demostrar la elevación y la precisión de medición lineal del P4 RTK en comparación con los métodos tradicionales de adquisición basados en GPS utilizando un receptor GNSS en tierra. Los resultados dan una idea de la precisión que se puede esperar de cada método. El conjunto de datos resultante también puede ser utilizado para determinar si una misión de mapeo con drones con P4 RTK y DroneDeploy puede alcanzar los requisitos de precisión del proyecto.
Mejor método para la recopilación precisa de datos
En este estudio, exploraremos también las mejores prácticas para adquirir datos extremadamente precisos con el P4 RTK. Esto incluirá la determinación del tipo de misión que producirá los mejores resultados, ya sea en modo de fotogrametría 2D o en modo de fotogrametría 3D.
Modelos de drones utilizados en este estudio
El modelo de dron principal utilizado en este estudio es el DJI Phantom 4 RTK, que fue lanzado por DJI en octubre de 2018. El dron fue diseñado para utilizar el procesamiento cinemático en tiempo real para producir mapas aéreos altamente precisos. Además de la unidad RTK, el P4 RTK también utiliza un módulo GNSS redundante que proporciona una estabilidad de vuelo adicional cuando se vuela en regiones densas con señal RTK deficiente. DJI afirma una precisión de posicionamiento horizontal RTK de 1 cm y una precisión de posicionamiento vertical RTK de 1,5 centímetros. En términos de mediciones absolutas en modelos fotogramétricos, DJI afirma 5 centímetros de precisión al volar a 100 metros con 2,7 centímetros de GSD.
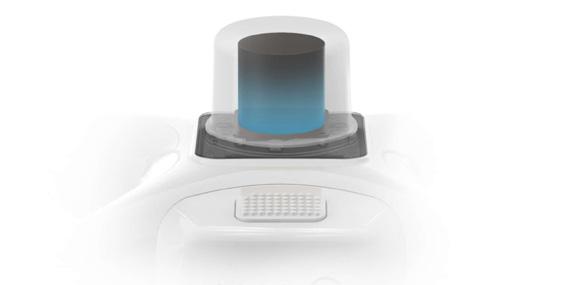
El módulo RTK está integrado directamente en el Phantom 4 para proporcionar precisión centimétrica para un vuelo estable e imágenes georreferenciadas con precisión. Se añadió un nuevo sistema TimeSync para alinear continuamente el controlador de vuelo, la cámara y el módulo RTK, asegurando que cada foto utilice los metadatos más precisos y fijando los datos de posicionamiento en el centro del sensor CMOS. Este receptor RTK puede verse en la figura a continuación.
El P4 RTK también tiene la posibilidad de conectarse a la Mobile Station D-RTK 2, NTRIP (Network Transport of RTCM via Internet Protocol), o almacenar los datos de observación satelital para ser utilizados para la Cinemática Posprocesada (PPK). La estación móvil D-RTK 2 no fue medida en este estudio; en su lugar, se utilizaron los métodos NTRIP descritos detalladamente en este informe.
El DJI Phantom 4 Pro también se utilizará junto con GCP para actuar como datos de control. Este estudio utiliza los modelos DJI porque son el proveedor de hardware para drones comerciales más grande del mundo y son utilizados por profesionales del sector en la construcción, la minería, la topografía y los seguros. Se ha demostrado que el Phantom 4 Pro produce los mapas fotogramétricos más precisos al momento de redactar este informe, en comparación con otros modelos DJI. Es el dron más popular utilizado por los clientes de DroneDeploy, con más de 23.000 vuelos al mes.
02 Escenario
Precisión de la medición lineal del Phantom 4 Pro
Nuestro estudio anterior examinó la precisión de la medición lineal utilizando el DJI Phantom 4 Pro en combinación con GCP. El dron Phantom 4 RTK forma parte de la serie de drones Phantom 4 y utiliza la misma cámara que el Phantom 4 Pro. En este estudio, demostramos que las mediciones lineales relativas eran precisas hasta el 1,1% de las mediciones manuales realizadas en tierra. Los errores de medición promedio mostraron que el margen de error aumentaría proporcionalmente a la altitud de vuelo con un coeficiente de correlación promedio de 0,42. Hubo una mejora del 0,35% en la precisión de medición para los mapas sobrevolados a una altura de 66 pies en comparación con aquellos sobrevolados a 100, 200 o 400 pies de elevación. Gran parte de esto puede atribuirse a la calidad de las imágenes y a permitir que un operador humano identifique el centro de dichos GCP, lo cual puede ser difícil con mapas de baja resolución.
Encontramos que el procesamiento con puntos de control terrestres reducía el error de medición promedio a 0,5 pulgadas, una mejora de aproximadamente 10 veces, para todas las longitudes de control. Los errores de medición para los mapas GCP también mostraron una reducción de 10 veces similar en la desviación estándar del error, lo que significa que los datos GCP no solo son más precisos, sino también más consistentes y, por lo tanto, confiables para aplicaciones donde se requiere un mayor nivel de precisión.
Procedimientos de Cinemática en Tiempo Real (RTK) y Cinemática Posprocesada (PPK)
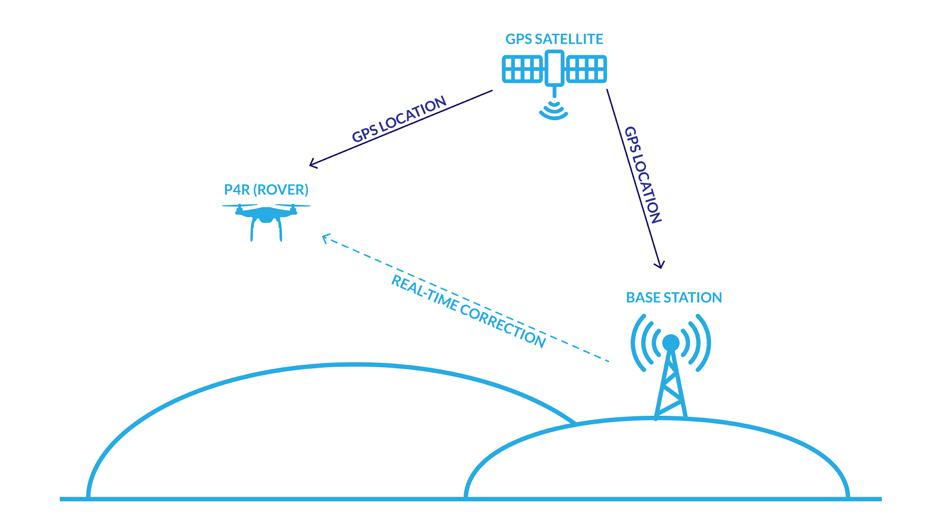
Cinemático es un término común utilizado en los métodos tradicionales de levantamiento GPS donde los receptores están en movimiento. Para procesar los datos RTK, necesitará tanto una estación base RTK como un rover RTK, en este caso, el Phantom 4 RTK. Para el posicionamiento relativo, el método común utilizado en topografía es la técnica "Stop and Go". El procesamiento RTK, por otro lado, no requiere posprocesamiento para obtener un posicionamiento preciso. Una radio en el receptor de referencia, una estación base local o una estación base de red, transmite su posición al rover en tiempo real. Esto permite el levantamiento en el campo y elimina la necesidad de comprobar la calidad de la medición durante el posprocesamiento. Un diagrama del flujo de trabajo RTK puede verse en la figura.
Los levantamientos PPK son similares a los levantamientos RTK, pero las posiciones no se corrigen en tiempo real. Por lo general, consiste en colocar una estación base fija sobre un punto de control conocido o un monumento para permitir la geolocalización. Los datos GPS se recopilan simultáneamente desde la estación base y desde el dron mientras vuela. Luego, los datos se descargan desde la estación base, el rover (dron) y se procesan utilizando software GPS. Estas imágenes pueden cargarse posteriormente en el Map Engine de DroneDeploy para su procesamiento.
03 Metodología
Establecimiento de un método de validación de datos utilizando GCP y puntos de control
Para probar la precisión del Phantom 4 RTK, DroneDeploy instaló un sistema de puntos de control en el mismo sitio de prueba utilizado en el estudio anterior. Los puntos de control, los GCP, las distancias de control y su respectivo diseño se muestran en la figura a continuación.
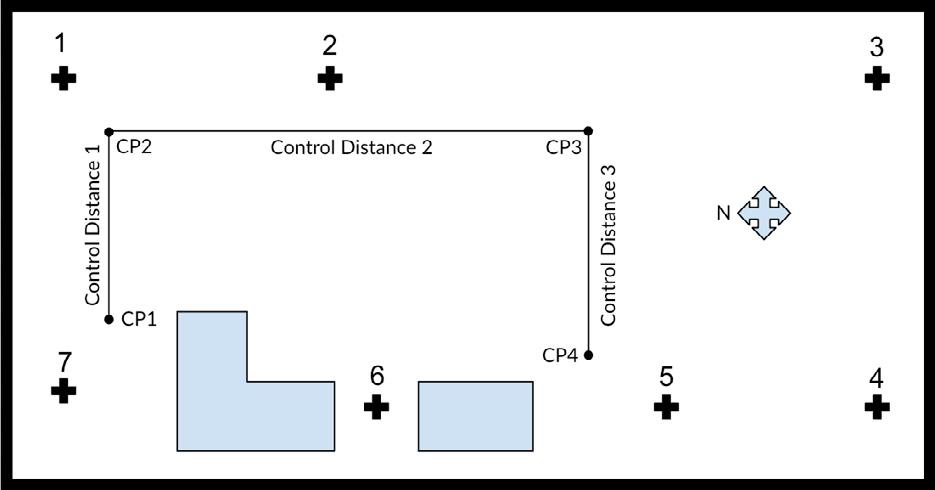
El sistema consistía en 7 diferentes GCP de 1' x 1' colocados en nuestro sitio de prueba. Estos puntos fueron colocados a diferentes alturas, latitudes y longitudes sobre la superficie para poder capturar mejor diferentes escenarios. Además, se colocaron 4 puntos de control en el techo y se midieron las distancias entre cada uno con una cinta métrica para establecer la longitud entre los puntos. Luego, fueron marcados y medidos utilizando una unidad GPS Trimble RTX para identificar la latitud, longitud y elevación de cada uno de los puntos. Estas distancias de control demuestran la variación de latitud, longitud y elevación entre los vuelos del Phantom 4 Pro y el P4 RTK.
Captura de datos aéreos
Para adquirir los datos aéreos, DroneDeploy realizó más de 30 vuelos individuales utilizando la aplicación DJI Phantom 4 RTK y DJI GS RTK para los vuelos RTK, y la aplicación Phantom 4 Pro V2.0 y DJI GS Pro para el P4 Pro con vuelos GCP. SmartNet, un servicio de corrección de terceros, fue utilizado para el controlador RTK en combinación con un punto de acceso móvil (hotspot). SmartNet permite correcciones RTK de red de alta precisión y alta disponibilidad para cualquier aplicación, utilizando cualquier constelación, siendo al mismo tiempo abierto a cualquiera. SmartNet permite precisiones de nivel centimétrico vinculadas a un dato común.
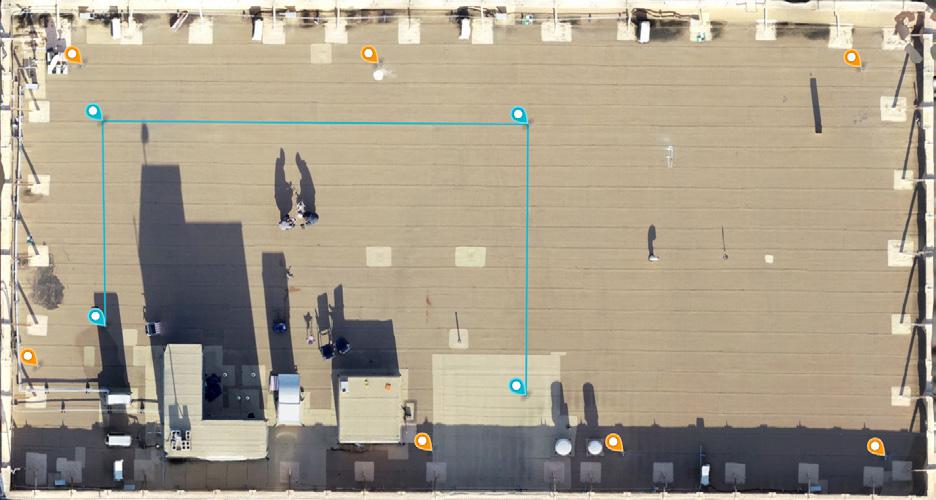
Se realizó un total de 20 vuelos con el P4 RTK a 100 pies sobre la superficie del techo, tanto en modos de fotogrametría 2D como 3D, y luego se procesaron con el Map Engine de DroneDeploy. De manera similar, se realizaron 12 vuelos con el Phantom 4 Pro y se procesaron con GCP utilizando el Map Engine de DroneDeploy para servir como control para comparar los resultados. Uno de los mapas aéreos procesados con puntos de control y GCP puede verse en la Figura 5 anterior. Se introdujeron ligeras variaciones en la planificación del vuelo, la iluminación y la altitud para simular un entorno real durante la recopilación de estos datos.
Captura de datos de puntos de control de terreno para control
Para adquirir los GCP para el control, DroneDeploy etiquetó el centro geográfico de los objetivos colocados en el techo con un Trimble Catalyst. Los puntos marcados tenían una desviación estándar horizontal de 0,24 cm y una desviación estándar vertical de 0,49 cm entre los 7 puntos de control terrestre y los puntos de control marcados en el sitio de prueba.
Estos puntos también se utilizaron como puntos de control al medir la precisión del P4 RTK frente a las mediciones GCP. El Trimble Catalyst, que se muestra en la figura a continuación, fue elegido debido a su simplicidad, bajo costo y rendimiento GNSS altamente preciso. En un estudio independiente realizado por Geo Job UAV a principios de 2018, concluyeron: "Las coordenadas del Catalyst estaban entre 0,25 pulgadas y menos de 1 pulgada de los resultados del topógrafo". Gracias a su integración con el software Trimble UAV Ground Control, también proporcionó una manera fácil de adquirir datos de puntos de control para ser utilizados con soluciones UAV.
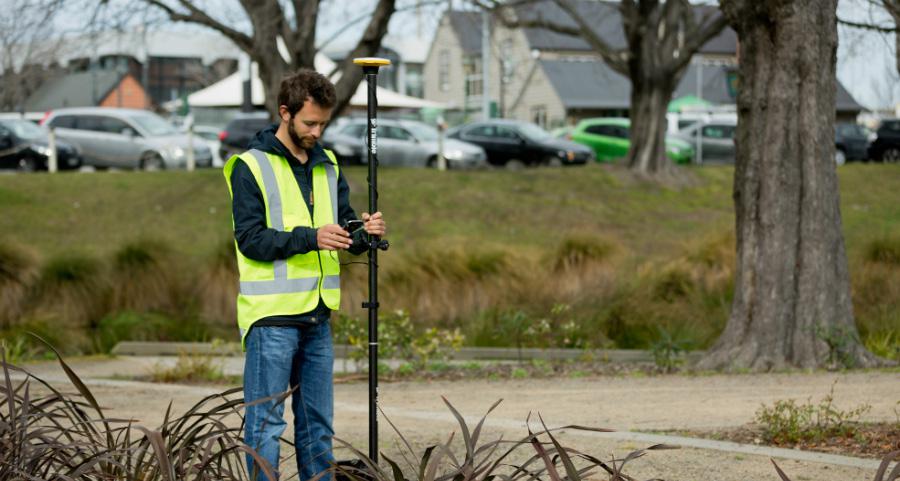
Trimble Catalyst es un sistema de posicionamiento GNSS RTK "como servicio" y puede utilizarse con cualquier teléfono inteligente Android moderno. La configuración de hardware consiste en cualquier dispositivo Android moderno, la antena DA1 de Trimble Catalyst y un bastón topográfico estándar. El teléfono inteligente se utiliza en lugar de un registrador de datos tradicional y está conectado a la antena a través del cable USB suministrado.
En lugar de utilizar un chip GPS de "hardware", Catalyst utiliza un receptor GNSS completamente definido por software; las posiciones se calculan en el software, utilizando el procesador del teléfono inteligente, lo que reduce el tamaño, el peso y los requisitos de energía de la batería de todo el sistema. El Catalyst funciona a 2-3m sin costos de cuenta recurrentes, pero se pueden obtener fácilmente precisiones de hasta 1-2 cm con una suscripción mensual (que desbloquea los modos de alta precisión del receptor y acelera el acceso a los servicios de corrección VRS localizados de Trimble Now y globales de Trimble RTX sin costo adicional). Para controlar el receptor, es necesario instalar dos aplicaciones desde Google Play Store: Trimble Mobile Manager y cualquiera de las aplicaciones creadas específicamente, en nuestro caso, el software Trimble UAV Ground Control.
Gracias a su simplicidad, alto nivel de precisión y aceptación por parte de la base de clientes de DroneDeploy, hemos podido utilizar Trimble Catalyst para garantizar con seguridad la precisión de validación frente al P4 RTK. Recomendamos el uso de un receptor GNSS de alta precisión, como Catalyst, durante el procesamiento de mapas con DroneDeploy para verificar la precisión de los mapas en su sitio de trabajo para auditorías y seguridad.
04 Resultados clave
El P4 RTK proporcionó una precisión vertical relativa de 2 cm y una precisión horizontal relativa de 1,2 cm.
Cada uno de los 4 puntos de control fue etiquetado y medido con la unidad GPS de Trimble. La siguiente Tabla 3 muestra la precisión vertical de los puntos de control, tanto en el mapa procesado por RTK como en el mapa P4 Pro con GCP. Se muestra el error de la unidad GPS para comprender el error de medición vertical del Trimble Catalyst. Se capturaron y promediaron aproximadamente 30 mediciones para cada GCP y punto de control.
A partir de estas mediciones, obtenemos una precisión vertical relativa de aproximadamente 3,3 cm y una precisión horizontal relativa de 2,01 cm. La precisión vertical relativa de todos los puntos de control en el mapa P4 RTK fue de 2,00 cm. La precisión vertical relativa del P4 Pro con GCPs, para fines de comparación, resultó ser de 1,95 cm.
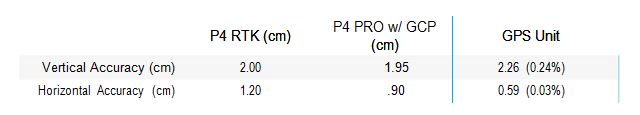
Tabla 3. Comparación de la precisión vertical del P4 RTK frente al P4 Pro con mediciones GCP
Con el P4 RTK, obtuvimos una precisión horizontal relativa de 1,20 cm. Con el P4 Pro y GCPs, obtuvimos una precisión horizontal relativa de 0,90 cm. En este estudio, demostramos que el P4 RTK puede alcanzar una precisión vertical relativa de 2,00 cm y una precisión horizontal relativa de 1,20 cm cuando se vuela a 33 metros (100 pies). También es importante señalar que las medidas de precisión para el P4 RTK se tomaron utilizando las herramientas de anotación y medición de DroneDeploy. El GSD para los mapas resultantes es, en promedio, de 0,4 in/px.
¿Por qué es esto importante?
Determinar elevaciones precisas es una parte esencial de muchos proyectos de construcción civil, como carreteras, puentes y proyectos de autopistas. Las líneas de drenaje, las estructuras de drenaje y otras características de las autopistas se diseñan con planos de referencia conocidos y existentes, elevaciones finales o planes de diseño. Las secciones transversales preliminares y finales también determinan las cantidades volumétricas. Además, las elevaciones precisas son fundamentales para garantizar la fiabilidad del mapeo fotogramétrico y los productos de ortofotos dentro de DroneDeploy y otros programas fotogramétricos.
Dada su importancia en todas las fases del desarrollo del proyecto, las mediciones verticales se establecen en un punto de control, conocido como GCP. Debido al considerable efecto en cascada de las mediciones verticales inexactas, este es un componente crítico de la preconstrucción y la reducción del error resultante es de suma importancia.
Distancias de control del P4 RTK dentro del 0,1% del P4 Pro con mediciones GCP
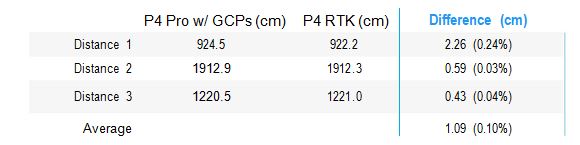
En la precisión de la medición lineal de las plataformas de drones DJI y fotogrametría, demostramos que el uso de un Phantom 4 Pro con GCP produciría un margen de error de aproximadamente el 0,64%. Utilizando un Phantom 4 RTK, pudimos producir un margen de error de aproximadamente el 0,27% en comparación con las mediciones del "mundo real". En la Tabla 2, comparamos la precisión del P4 RTK con la del P4 Pro. En promedio, las medidas del P4 RTK están dentro de 1,09 cm, o un 0,10%, de las mediciones del P4 Pro procesadas con GCP. Estos resultados muestran que, al utilizar un dron Phantom 4 RTK, un usuario puede esperar una precisión media de 1,09 cm en mapas procesados por RTK en DroneDeploy, cuando se comparan con mapas similares utilizados con un Phantom 4 Pro y procesados con GCP.
¿Por qué es esto importante?
La precisión de la medición lineal es una métrica importante a considerar debido a sus aplicaciones en el mundo real. Aunque puede ser importante examinar la precisión horizontal y vertical de un solo punto, muchos proyectos de construcción civil analizan las líneas de nivel, el drenaje a lo largo de una carretera, la volumetría de acopios o el área de materiales, todos basados en la precisión de las mediciones de punto a punto.
Este proceso implica comprender el cambio en la precisión al medir la variación entre puntos. Por ejemplo, una precisión horizontal o vertical de ± 2 cm podría equivaler a una precisión de medición lineal de ± 4 cm entre 2 puntos. Esto proporciona una comprensión más tangible de cómo la precisión podría afectar las medidas de una carretera, puente, autopista u otro proyecto de construcción civil.
Distancias de control del P4 RTK dentro del 0,27% de las medidas del Trimble Catalyst
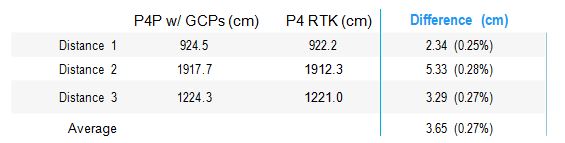
Una vez procesados los mapas del P4 RTK dentro de DroneDeploy, se codificaron y midieron las distancias de control en todos los mapas utilizando las herramientas de medición de DroneDeploy. La comparación entre las medidas del mapa P4 RTK y las mediciones del mundo real se puede ver en la Tabla 1 a continuación. El error promedio para los mapas del P4 RTK fue de 3,65 cm, o aproximadamente el 0,27% de las mediciones en el mundo real. A modo de comparación, al usar GCP un usuario puede esperar una precisión de 3 cm, y usando una unidad GPS, como un Trimble Catalyst, un usuario puede esperar una precisión de 3 cm.
Observando solo la precisión XY de los puntos de control, el P4 RTK ofrece una precisión horizontal relativa de 1,2 cm. Estos resultados muestran que utilizando un dron Phantom 4 RTK, un usuario puede esperar, en promedio, una precisión de medición lineal de 3,65 cm en mapas procesados por RTK en DroneDeploy. Nota: las mediciones del mundo real se tomaron utilizando una cinta métrica.
Los vuelos 2D y 3D no afectaron significativamente la precisión de las mediciones
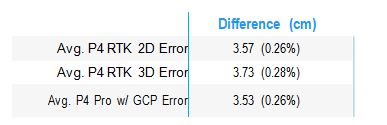
Se realizaron un total de cinco vuelos de fotogrametría 2D y cinco 3D utilizando la aplicación DJI GS RTK con el P4 RTK. Los resultados de este estudio se pueden visualizar en la Tabla 4 a continuación. El error de medición lineal promedio para los vuelos 2D fue de aproximadamente 3,57 cm o 0,26%. El error de medición lineal promedio para los vuelos 3D fue de aproximadamente 3,73 cm o 0,28%. El error de medición lineal promedio para los vuelos con P4 Pro fue de aproximadamente 3,53 cm o 0,26%. Con un margen de error de 0,16 cm entre los vuelos 2D y 3D, no tenemos una variación estadísticamente significativa en la precisión de la medición lineal. Al volar el P4 RTK para misiones de alta precisión, la elección entre 2D o 3D dependerá de las necesidades del usuario: vuelo 2D para terrenos relativamente planos y vuelo 3D para estructuras, edificios u otros objetos altos.
05 Conclusión
La precisión de medición del Phantom 4 RTK es capaz de cumplir con los requisitos de nivel topográfico
El grado de precisión que cabría esperar en determinados proyectos depende de la aplicación final y del uso previsto de los datos del estudio. Una precisión aceptable podría ser de 30 cm o más lejos de la posición medida. En algunos proyectos, el error máximo aceptable podría ser de 5-7 cm o menos. Según el comité de sistemas globales de navegación por satélite del USGS, es responsabilidad del topógrafo conocer los requisitos de precisión del estudio y hacerlos coincidir con la precisión de su receptor en combinación con la exactitud de la información de corrección recibida según la calidad y ubicación de dicha corrección.
Hoy en día, las empresas pueden obtener una precisión horizontal inferior a 3 cm utilizando métodos de estudio tradicionales. Esto les permite realizar estudios precisos, licitaciones, operaciones de clasificación y gestión de proyectos a gran escala con facilidad. La mayoría de los mapas de grado topográfico proporcionan tradicionalmente una precisión inferior a 3 cm en la dirección XY y una precisión de aproximadamente 9 cm en la dirección Z. En este estudio, demostramos que el Phantom 4 RTK puede proporcionar una precisión vertical relativa de 2 cm y una precisión horizontal relativa de 1,20 cm con mapas procesados en DroneDeploy Map Engine (en promedio).
Basándose en estos resultados, DroneDeploy recomienda utilizar el Phantom 4 RTK para crear mapas precisos para la medición de distancias punto a punto. No solo es posible obtener resultados precisos, sino que en la mayoría de los casos, utilizar el Phantom 4 RTK para el estudio reducirá los costos asociados a los métodos tradicionales, incluidos los gastos en mano de obra, hardware y software. Esto también se traduce en beneficios generales que nuestros clientes obtienen, tales como una mayor productividad, tiempos de análisis más rápidos, una mejor colaboración y una mayor seguridad en el lugar de trabajo. Sin embargo, todavía se recomienda el uso de algunos puntos de control terrestre (GCP 1-2) para garantizar la precisión y proporcionar rendición de cuentas para cualquier medición.

 https://www.instagram.com/3digital.tech/

